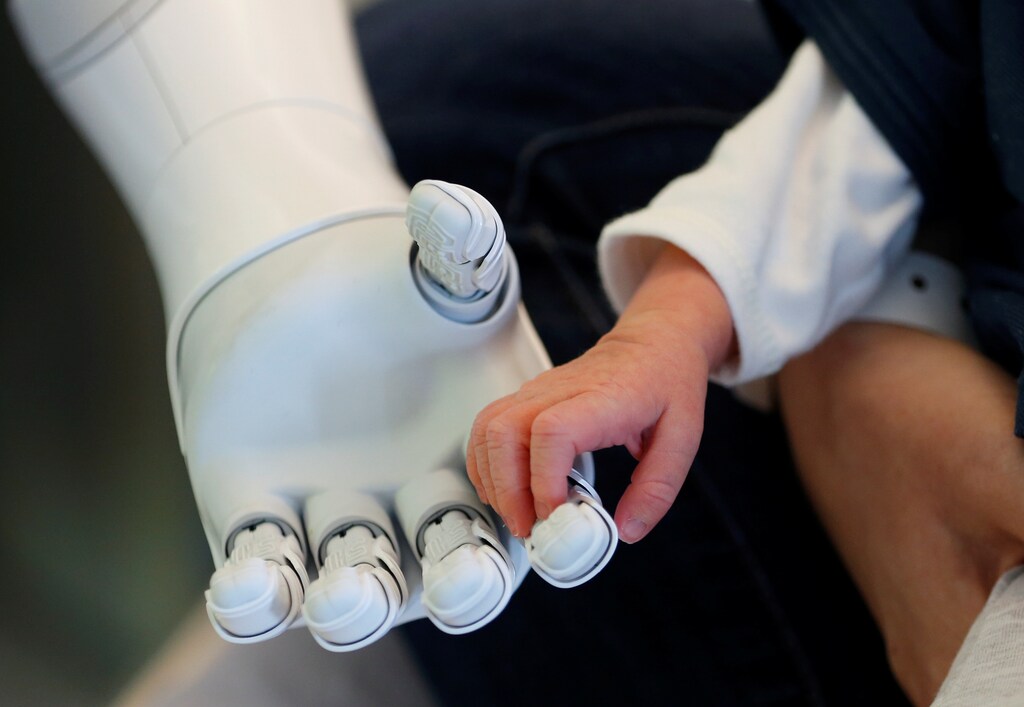
麻省理工学院研究人员开发的一种新型学习系统,提升了机器人将材料塑造成目标形状的能力,并能够预测与固体物体和液体互动时的情况。该系统被称为基于学习的粒子模拟器,可以让工业机器人的触感更加精细,并且在个人机器人领域也可能有有趣的应用,例如模拟黏土造型或为寿司卷制黏性米饭。
在机器人规划中,物理模拟器是用于捕捉不同材料如何响应外力的模型。机器人通过这些模型进行“训练”,以预测其与物体互动的结果,例如推动一个固体箱子或戳压可变形的黏土。然而,传统的基于学习的模拟器主要关注刚性物体,无法处理液体或较软的物体。一些更精确的基于物理的模拟器能够处理多种材料,但它们严重依赖近似技术,而当机器人与现实世界中的物体互动时,这些技术会引入误差。
研究人员将在五月举行的国际学习表征会议上发表一篇论文,文中描述了一种新模型,该模型能够学习捕捉不同材料的微小部分——即“粒子”——在被戳压和拨动时如何相互作用。在运动的基础物理规律不确定或未知的情况下,该模型直接从数据中学习。机器人随后可以将该模型作为指南,预测液体以及刚性和可变形材料将如何对其触碰的力作出反应。在机器人处理物体的过程中,该模型还有助于进一步优化机器人的控制。
在实验中,一只名为“RiceGrip”的双指机械手,将一块可变形泡沫精确地塑造成所需构型——例如“T”形——泡沫在此充当寿司米饭的替代物。简而言之,研究人员的模型充当了一种“直观物理”大脑,机器人可以利用它来重建三维物体,其方式在一定程度上类似于人类的做法。
“人类的脑海中都有一个直观的物理模型,我们可以想象一个物体在被推或被挤压时会如何运动。基于这一直观模型,人类能够完成许多令人惊叹的操作任务,而这些任务远非当前机器人所能企及。”第一作者、计算机科学与人工智能实验室(CSAIL)的研究生李云舟如是说。“我们希望为机器人构建这类直观模型,使它们能够做到人类所能做的事情。”
“当儿童五个月大时,他们已经对固体和液体有了不同的预期。”合著者、CSAIL研究生吴佳骏补充道。“这是我们在很小的时候就知道的事情,因此或许这也是我们应当尝试为机器人建模的内容。”
与李云舟和吴佳骏共同参与该论文研究的还有:Russ Tedrake,CSAIL研究人员,同时也是电气工程与计算机科学系(EECS)教授;Joshua Tenenbaum,脑与认知科学系教授,同时也是CSAIL及脑、思维与机器中心(CBMM)成员;以及Antonio Torralba,EECS教授,同时也是MIT-IBM沃森人工智能实验室主任。
动态图
该模型背后的一项关键创新被称为“粒子交互网络”(DPI-Nets),即构建动态交互图。这些图由数千个节点和边组成,能够捕捉所谓粒子的复杂行为。在图中,每个节点代表一个粒子。相邻节点之间通过有向边相互连接,这些边表示从一个粒子传递到另一个粒子的相互作用。在模拟器中,粒子是数百个小球体的组合,共同构成某种液体或可变形物体。
这些图被构建为一种名为图神经网络的机器学习系统的基础。在训练过程中,模型会随时间推移学习不同材料中的粒子如何反应和重塑。它通过隐式计算每个粒子的各种属性——例如其质量和弹性——来预测在受到扰动时,该粒子是否会在图中移动以及移动到何处。
随后,模型运用一种“传播”技术,该技术可以瞬时地将信号传播至整个图中。研究人员针对每种材料类型——刚性、可变形和液体——对该技术进行了定制,以发出信号,预测粒子在特定递增时间步长上的位置。在每一步中,如有需要,模型会移动并重新连接粒子。
例如,当固体箱子被推动时,受扰动的粒子会向前移动。由于箱内所有粒子彼此刚性相连,物体中的其他每个粒子都会移动相同的计算距离、旋转以及其他任何维度的变化。粒子之间的连接保持不变,箱子作为一个整体移动。但如果可变形泡沫的某个区域被压凹,效果则会不同:受扰动的粒子大幅向前移动,周围的粒子仅略微向前移动,而距离较远的粒子则完全不会移动。当杯中液体被晃动时,粒子可能会完全从图的一端跳跃到另一端。图必须学习预测所有受影响粒子的移动位置及移动量,这一计算过程十分复杂。
塑形与适应
在论文中,研究人员通过让双指RiceGrip机器人从可变形泡沫中夹取目标形状,展示了该模型。机器人首先利用深度感知摄像头和物体识别技术来识别泡沫。研究人员在所感知的形状内随机选取粒子,以初始化粒子的位置。随后,模型在粒子之间添加边,并将泡沫重构为针对可变形材料定制的动态图。
得益于习得的模拟,机器人已经能够较好地判断在给定一定力度的情况下,每次触碰将如何影响图中的每个粒子。当机器人开始压凹泡沫时,它会迭代地将粒子的现实位置与目标位置进行匹配。每当粒子未能对齐时,机器人就会向模型发送误差信号。该信号会调整模型,使其更好地匹配材料的现实物理特性。
接下来,研究人员旨在改进该模型,以帮助机器人更好地预测部分可观测场景中的互动,例如在仅能看到表面箱子而大部分其他箱子被遮挡的情况下,预测一堆箱子在被推动时将如何移动。
研究人员还在探索将该模型与端到端感知模块相结合的方法,直接对图像进行处理。这将是与Dan Yamins团队的一项联合项目;Yamins近期已在麻省理工学院完成博士后研究,现任斯坦福大学助理教授。“你总是会遇到只有部分信息的情况,”吴佳骏说。“我们正在扩展我们的模型,使其能够在只看到一小部分的情况下,学习所有粒子的动态。”




