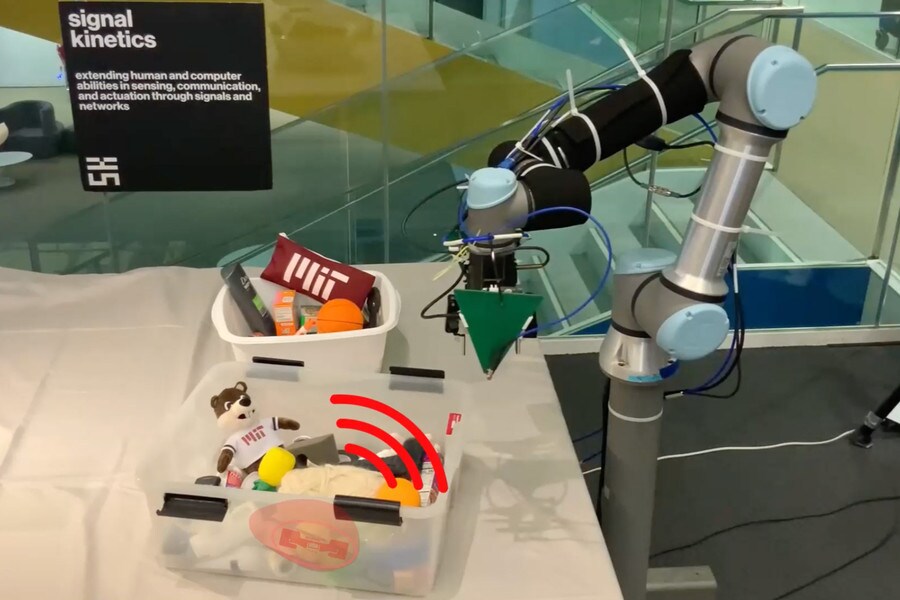
麻省理工学院的研究人员开发出一种机器人系统,能够在杂乱的物品中筛选并找到目标物品。
该系统使用摄像头和射频天线来定位并找回物品。
研究人员设想其可应用于仓库中的订单履行,或工厂中的部件识别与安装。
一位忙碌的通勤者正准备出门,却发现自己把钥匙放错了地方,只能在一堆堆杂物中翻找。他们在快速翻检杂物时,希望能弄清钥匙藏在哪一堆里。
麻省理工学院的研究人员已经开发出能做到这一点的机器人系统。该系统名为RFusion,是一种机械臂,其抓手上装有摄像头和射频(RF)天线。即使物品被埋在一堆杂物下、完全无法被看到,该系统也能将天线信号与摄像头的视觉输入融合,从而定位并取回该物品。
研究人员开发的RFusion原型依赖于RFID标签。这种标签价格低廉、无需电池,可粘贴在物品上,并反射天线发出的信号。由于射频信号可以穿透大多数表面(例如可能遮住钥匙的那堆脏衣物),RFusion能够在杂物堆中定位带有标签的物品。
借助机器学习,机械臂能够自动精确锁定物体的位置,移开其上方的物品,抓取该物体,并核实抓到的是否正确。摄像头、天线、机械臂和人工智能高度集成,因此RFusion无需特殊设置即可在任何环境中工作。
寻找丢失的钥匙固然有用,但RFusion未来可能还有更广泛的应用,例如在仓库中从物品堆中筛选以完成订单、在汽车制造工厂中识别和安装部件,或帮助老年人在家中完成日常任务,不过目前的原型速度还不够快,尚无法满足这些用途。
“在混乱的环境中找到物品,这一设想是一个我们已研究多年的开放性难题。如今,工业界越来越需要能在物品堆下搜寻东西的机器人。目前,你可以把它看作是加强版的Roomba扫地机器人,但在不久的将来,它可能在制造和仓储环境中有大量应用,”资深作者、麻省理工学院媒体实验室信号动力学(Signal Kinetics)小组负责人、电气工程与计算机科学系副教授法代尔·阿迪布(Fadel Adib)说。
合著者包括:研究助理、第一作者塔拉·博鲁沙基(Tara Boroushaki);电气工程与计算机科学专业研究生艾萨克·珀珀(Isaac Perper);研究员梅尔根·纳钦(Mergen Nachin);以及机械工程系1957届校友捐助的副教授阿尔贝托·罗德里格斯(Alberto Rodriguez)。该研究将于下个月在美国计算机协会嵌入式网络Senor系统会议(Embedded Networked Senor Systems)上发表。
发送信号
RFusion首先使用其天线搜索目标物体,天线向RFID标签发射信号并接收反射(类似于阳光被镜面反射),从而确定标签所在的球形区域。系统将该球形区域与摄像头输入相结合,以缩小物体的位置范围。例如,物品不可能位于桌面上空无一物的区域。
但是,一旦机器人大致掌握了物品的位置,它就需要在房间内大幅度摆动手臂,进行额外测量以确定准确位置,这种方式既缓慢又低效。
研究人员使用强化学习训练了一个神经网络,该网络可以优化机器人前往物体的运动轨迹。在强化学习中,算法通过带有奖励机制的反复试错进行训练。
“这也是我们大脑的学习方式。我们会从老师、父母或电脑游戏等处获得奖励。强化学习中也是如此。我们让智能体犯错或做对事情,然后对网络进行惩罚或奖励。网络正是以这种方式学会那些对它而言极难建模的东西,”博鲁沙基解释道。
在RFusion的案例中,当优化算法减少了定位物品所需的移动次数以及取物所需的移动距离时,系统就会获得奖励。
一旦系统确定了准确位置,神经网络便会结合射频和视觉信息,预测机械臂应如何抓取物体,包括手部角度、抓手宽度,以及是否需要先移开其他物品。系统还会在最后一次扫描物品的标签,以确保抓取的是正确的物体。
世界经济论坛为应对第四次工业革命正在开展哪些工作?
前沿技术与创新中心汇聚科学家、政策制定者和商界领袖,帮助人们理解新兴技术及其对现实世界的影响。
该中心通过促进合作与实验,帮助合作伙伴将研究中的创新成果转化为实际应用,以应对全球共同面临的挑战。
穿越杂乱
研究人员在多种不同环境中测试了RFusion。他们将一串钥匙埋在装满杂物的箱子里,并将一个遥控器藏在沙发上的一堆物品下。
但如果将所有摄像头数据和射频测量数据都输入强化学习算法,系统就会不堪重负。因此,研究人员借鉴GPS整合卫星数据的方法,对射频测量数据进行了汇总,并将视觉数据限定在机器人正前方的区域。
他们的方法效果良好:在对完全埋在杂物堆下的物体进行取回时,RFusion的成功率达到96%。
“有时,如果只依赖射频测量,就可能出现异常值;而如果只依赖视觉,摄像头有时也会出错。但如果将两者结合,它们就能相互校正。这正是使系统如此稳健的原因,”博鲁沙基说。
未来,研究人员希望提高系统的速度,使其能够平稳移动,而不必定期停下来进行测量。这将使RFusion能够部署在快节奏的制造或仓储环境中。
除了潜在的工业用途外,博鲁沙基表示,这类系统甚至可以融入未来的智能家居,协助人们完成各种家务。
“如今,在复杂的供应链中,包括服装和许多其他消费品在内,每年都有数十亿个RFID标签被用于识别物品。RFusion方法为自主机器人指明了方向:它们能够在混杂的物品堆中挖掘,并利用RFID标签中存储的数据将物品分拣出来,效率远高于逐一检查每件物品,尤其是在这些物品对计算机视觉系统而言看起来相似的情况下,”华盛顿大学电气与计算机工程副教授、CoMotion总统创新研究员马修·S·雷诺兹(Matthew S. Reynolds)说。他未参与此项研究。“RFusion方法是机器人技术在复杂供应链中的重大进步。在这些供应链中,快速且准确地识别并“拣选”正确的物品,是确保订单按时完成、满足苛刻客户需求的关键。”
该研究由美国国家科学基金会、斯隆研究奖学金、NTT DATA、Toppan、Toppan Forms以及阿卜杜勒·拉蒂夫·贾米勒水与粮食系统实验室资助。




