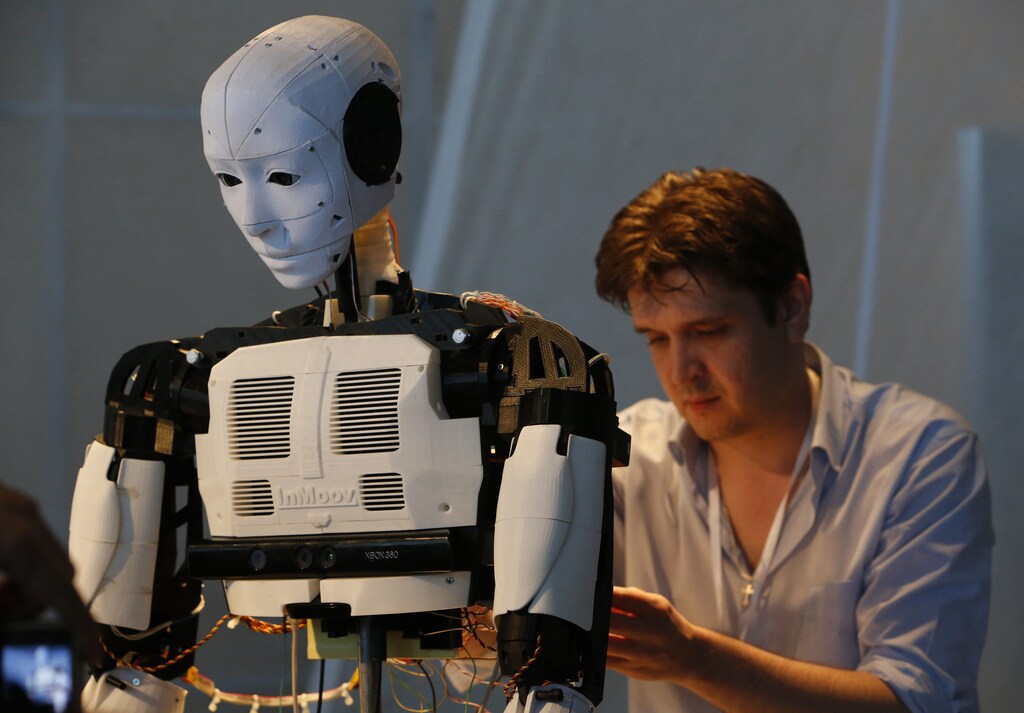
一种新算法让机器人在不确定人的意图时能够请求澄清。
“抓取物体是一项重要任务,我们希望协作机器人能够胜任这项工作,”布朗大学计算机科学教授 Stefanie Tellex 说。“但机器人很容易出错,可能是误解了我们的意图,也可能是因为指令含糊不清。因此,我们在这里想要做的,就是设法让机器人在不确定时能够提出问题。”
Tellex 的实验室此前开发了一种算法,使机器人能够接收语音指令以及人类手势提供的信息。这是人们经常使用的一种互动方式。我们请别人拿东西时,往往会同时指向它。新研究表明,机器人同时接收语音指令和手势后,能更准确地理解用户的指令。
“我不明白”
不过,这套系统并非完美无缺。当彼此距离很近、外形又十分相似的物体很多时,它就会遇到问题。以工作台为例,只说要“一把扳手”不够具体;如果好几把扳手挤在一起,人指的是哪一把也可能不清楚。
Tellex 说:“在这种情况下,我们希望机器人能够示意自己没弄明白并提出问题,而不是直接拿错物体。”
新算法正是这样做的。它能量化机器人对自己是否了解用户意图的确信程度。确信度高时,它就按要求把物体递过去;不太确定时,机器人会尽可能猜测用户想要什么,然后把夹爪悬停在物体上方,请用户确认:“是这个吗?”
这套系统的一个重要特点是,机器人不会每次互动都提问,而是会有针对性地提问。
“机器人确定时,我们不希望它提问,因为这只会耗费时间,”在 Tellex 实验室工作的本科生、该研究论文的共同第一作者 Eric Rosen 说;论文另一位共同第一作者是研究生 David Whitney。“但有歧义时,我们希望它提出问题,因为出错可能会耗费更多时间。”
Whitney 说,尽管系统只会提出一个非常简单的问题,“它却能根据答案做出重要推断”。例如,用户要一把扳手,而桌上有两把。如果用户告诉机器人第一次猜错了,算法就会推断用户要的是另一把扳手。随后,它会直接把那把递过去,不再追问。这类被称为会话含意的推断让算法更加高效。
超越智能
为了测试这套系统,研究人员邀请没有受过相关训练的参与者来到实验室,与广受欢迎的工业和研究机器人 Baxter 互动。参与者在不同条件下向 Baxter 要取物体。研究团队可以将机器人设定为从不提问、每次都提问,或只在不确定时提问。
试验结果表明,与另外两种条件相比,使用新算法智能地提问,在准确性和速度方面都有显著优势。
事实上,这套系统表现如此出色,以至于参与者以为机器人具备它实际上并不具备的能力。研究中,研究人员使用了一个非常简单的语言模型,它只能理解物体名称。然而,参与者告诉研究人员,他们以为机器人能理解“在左边”或“离我最近”这样的介词短语,但它并不能。他们还以为机器人可能在追踪他们的视线,其实也没有。系统所做的,只是在提出一个非常简单的问题后进行巧妙推断。
在后续研究中,Tellex 和她的团队希望将该算法与更强大的语音识别系统结合起来,这或许能进一步提高系统的准确性和速度。
Tellex 说,她最终希望此类系统能帮助机器人在工作场所和家中成为有用的协作者。
研究,该研究将于今年春季在国际机器人与自动化会议上发表,研究经费来自美国国防高级研究计划局和 NASA。




