曾经,看到一只RoboBee向墙壁冲去或撞上玻璃箱,可能会让哈佛大学微机器人实验室的研究人员哈佛大学约翰·A·保尔森工程与应用科学学院(SEAS)的研究人员惊慌失措,但也仅此而已。
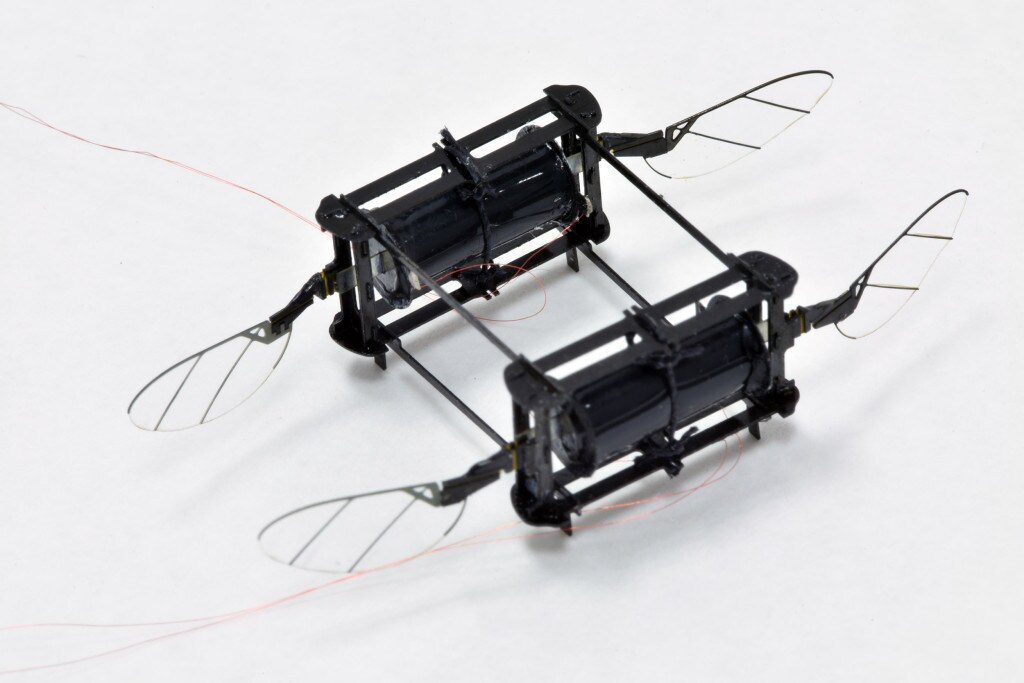
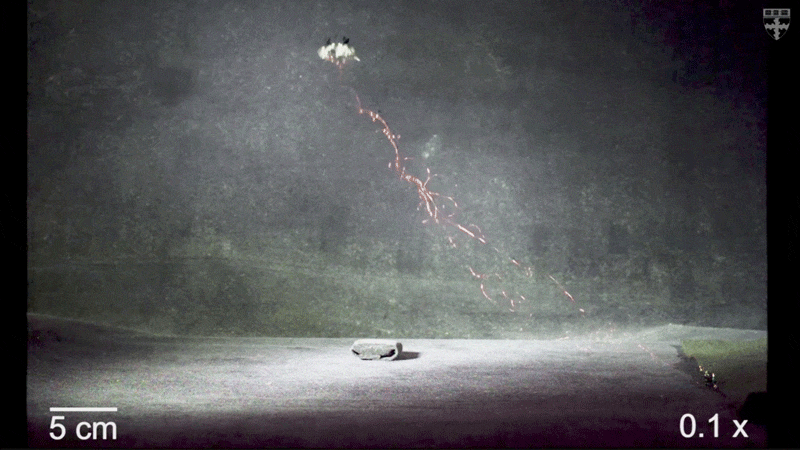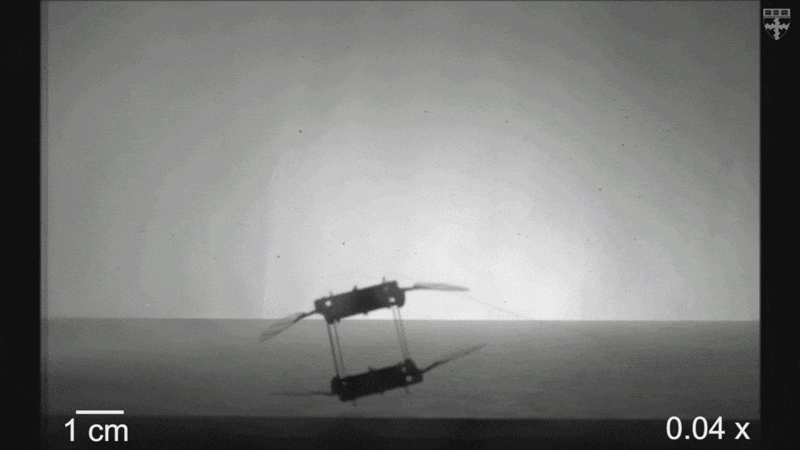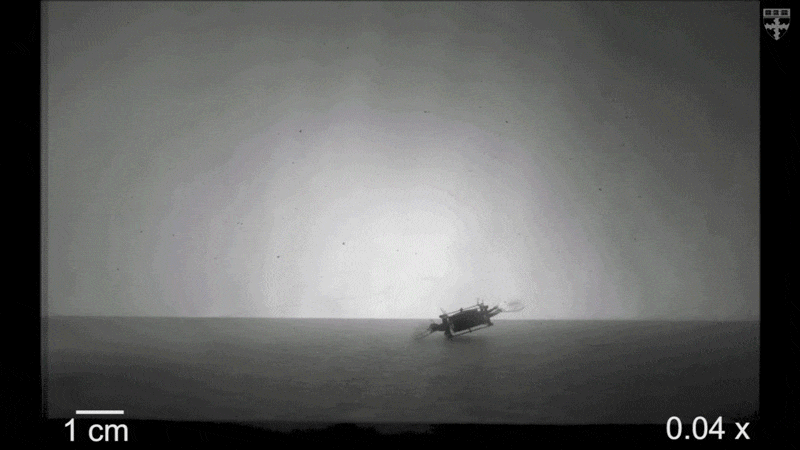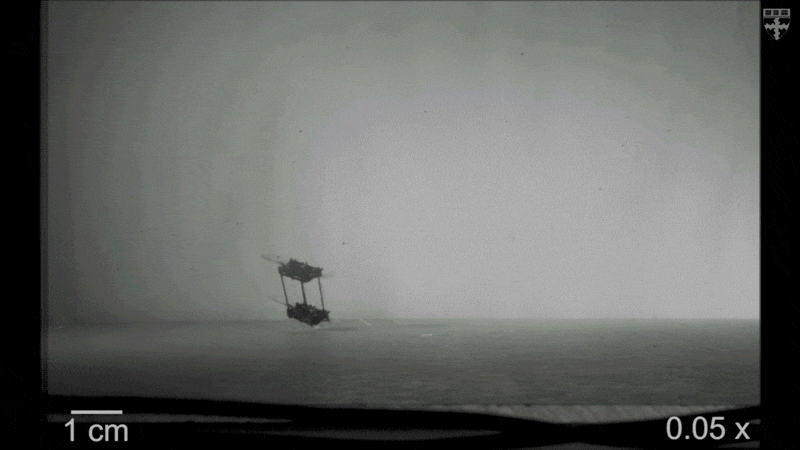
SEAS与Wyss生物启发工程研究所的研究人员开发出一款坚韧的RoboBee,由柔性人工肌肉驱动,即使撞墙、坠落到地面或与其他RoboBee碰撞,也不会受损。它是首款实现可控飞行的柔性致动器驱动微型机器人。
“微机器人领域一直大力推动使用柔性致动器制造移动机器人,因为它们极具韧性,”陈雨风(Yufeng Chen)说道,他是SEAS的前研究生和博士后研究员,也是本论文的第一作者。“然而,该领域的许多人一直怀疑它们能否用于飞行机器人,因为这些致动器的功率密度一直不够高,而且众所周知很难控制。我们的致动器具有足够高的功率密度和可控性,能够实现悬停飞行。”

该研究发表于《自然》(Nature)期刊。
为解决功率密度问题,研究人员在电驱动柔性致动器的基础上开展研究,该致动器由大卫·克拉克(David Clarke)教授的实验室开发,他是材料学Extended Tarr家族讲席教授。这些柔性致动器采用介电弹性体制成,这是一种具有良好绝缘性能的柔性材料,在施加电场时会发生形变。
通过提高电极导电性,研究人员得以以500赫兹的频率运行该致动器,与此前类似机器人中使用的刚性致动器相当。
柔性致动器面临的另一个挑战是,系统容易屈曲并变得不稳定。为应对这一挑战,研究人员打造了一个轻质机身,并配备一根垂直约束线,以防止致动器屈曲。
柔性致动器可在这些小型机器人中轻松组装和更换。为展示多种飞行能力,研究人员制作了几种不同型号的柔性驱动RoboBee。双翼型号可以从地面起飞,但没有额外控制功能。四翼双致动器型号则能够在杂乱环境中飞行,并在一次飞行中克服多次碰撞。
“小型、低质量机器人的一大优势在于其对外部冲击的韧性,”SEAS前研究生、本论文合著者伊丽莎白·法雷尔·赫尔布林(Elizabeth Farrell Helbling)说道。“柔性致动器还有额外的好处,因为它比传统驱动策略更能吸收冲击。这在潜在应用中会很有用,例如在搜救任务中穿越废墟飞行。”
一款八翼四致动器型号展示了可控悬停飞行,这是柔性驱动飞行微型机器人首次实现此类飞行。
接下来,研究人员计划提高这款柔性驱动机器人的效率,目前其效率仍远远落后于更传统的飞行机器人。
“具有类肌肉特性和电驱动的柔性致动器是机器人领域的一项重大挑战,”SEAS查尔斯河工程与应用科学讲席教授、Wyss生物启发工程研究所核心教员、本论文资深作者罗伯特·伍德(Robert Wood)说道。“如果我们能够设计出高性能人工肌肉,那么我们能够制造的机器人将没有极限。”
哈佛大学技术发展办公室已对该项目相关的知识产权进行保护,并正在探索商业化机会。




