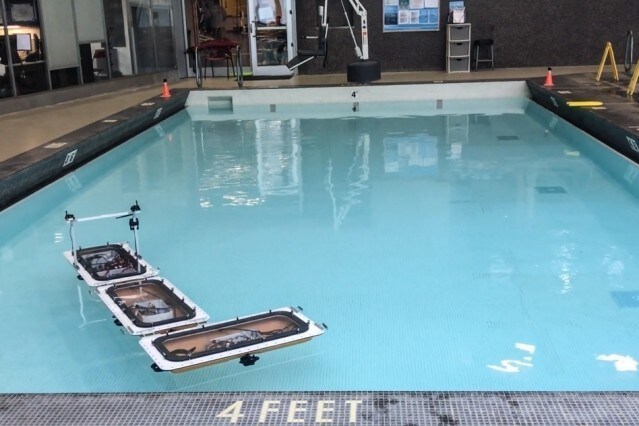
麻省理工学院的机器船队已升级了新功能,可以“变形”,即自主断开并重新组合成多种构型,在阿姆斯特丹众多的运河中形成浮动结构。
这些自主船只采用矩形船体,配备传感器、推进器、微控制器、GPS模块、摄像头及其他硬件,目前正作为持续进行的“Roboat”项目的一部分进行开发,该项目由麻省理工学院与阿姆斯特丹先进大都市解决方案研究所(AMS Institute)合作开展。项目由麻省理工学院教授卡洛·拉蒂(Carlo Ratti)、丹尼拉·卢斯(Daniela Rus)、丹尼斯·弗伦奇曼(Dennis Frenchman)和安德鲁·惠特尔(Andrew Whittle)领导。未来,阿姆斯特丹希望让这些机器船在其165条蜿蜒的运河中航行,运输货物和人员、收集垃圾,或自行组合成“临时”平台(如桥梁和舞台),以缓解城市繁忙街道的交通拥堵。
2016年,麻省理工学院的研究人员测试了一款机器船原型,它可以沿运河中预先编程的路径前进、后退和横向移动。去年,研究人员设计了成本低廉、采用3D打印、按四分之一比例制作的船只版本,这些船只效率更高、机动性更强,并配备了先进的轨迹跟踪算法。6月,他们开发了一种自主“连接”机制,使船只能够瞄准并相互抓合,若失败则持续尝试。
在上周举行的IEEE多机器人与多智能体系统国际研讨会上发表的一篇新论文中,研究人员描述了一种算法,该算法能使机器船以尽可能高效的方式平稳地重塑自身形态。该算法负责处理所有的规划与跟踪工作,使多个机器船单元能够从一种既定构型中解除连接,沿无碰撞路径行进,并重新连接到新构型中的相应位置。
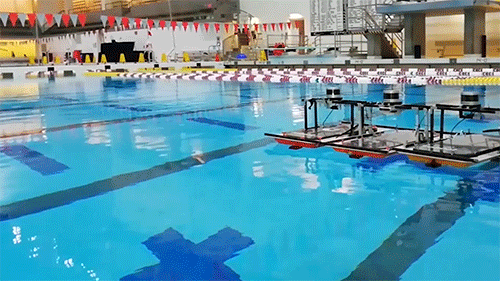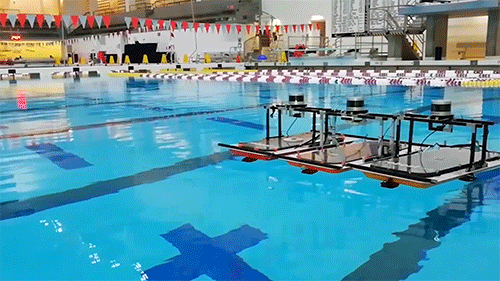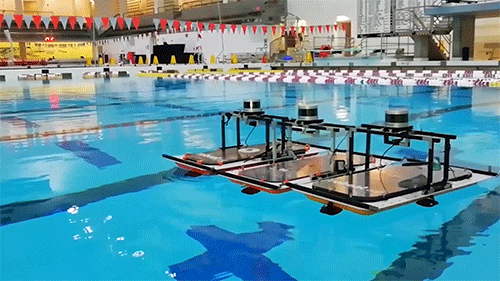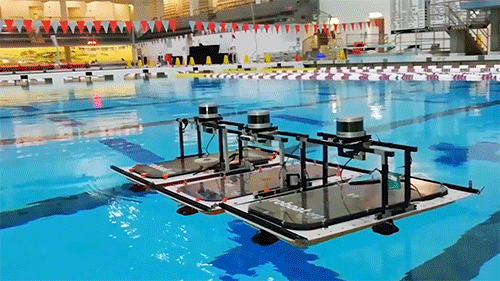
在麻省理工学院的水池演示和计算机模拟中,相连的机器船单元组可以从直线或正方形重新排列为其他构型,例如矩形和“L”形。实验中的变形仅用了几分钟。更复杂的变形可能需要更长时间,具体取决于参与移动的单元数量(可能多达数十个)以及两种形状之间的差异。
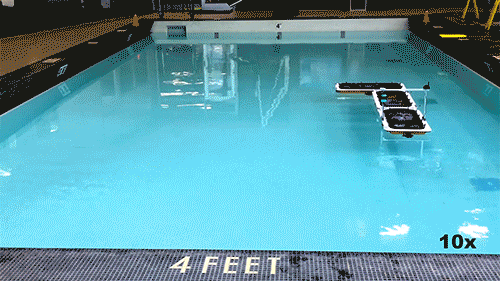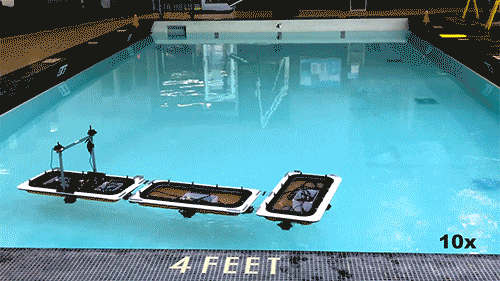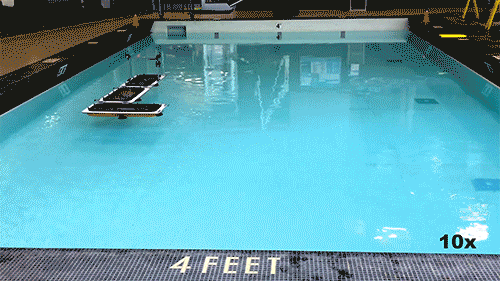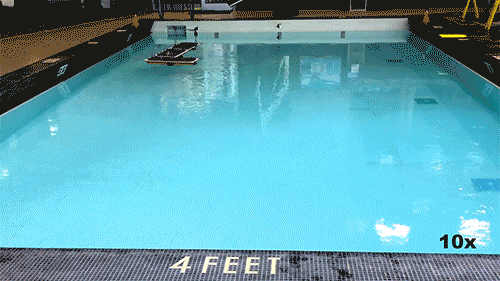
“我们已使机器船能够与其他机器船建立和断开连接,希望将阿姆斯特丹街道上的活动转移到水上。”计算机科学与人工智能实验室(CSAIL)主任、安德鲁和厄尔纳·维特比电气工程与计算机科学教授卢斯表示,“如果我们需要将物资或人员从运河一侧运送到另一侧,一组船只可以聚集形成线性结构,作为临时桥梁。或者,我们可以搭建临时的更宽平台,用于举办花卉或食品市场。”
与卢斯共同参与该论文的还有:麻省理工学院Senseable City Lab主任拉蒂,以及同属该实验室的第一作者班蒂·盖内蒂(Banti Gheneti)、瑞安·凯利(Ryan Kelly)和德鲁·迈尔斯(Drew Meyers),三人均为研究人员;博士后研究员朴信奎(Shinkyu Park);以及研究员皮耶特罗·莱昂尼(Pietro Leoni)。
无碰撞轨迹
在这项工作中,研究人员必须应对机器船单元组在自主规划、跟踪和连接方面的挑战。例如,若要让每个单元具备独特能力,如相互定位、就如何分离与重组达成一致,然后自由移动,则需要复杂的通信与控制技术,而这可能导致移动效率低下且速度缓慢。
为实现更顺畅的运行,研究人员开发了两类单元:协调单元和工作单元。一个或多个工作单元与一个协调单元相连,形成一个单一实体,称为“连接船舶平台”(CVP)。所有协调单元和工作单元均配备四个螺旋桨、一个支持无线通信的微控制器,以及若干自动化连接机构和传感系统,使其能够相互连接。
然而,协调单元还配备了用于导航的GPS,以及一个计算定位、姿态和速度的惯性测量单元(IMU)。工作单元仅配备执行器,用于帮助CVP沿路径转向。每个协调单元都能感知所有已连接的工作单元,并可与其进行无线通信。结构由多个CVP组成,各个CVP之间可以相互连接,形成更大的实体。
在变形过程中,结构中所有已连接的CVP会比较其初始形状与新形状之间的几何差异。随后,每个CVP判断自身是否保持在原位以及是否需要移动。每个移动中的CVP随后被分配一个拆解时间和在新形状中的新位置。
每个CVP采用定制的轨迹规划技术,计算出在不中断的情况下到达目标位置的路径,同时优化路线以提高速度。为此,每个CVP会预先计算出在其围绕静止单元旋转并远离时,周围所有无碰撞区域。
在预先计算出这些无碰撞区域后,CVP随后找到通往最终目的地的最短轨迹,该轨迹仍能使其避免撞上静止单元。值得注意的是,研究人员采用优化技术,使整个轨迹规划过程非常高效,其中预计算仅需略多于100毫秒即可找到并优化安全路径。协调单元随后利用GPS和IMU的数据,估算其质心处的姿态和速度,并无线控制每个单元的所有螺旋桨,使其移动至目标位置。
在实验中,研究人员测试了由一个协调单元和两个工作单元组成的三单元CVP,涉及多种不同的变形场景。每个场景均涉及一个CVP从初始形状中解除连接,并移动到第二个CVP周围的目标位置重新连接。
例如,三个CVP可以从相连的直线(它们在侧面相连)重新排列为前后相连的直线,以及形成一个“L”形。在计算机模拟中,多达12个机器船单元可以从例如矩形重新排列为正方形,或从实心正方形重新排列为类似Z形的形状。
规模扩大
实验使用的是四分之一尺寸的机器船单元,其长约1米,宽约0.5米。但研究人员认为,其轨迹规划算法在控制全尺寸单元时同样能够良好扩展,全尺寸单元的长约4米,宽约2米。
研究人员希望利用这些机器船,在阿姆斯特丹市中心的NEMO科学博物馆与一片正在开发的区域之间,跨越一条60米宽的运河,形成一座动态“桥梁”。该项目名为RoundAround,其构想是利用机器船在运河上连续绕圈航行,在码头上下乘客,并在检测到任何障碍物时停止或改道。目前,绕过该水道步行约需10分钟,而这座桥梁可将时间缩短至约两分钟。这仍是一个探索性概念。
“这将是世界上第一座由自主船只船队组成的桥梁,”拉蒂表示,“普通桥梁的造价会非常高昂,因为船只需要从中通过,因此你需要一座可开合的机械桥或一座非常高的桥。但我们可以利用自主船只连接运河两岸,它们将成为漂浮于水面、动态且具有响应性的建筑。”
为实现这一目标,研究人员正在进一步开发机器船,以确保其能够安全承载人员,并能适应各种天气条件,例如大雨。他们还在确保机器船能够有效连接运河两侧,而运河的结构和设计可能差异很大。




