麻省理工学院科学家与卡塔尔人工智能中心开发了一种深度学习模型,可预测超高分辨率的事故风险图。
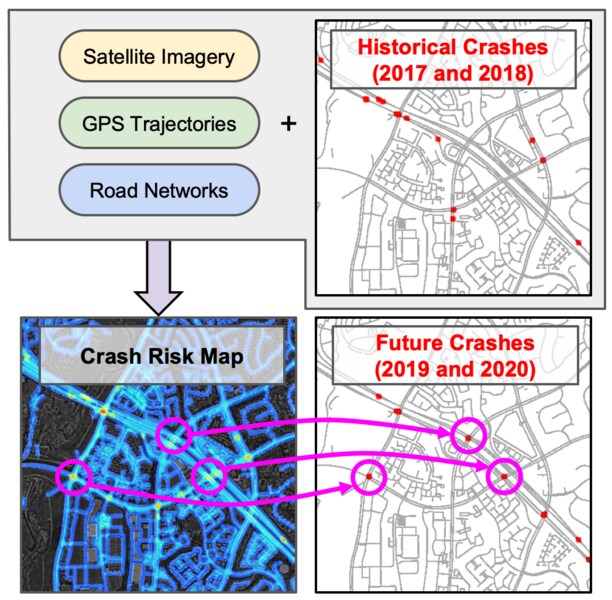
该技术综合运用历史事故数据、道路地图、卫星图像和 GPS 数据。
为了创建该模型,科学家使用了 2017 年和 2018 年的事故及相关数据,并测试了模型对 2019 年和 2020 年事故的预测表现
该数据集覆盖洛杉矶、纽约市、芝加哥和波士顿共 7,500 平方公里的区域,其中洛杉矶的事故密度最高。
获取这些信息可以让人们提前采取行动,减少出行次数。
如今的世界宛如一座巨大的迷宫,由层层混凝土和沥青道路连接,为我们提供了驾车出行的便利。尽管道路相关技术不断进步——地图应用让 GPS 帮我们省去不少脑力,摄像头会提醒我们注意可能代价不菲的剐蹭,而电动自动驾驶汽车燃料成本更低——我们的安全措施却还没有完全跟上。为了安全地从甲地抵达乙地,我们仍然离不开交通信号灯、彼此信任,以及包围着我们的钢铁车身。
为了应对事故固有的不确定性,麻省理工学院计算机科学与人工智能实验室(CSAIL)和卡塔尔人工智能中心的科学家开发了一种深度学习模型,可预测超高分辨率的事故风险图。模型输入了历史事故数据、道路地图、卫星图像和 GPS 轨迹等信息。风险图描述未来一段时间内预计发生的事故数量,用于识别高风险区域并预测未来事故。
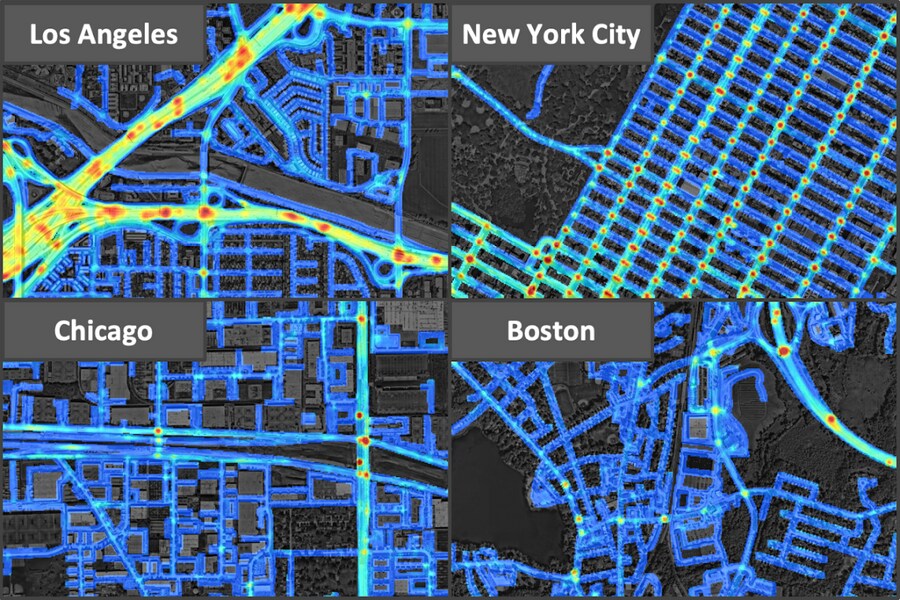
通常,这类风险图的分辨率低得多,网格尺度在数百米左右,因此道路会模糊地混在一起,许多关键细节也随之被忽略。而这些风险图的网格单元为 5x5 米,高分辨率带来了全新的清晰度:科学家发现,例如,高速公路的风险高于附近的住宅道路,而并入高速公路和驶离高速公路的匝道风险又高于其他道路。
“通过捕捉决定各地未来事故发生概率的潜在风险分布,即使没有任何历史数据,我们也能找到更安全的路线,让汽车保险公司根据客户的行驶轨迹提供定制保险方案,帮助城市规划者设计更安全的道路,甚至预测未来事故。”麻省理工学院计算机科学与人工智能实验室博士生宋涛(Songtao He)说。他是这篇新论文的主要作者之一。
尽管汽车事故并不常见,但其造成的损失约占全球 GDP 的 3%,而且是儿童和年轻人死亡的首要原因。事故如此稀少,使得以这么高的分辨率推断风险图颇具挑战。这个尺度上的事故零星分布——5x5 米网格单元内发生事故的年均概率约为千分之一——而且事故极少在同一地点重复发生。以往预测事故风险的尝试大多依赖“历史数据”:只有附近曾发生过事故的区域才会被视为高风险。
研究团队采用的方法扩大了数据采集范围,以捕捉关键数据。它利用 GPS 轨迹模式识别高风险地点,这些模式能提供交通流量、速度和方向信息;同时结合卫星图像描述道路结构,例如车道数量、是否设有路肩,或行人是否密集。这样,即使高风险区域没有事故记录,也能仅根据其交通模式和地形特征将其识别为高风险区域。
为了评估模型,科学家使用了 2017 年和 2018 年的事故及相关数据,并测试了模型对 2019 年和 2020 年事故的预测表现。模型将许多地点识别为高风险区域,尽管这些地点没有事故记录,而后续年份中这些地点也确实发生了事故。
“我们的模型能综合看似无关的数据来源中的多种线索,从一个城市推广到另一个城市。这是迈向通用人工智能的一步,因为我们的模型能够预测未知地区的事故图。”卡塔尔计算研究所(QCRI)首席科学家、论文作者之一阿明·萨德吉(Amin Sadeghi)说。“即使缺少历史事故数据,该模型仍可推断出有用的事故图;通过比较假设情景,这有望为城市规划和政策制定带来积极作用。”
该数据集覆盖洛杉矶、纽约市、芝加哥和波士顿共 7,500 平方公里的区域。在这四座城市中,洛杉矶最不安全,事故密度最高,其次是纽约市、芝加哥和波士顿。
“如果人们能利用风险图识别可能存在高风险的路段,就可以提前采取行动,降低出行风险。Waze 和 Apple 地图等应用都提供事故提示功能,但我们正努力赶在事故发生之前采取行动。”He 说。
He 和 Sadeghi 与卡塔尔计算研究所研究主任 Sanjay Chawla,以及麻省理工学院电气工程与计算机科学教授 Mohammad Alizadeh、Hari Balakrishnan 和 Sam Madden 共同撰写了这篇论文。他们将在 2021 年国际计算机视觉会议上发表该论文。




