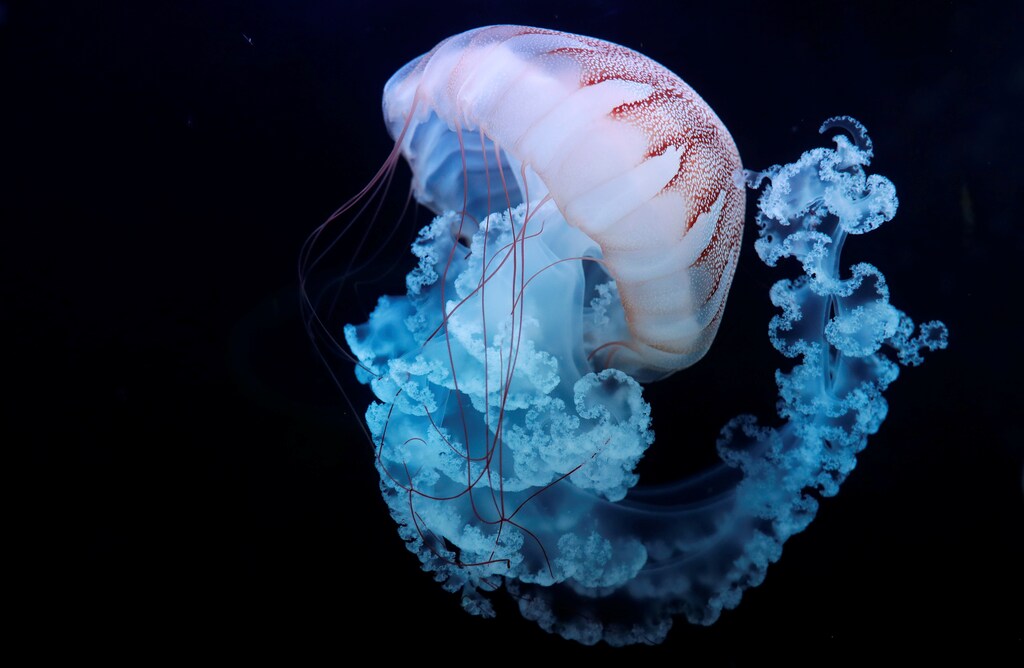
加州理工学院与斯坦福大学的工程师开发出一种微型假体,使水母能够比平时游得更快、更高效,同时不会对动物造成压力。该项目的研究人员设想,未来可以引导配备传感器的水母去探索并记录海洋信息。
水母依靠脉动式运动向前推进,移动时摆动触手以捕获猎物。这种新型假体利用电脉冲来调节并加快这种脉动,其原理类似心脏起搏器调节心率。该装置在水中呈中性浮力,直径约为两厘米,通过一根小型木质倒刺附着在水母身体上。
该研究由加州理工学院的约翰·达比里(John Dabiri)(硕士,2003年;博士,2005年)、航空与机械工程百年教授,以及斯坦福大学研究生妮可·徐(Nicole Xu,硕士,2015年)领导完成,研究成果于1月29日发表在《科学进展》(Science Advances)上。
通常情况下,水母的游速约为每秒两厘米。尽管它们能够移动得更快,但这样做并无助于捕捉猎物,而捕猎正是它们通过挥动触手进行“游动”的典型原因。
在论文所述研究中,达比里、徐及其同事为水母装配了一个微电子控制器,其脉动频率比动物平时的身体脉动快三倍。动物的脉动加快,其游速相应提高至每秒约4至6厘米。
除了使水母游得更快,电刺激还使它们的游动更加高效。尽管水母的游速是平时的三倍,但它们只多消耗了两倍的能量(以游动过程中动物消耗的氧气量衡量)。徐表示,事实上,配备假体的水母比游动机器人的效率高出1000多倍。
“我们已经证明,它们能够在不额外增加新陈代谢负担的情况下,移动速度远超平时,”徐说,“这表明水母拥有尚未开发的能力,可以实现更快、更高效的游动。只是它们通常没有理由这样做。”
需要指出的是,研究人员对水母进行了密切监测,以确保它们未受伤害。水母没有大脑,也没有痛觉感受器,但研究发现它们在受到压力时会分泌黏液,而本次实验中并未观察到此类分泌现象。此外,移除假体后,水母便恢复了正常游动。
该研究代表了达比里过去十年间参与的两类仿生机器人研究之间的“中间地带”,这些研究均在加州理工学院和斯坦福大学开展。一类研究完全使用机械部件,另一类则完全使用生物材料。
在纯机械系统方面,达比里已成功制造出外形酷似真实动物的机器人,但完成同样的任务却需要多得多的能量。“我们尚未捕捉到生物系统的精妙之处,”他指出。然而,尽管纯生物系统比机器人更为精妙,但其脆弱性要高得多。事实上,达比里与哈佛大学的同事合作证明,大鼠心肌细胞能够对电场作出反应——这可能使其成为生物装置的有用构建单元——但这些细胞只能在实验室条件下存活。
为水母加装机械控制装置的工作始于2013年,当时徐还是加州理工学院的本科生,在达比里的实验室参加本科生暑期研究奖学金(SURF)项目。达比里之所以有兴趣利用水母进行海洋探测与传感,是因为水母数量丰富:本次实验所用的物种遍布全球海洋,栖息深度从海面一直延伸至深海海沟底部。
“目前仅探索了海洋体积的5%至10%,因此我们希望利用水母无处不在这一优势,实现从船基测量的跨越。船基测量因成本高昂而数量有限,”达比里说,“如果我们能找到引导这些水母的方法,并为其配备传感器以监测海水温度、盐度、氧气含量等指标,我们便可能建立一个真正的全球海洋网络。每个水母机器人的安装成本仅需几美元,并且可以从海洋中已有的猎物那里获取能量。”
目前,该假体已能引导水母开始游动并控制其速度。达比里表示,下一步将是开发一套系统,用以引导水母朝特定方向游动,并使其能够对机载传感器发出的信号作出反应。他希望进一步开发更小的电子控制装置,使其能够完全嵌入水母组织中,从而成为持久且不易被察觉的假体。
该研究的题目为“活体水母中嵌入的低功耗微电子器件可增强推进力”。本研究由美国国家科学基金会资助。




