
一种新的控制系统可能使人形机器人能够进行重物搬运及其他体力要求较高的任务。
在燃烧的建筑、化学品泄漏现场,或任何人类救援人员无法进入的灾难现场进行救援,有朝一日可能成为坚韧且适应性强的机器人的任务。例如,救援机器人可以四足跳跃穿越瓦砾,随后站起用双腿推开沉重的障碍物,或破门而入。
工程师们在四足机器人的设计及其奔跑、奔跑、跳跃能力方面取得了进展,甚至能做出后空翻等动作。然而,让双足人形机器人施力或推动物体而不跌倒,一直是一个重大障碍。
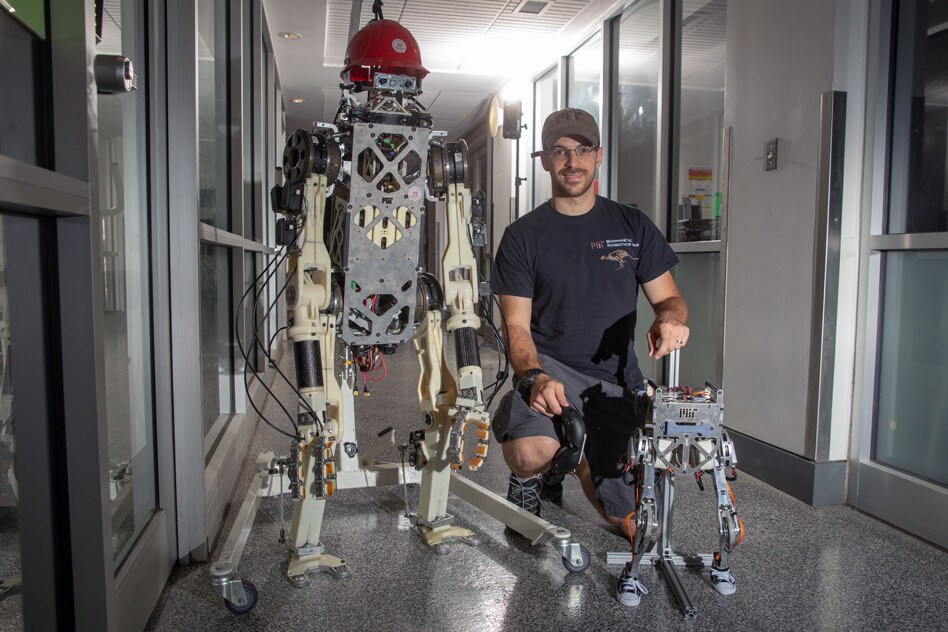
如今,麻省理工学院与伊利诺伊大学厄巴纳-香槟分校的工程师开发出一种方法,用于控制双足遥操作机器人的平衡——这是使人形机器人能够在具有挑战性的环境中执行高冲击力任务的关键一步。
该团队的机器人在外形上类似于一个机加工而成的躯干和两条腿,由人类操作员通过佩戴的背心远程控制。背心会将操作员的动作信息以及地面反作用力传输给机器人。
操作员通过背心既可以指挥机器人的移动,也能感受到机器人的动作。如果机器人开始倾倒,操作员会感受到背心上相应的拉力,并能够作出调整,既使自己恢复平衡,也使机器人同步恢复平衡。
在测试这一新“平衡反馈”方法的机器人实验中,研究人员能够远程维持机器人的平衡,同时机器人与其人类操作员同步地跳跃和原地行走。
“这就像背着沉重的背包跑步——你能感受到背包的动态在身边移动,并能够恰当地进行补偿,”麻省理工学院博士后研究员、该方法的开发者若昂·拉莫斯(Joao Ramos)说,“现在,如果你想打开一扇沉重的门,操作员可以命令机器人将身体撞向门并将其推开,同时不失去平衡。”
拉莫斯现任伊利诺伊大学厄巴纳-香槟分校助理教授,他在今日发表于《科学·机器人》的一项研究中详细介绍了该方法。该研究的合著者是麻省理工学院机械工程副教授金相培(Sangbae Kim)。
不止于动作
此前,金与拉莫斯研制出双足机器人HERMES(即高效机器人机构与机电系统,Highly Efficient Robotic Mechanisms and Electromechanical System),并开发了使其通过遥操作模仿操作员动作的方法。研究人员表示,这一方法具有某些以人为本的优势。
“由于有人能够随时学习和适应,机器人可以执行从未练习过的动作【通过遥操作】,”拉莫斯说。
在演示中,HERMES曾将咖啡倒入杯中,挥动斧头劈柴,并使用灭火器扑灭火焰。
这些任务都涉及机器人的上半身,以及使机器人肢体位置与操作员肢体位置相匹配的算法。HERMES之所以能够完成高冲击力动作,是因为机器人固定在原地。在这些情况下,维持平衡要简单得多。然而,如果机器人需要迈步,它在试图模仿操作员动作时很可能会翻倒。
“我们意识到,要产生巨大的力量或移动重物,仅仅复制动作是不够的,因为机器人很容易摔倒,”金说,“我们需要复制操作员的动态平衡。”
接下来是Little HERMES,即HERMES的小型版本,其大小约为普通成年人的三分之一。该团队将机器人简化为仅包含一个躯干和两条腿的结构,并专门设计该系统以测试下半身任务,例如移动与平衡。与全身版本一样,Little HERMES同样设计用于遥操作,操作员穿戴背心来控制机器人的动作。
要让机器人复制的是操作员的平衡,而非仅仅是其动作,团队首先需要找到一种简单的方式来表示平衡。拉莫斯最终意识到,平衡可以简化为两个主要因素:人体的质心和压力中心——后者基本上是地面上一个点,所有支撑力的等效合力作用于此处。
拉莫斯发现,质心相对于压力中心的位置与人在任何给定时刻的平衡程度直接相关。他还发现,这两个因素的位置可以用倒立摆进行物理表示。设想一下,在原地保持不动的同时左右摇晃。其效果类似于倒立摆的摆动:摆的顶端代表人体的质心(通常位于躯干),底端则代表其在地面上的压力中心。
重物搬运
为了界定质心与压力中心之间的关系,拉莫斯收集了人体运动数据,包括在实验室中的测量:他前后摇摆、原地行走并跳上测力板,该测力板用于测量他施加于地面的力,同时记录其双脚和躯干的位置。随后,他将这些数据归纳为质心和压力中心的测量值,并开发了一个模型,以倒立摆的形式表示二者之间的相互关系。
随后,他又开发了第二个模型,该模型与人体平衡模型相似,但按比例缩放至体积更小、重量更轻的机器人的尺寸;他还开发了一种控制算法,用于连接并实现这两个模型之间的反馈。
研究人员首先在实验室中自行搭建的简单倒立摆上测试了这一平衡反馈模型,该倒立摆为一根与Little HERMES高度大致相同的横梁。他们将横梁与遥操作系统相连,横梁会根据操作员的动作沿轨道前后摆动。当操作员向一侧摇摆时,横梁也随之同向摆动,操作员同时可以通过背心感受到这一运动。如果横梁摆动幅度过大,操作员感受到拉力后,可以向另一侧倾斜以进行补偿,从而使横梁保持平衡。
实验表明,新的反馈模型能够在横梁上维持平衡,因此研究人员随后将该模型应用于Little HERMES。他们还开发了一种算法,使机器人能够自动将简单的平衡模型转换为其每只脚需要产生的作用力,以复制操作员的脚部动作。
在实验室中,拉莫斯发现,当他穿上背心时,不仅能够控制机器人的动作和平衡,还能感受到机器人的运动。当机器人从不同方向遭到锤子击打时,拉莫斯会感到背心朝机器人移动的方向猛然拉动。拉莫斯本能地抵抗这一拉力,机器人将其记录为质心相对于压力中心的细微变化,并随之进行模仿。结果是,即使身体多次遭受打击,机器人也能够避免倾倒。
Little HERMES还在其他动作中模仿了拉莫斯,包括原地奔跑和跳跃,以及在不平坦的地面上行走,且在此过程中无需系绳或支撑装置即可保持平衡。
“平衡反馈很难定义,因为这是我们在无意识中完成的事情,”金说,“这是首次针对动态动作正式定义平衡反馈。这将改变我们控制遥操作人形机器人的方式。”
金与拉莫斯将继续致力于开发具有类似平衡控制能力的全身人形机器人,以期有朝一日能够在灾难现场奔跑,并站起推开障碍物,执行救援或打捞任务。
“现在,我们可以进行沉重的开门、举起或投掷重物等操作,并实现恰当的平衡交互,”金说。
本研究部分得到了鸿海精密工业股份有限公司和Naver Labs Corporation的支持。




