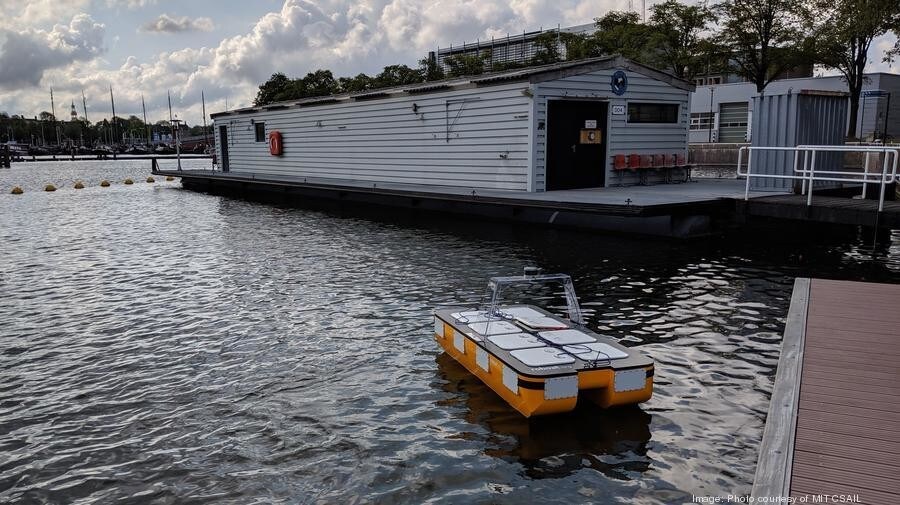
麻省理工学院的工程师正在研发全球首批自主航行船只。
这支机器人船队将投入阿姆斯特丹市使用。
Roboat II 借鉴自动驾驶汽车所用的算法实现自主航行,但现已针对水上环境进行了调整。
这些船只是正在建造中的小型运货船的升级版。
在争相打造最炫、最安全、最快速的自动驾驶汽车的热潮中,这股技术竞赛已蔓延至轮椅、电动滑板车,甚至高尔夫球车。近来,技术已从陆地延伸至海上,海洋自主技术有望改变城市的运河,并有潜力通过水道运送货物和服务、收集废弃物。
在麻省理工学院计算机科学与人工智能实验室(CSAIL)和 Senseable City Lab 历时五年的一个项目的最新进展中,研究人员一直在为荷兰阿姆斯特丹市研发全球首支自主船队,并近期为该船队新增了一艘体型更大的船只:“Roboat II”。该船长 2 米,约合 6 英尺(符合“新冠友好”的标准),这艘新型机器人船能够搭载乘客。
与此同时,阿姆斯特丹先进大都市解决方案研究所,该团队还开发了导航与控制算法,以更新船只之间的通信与协作方式。
“Roboat II 借鉴自动驾驶汽车所用的算法实现自主航行,但现已针对水上环境进行了调整,”麻省理工学院教授、CSAIL 主任 Daniela Rus 说道,她是一篇关于 Roboat 新论文的资深作者。“我们正在开发 Roboat 船队,这些船只可以运送人员和货物,并与其他 Roboat 相互连接,形成一系列自主平台,以支持各类水上活动。”
多年来,自动驾驶船只一直能够运输小件物品,但由于目前船只的尺寸限制,搭载人类乘客一直被认为有些难以实现。Roboat II 是这一不断扩展的研究项目中的“半比例”船只,与此前研发的四分之一比例 Roboat 船(长 1 米)形成了系列。正在阿姆斯特丹建造的第三代产品被视为“全尺寸”船只,长 4 米,旨在搭载四至六名乘客。
在强大算法的辅助下,Roboat II 在阿姆斯特丹的运河中自主航行了三小时并收集数据,最后返回起始位置,误差仅为 0.17 米,即不到 7 英寸。
“能够实现精确测绘、稳健控制和人员运输的自主船只系统的开发,是在全尺寸 Roboat 上实际应用该系统的关键一步,”资深博士后研究员 Wei Wang 说道,他是一篇关于 Roboat II 新论文的第一作者。“我们也希望这项技术最终能应用于其他船只,使其实现自主化。”
Wang 与以下人员共同撰写了该论文: 麻省理工学院 Senseable City Lab 博士后研究员 Tixiao Shan、研究员 Pietro Leoni、博士后研究员 David Fernandez-Gutierrez、研究员 Drew Meyers,以及麻省理工学院教授 Carlo Ratti 和 Daniela Rus。该项研究获得了荷兰阿姆斯特丹先进大都市解决方案研究所的资助。关于 Roboat II 的论文将在智能机器人与系统国际会议上以线上形式发表。
为协调船只之间的通信,麻省理工学院 CSAIL 与 Senseable City Lab 的另一支团队(同样由 Wang 领导)提出了一种用于机器人协调的新型控制策略。
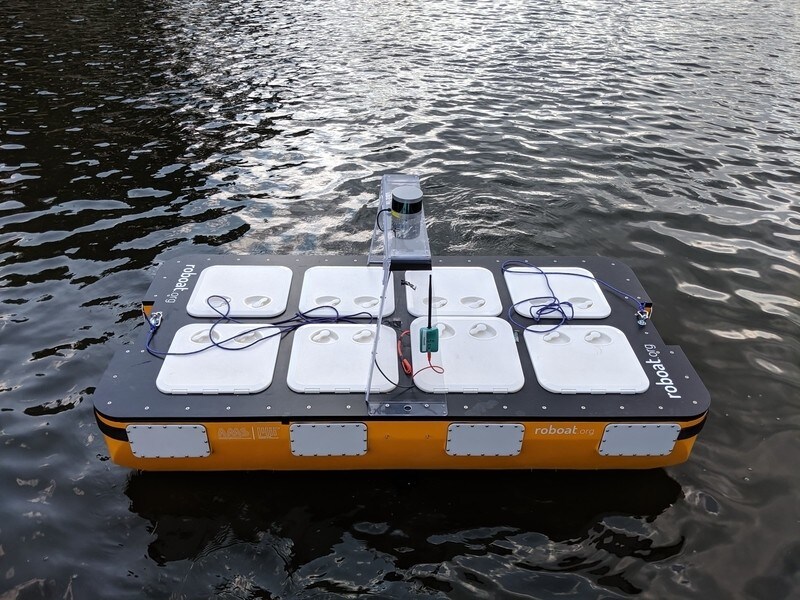
这项研究旨在使多单元列车式的船只实现自组装并相互连接(向儿童火车玩具致以遥远的致敬),“集体运输”则以另一种方式完成各类任务。该系统采用分布式控制器,由分布于整个系统中的传感器、控制器及相关计算机组成,并采用了一种受蚁群无需通信即可运输食物方式启发的策略。具体而言,相连的机器人之间不存在直接通信,只有一个领导者知道目的地。领导者启动前往目的地的运动,其余机器人则可推断领导者的意图,并相应调整自身的运动。
“目前的协作算法很少考虑水上的动态系统,”Senseable City Lab 主任 Ratti 说道。“使用一组水上载具进行协作运输,面临着空中或地面载具所不具有的独特挑战。例如,载具的惯性和负载会成为更为重要的因素,使系统更难控制。我们的研究探讨了水面载具的协作控制,并以此验证了该算法。”
该团队在两种场景下测试了其控制方法:一种是三台机器人串联连接,另一种是三台机器人并联连接。结果显示,协调后的机器人群组能够在两种构型下跟踪各种轨迹与方向,且跟随者的作用力大小对整个群组起到了正向贡献,表明跟随型机器人对领导者起到了帮助作用。
Wang 与斯坦福大学博士生 Zijian Wang、麻省理工学院博士后 Luis Mateos、麻省理工学院研究员 Kuan Wei Huang、斯坦福大学助理教授 Mac Schwager、Ratti 和 Rus 共同撰写了一篇关于集体运输的论文。
Roboat II
2016 年,麻省理工学院的研究人员测试了一款原型机,该原型机可沿运河中预先编程的路径“向前、向后及横向”移动。三年后,该团队的机器人经过升级,能够“变形”:自主断开并重新组合,形成多种构型。
如今,在更新研究成果的辅助下,Roboat II 已扩展规模,以探索运输任务。这些研究包括一种用于同步定位与地图构建(SLAM)的新算法、一种名为非线性模型预测控制器的基于模型的最优控制器,以及一种名为移动视界估计的基于优化的状态估计器。
其工作原理如下:当在特定位置有用户需要乘客接送服务时,系统协调器会将该任务分配给距离乘客最近的空闲船只。Roboat II 接到乘客后,将根据当前的交通状况,规划一条通往目的地的可行路径。
随后,重量超过 50 千克的 Roboat II 将运行 SLAM 算法,并利用激光雷达及 GPS 传感器,以及用于定位、姿态和速度测量的惯性测量单元,开始进行自身定位。控制器随后跟踪规划器给出的参考轨迹,规划器会更新路径,以避开检测到的障碍物,从而避免潜在碰撞。
团队指出,自上次更新以来,其控制算法的改进使障碍物不再像以往那样如同巨大的冰山般令人生畏;SLAM 算法为 Roboat 提供了更高的定位精度,并允许在航行过程中进行在线地图构建,这是此前各代产品所不具备的功能。
增大 Roboat 的尺寸也需要更大的区域来开展实验。实验最初在麻省理工学院的水池中进行,随后转移至查尔斯河,该河穿过马萨诸塞州的波士顿和剑桥市。
虽然在拥挤的城市道路上行驶可能让驾驶者感到如同置身迷宫,但运河基本上可以避免这一问题。尽管如此,水道中仍可能出现棘手的情况。鉴于此,团队正致力于开发更高效的规划算法,使船只能够应对更复杂的场景,具体做法是应用主动目标检测与识别技术,以提升 Roboat 对周围环境的理解能力。团队计划估算洋流和波浪等干扰因素,从而在更为复杂的水域中进一步提升跟踪性能。
“所有这些预期的发展都将纳入全尺寸 Roboat 的首个原型机,并在阿姆斯特丹运河中进行测试,”Rus 说道。
集体运输
自该领域诞生以来,让机器实现人类直觉能力一直是持续追求的目标,从简单的拾取物品指令,到复杂的群体编组协调,均在其列。
该项目的主要目标之一是实现自组装,以完成前述在运河中收集废弃物、运送物品和搭载人员的任务,但在水上控制这一运动一直是一项艰巨的挑战。机器人领域的通信往往不稳定或存在延迟,这可能会削弱机器人之间的协调能力。

许多用于集体运输的控制算法需要直接通信、群组内的相对位置以及任务的目的地,而该团队的新算法只需要一个机器人知道 期望的轨迹与方向。
通常情况下,每台机器人上运行的分布式控制器需要相连结构的速度信息(以结构中心的速度表示),但这要求每台机器人都知道其相对于结构中心的位置。在该团队的算法中,无需相对位置,每台机器人只需使用自身的局部速度,而非结构中心的速度。
因此,当领导者启动前往目的地的运动时,其余机器人便可推断领导者的意图并调整自身运动。领导者还可以通过调整自身输入来引导其余机器人,而无需任意两台机器人之间进行任何通信。
未来,该团队计划利用机器学习在线估算机器人的关键参数。他们还致力于探索自适应控制器,使结构能够在船上放置物体时动态变化。最终,这些船只还将扩展至户外水域环境,那里存在洋流和波浪等较大干扰。




