如今的商用飞机通常分段制造,且常在不同地点完成——机翼在一家工厂生产,机身段在另一家,尾部组件则在别处——然后由巨型货机运至中央工厂进行最终组装。
但如果最终组装就是唯一的组装呢?整架飞机由大量相同的微小部件构成,并由一支微型机器人大军将它们全部组装在一起。
这正是研究生本杰明·杰尼特(Benjamin Jenett)在麻省理工学院比特与原子中心(CBA)与尼尔·格申菲尔德(Neil Gershenfeld)教授合作开展的构想,并以此作为其博士论文工作。如今,此类机器人的原型已能够组装小型结构,甚至能够协同合作,共同搭建更大的组件。
这项新成果发表于十月号的 IEEE Robotics and Automation Letters,论文作者为杰尼特、格申菲尔德、同为研究生的阿米拉·阿卜杜勒-拉赫曼,以及CBA校友肯尼思·张(Kenneth Cheung,SM ’07、PhD ’12)。张现就职于美国国家航空航天局(NASA)艾姆斯研究中心,并在该中心领导 ARMADAS 项目,旨在设计一种可通过机器人组装建造的月球基地。
“这篇论文非常精彩,”休斯顿大学电气与计算机工程系副教授亚伦·贝克尔(Aaron Becker)表示,他与本研究无关。“它将一流的机械设计、令人惊叹的演示、全新的机器人硬件,以及包含超过10万个单元的仿真套件融为一体。”他说。
“这项工作的核心是一种新型机器人技术,我们称之为相对机器人,”格申菲尔德表示。他解释说,历史上机器人大致分为两大类:一类由昂贵的定制部件制成,并针对工厂装配等特定应用精心优化;另一类则由廉价的批量生产模块制成,性能则低得多。然而,新型机器人是对这两类的替代。它们比前者简单得多,同时又比后者强大得多,并有望彻底改变从飞机、桥梁到整栋建筑等大规模系统的生产方式。
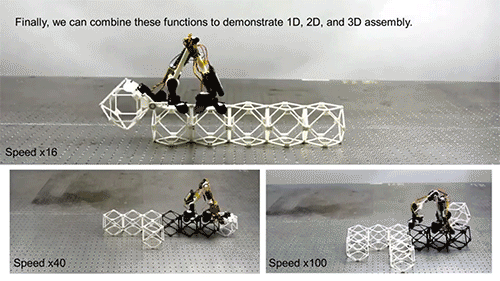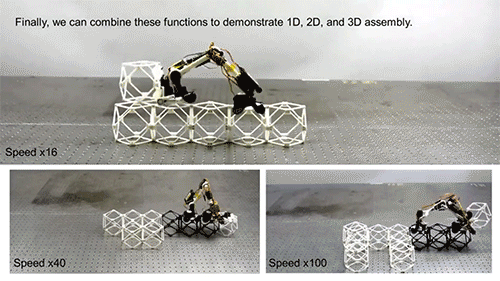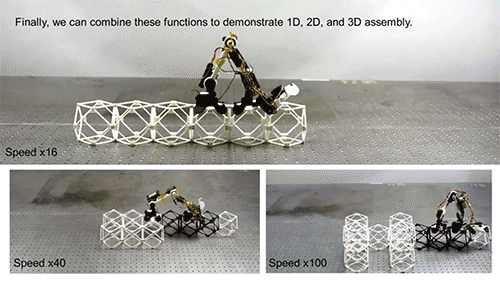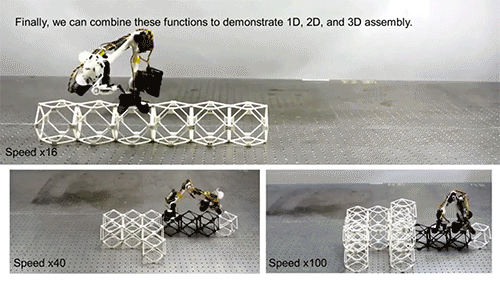
格申菲尔德表示,关键区别在于机器人装置与其所处理和操控的材料之间的关系。他说:“使用这类新型机器人时,你无法将机器人与结构分开——它们作为一个系统协同工作。”例如,大多数移动机器人需要高度精确的导航系统来追踪自身位置,而新型组装机器人只需追踪自己与当前正在处理的小型子单元(称为体素)之间的相对位置。机器人每迈向下一个体素一步,都会重新校准自身位置感知,且始终以其当下所站立的具体部件为参照。
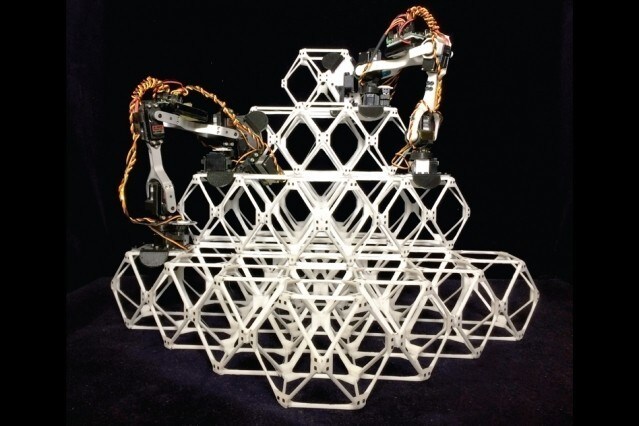
其基本构想是:正如屏幕上的像素阵列能够再现最复杂的图像,几乎任何实体物体都可以被重建为由更小的三维部件(即体素)构成的阵列,而这些体素本身又可由简单的支杆和节点构成。团队已经证明,这些简单部件可以排列起来,从而高效分散荷载;它们主要由开放空间构成,使结构的整体重量降到最低。这些单元可由简单的组装机器人拾取并依次放置到相邻位置,随后借助每个体素内置的锁合系统紧固在一起。
这些机器人本身类似一条小臂,中间有铰接的两段长杆,两端各有一个用于夹持体素结构的装置。这些简单的装置如尺蠖般移动,通过反复开合其V形机身,从一个体素移动到下一个,从而沿体素排列前进。杰尼特将这些小机器人命名为BILL-E(致敬电影机器人WALL-E),其全称为“双足各向同性晶格移动探索者”(Bipedal Isotropic Lattice Locomoting Explorer)。
杰尼特已制作出多个版本的组装机器人作为概念验证设计,并配套设计了带有锁合机构的体素,便于轻松地将每个部件与相邻部件连接或分离。他利用这些原型演示了将积木组装成线性、二维和三维结构的过程。杰尼特表示:“我们不是将精度注入机器人本身,精度来自结构本身——结构随着逐步成形而获得精度。”他说:“这一点与其他所有机器人都不同。它只需要知道下一步该去哪里。”
在组装部件的过程中,每个微型机器人都能在结构上计算自己的步数,格申菲尔德说,他同时也是CBA主任。结合导航功能,这使机器人能够在每一步纠正误差,从而消除了典型机器人系统中的大部分复杂性。他说:“它缺少大多数常规控制系统,但只要不漏掉一步,它就知道自己身在何处。”对于实际的组装应用而言,得益于阿卜杜勒-拉赫曼开发的控制软件,此类单元的集群可以协同工作以加快进程,该软件能够让机器人协调工作,避免彼此妨碍。
这种利用简单机器人系统、由相同子单元组装大型结构的方式,颇似孩子用乐高积木搭建大型城堡,已吸引了一些主要潜在用户的关注,其中包括NASA、麻省理工学院本项研究的合作方,以及欧洲航空航天公司空中客车集团(Airbus SE),后者也协助资助了此项研究。
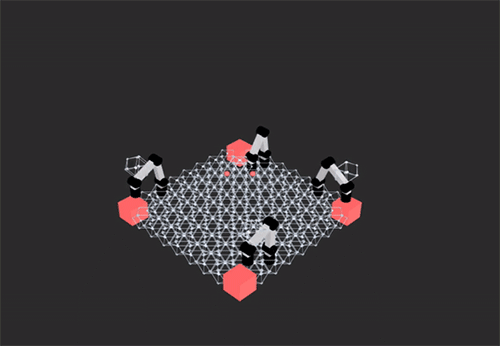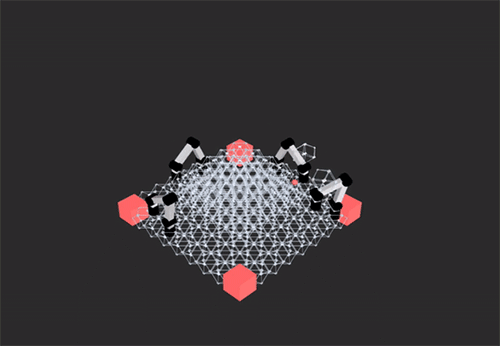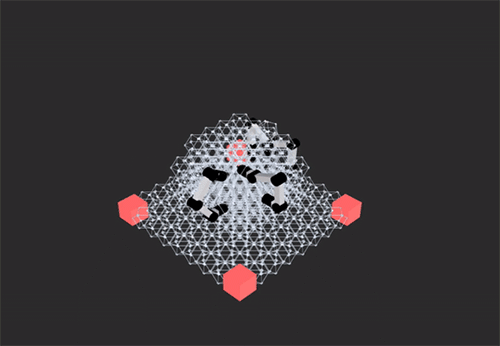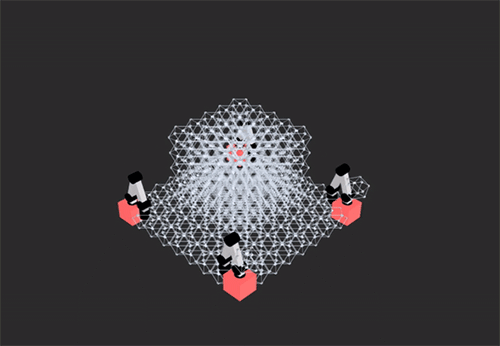
这种组装方式的一大优势在于,维修和保养可以由与初始组装相同类型的机器人流程轻松完成。受损部分可从结构中拆卸下来并替换为新部件,从而使结构依然与原来一样坚固。格申菲尔德表示:“拆解与建造同样重要。”该过程还可用于随时间对系统进行改造或改进。
杰尼特表示:“对于太空站或月球栖息地而言,这些机器人将长期驻留在结构上,持续对其进行维护和修复。”
最终,此类系统可用于建造整栋建筑,尤其适用于太空、月球或火星等恶劣环境,格申菲尔德说。这样就无需将大型预组装结构从地球一路运送过去。相反,可以发送大批量的微小子单元,或利用本地材料,借助能够在最终目的地直接批量生产这些子单元的系统就地成形。格申菲尔德表示:“如果你能制造一架巨型喷气式客机,你就能建造一栋建筑。”
德国不伦瑞克工业大学操作系统与计算机网络研究所所长桑多尔·费克特(Sandor Fekete)并未参与本项研究,他表示:“诸如[这些]超轻数字材料,为构建高效、复杂的大型结构开辟了令人惊叹的前景,而这些结构在航空航天应用中至关重要。”
但组装此类系统是一项挑战,费克特说,他计划加入研究团队,进一步开发控制系统。“正是在这里,使用小型简单机器人有望带来下一次突破:机器人不会疲倦或厌烦,而使用大量微型机器人似乎是完成这项关键任务的唯一途径。本撰稿人本·杰尼特及其合作者所做的这项极具原创性和巧思的工作,向着构建可动态调节的飞机机翼、巨型太阳帆乃至可重构太空栖息地迈出了一大步。”
格申菲尔德表示,在此过程中,“我们感觉自己正在开拓一个全新的混合材料—机器人系统领域。”




