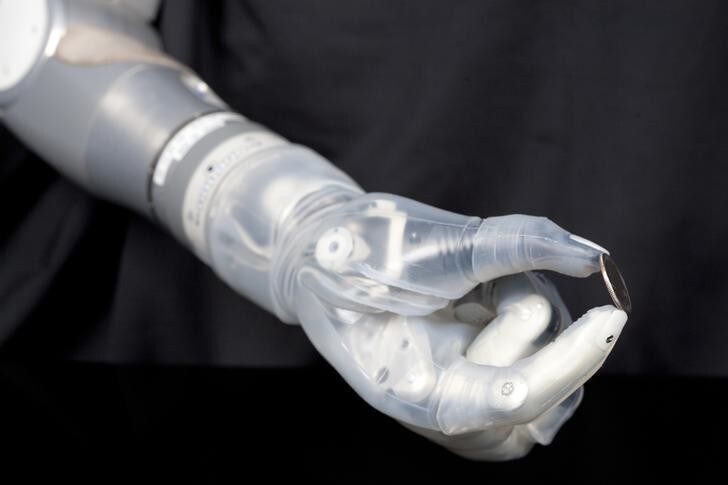
神经科学家展示了截肢者如何通过植入脑部的电极学会操控机械臂。
他们的研究还详细说明了大脑两侧在控制截肢肢体和剩余完好肢体时发生的变化。结果表明,即使截肢已过去数年,这两个区域也都能建立新的连接,从而学会控制设备。
“这项研究的新颖之处在于,我们发现长期截肢者也能学会操控机器人肢体,”芝加哥大学有机体生物学与解剖学教授、该研究的资深作者尼乔·哈佐普洛斯(Nicho Hatsopoulos)说。
“另一个有趣之处在于大脑在长期接触后的可塑性,以及随着他们学会控制设备,神经网络的连接发生了怎样的变化。”
此前的实验已显示,瘫痪患者可以通过脑机接口操控机器人肢体。这项新研究是首批测试这些设备对截肢者是否可行的研究之一。
研究人员与三只恒河猴合作。它们幼年时受伤,为保住性命不得不截去手臂,分别是在四年、九年和十年前。它们的肢体并非为本研究而截除。
研究人员在其中两只动物大脑中与截肢肢体相对的一侧(即对侧)植入了电极阵列。这一侧过去负责控制被截去的肢体。在第三只动物身上,研究人员将电极植入与截肢肢体同侧(即同侧)的脑区。这一侧仍在控制完好的肢体。
研究人员训练猴子(提供了大量果汁作为奖励),仅凭意念操控机械臂并抓取球。科学家记录了植入电极处的神经元活动,并使用统计模型计算实验前、训练期间以及猴子掌握这项活动后,神经元彼此之间的连接情况。
训练前,对侧的神经元连接较为稀疏——这一侧曾负责控制被截去的手臂;这很可能是因为它们已很久没有用于这一功能。随着训练推进,这些连接在用于伸手和抓握的区域变得更加稳固、密集。
同侧的连接在实验开始时很密集——这一侧曾负责控制猴子完好的手臂。但随着训练推进,研究人员观察到一个有趣现象:连接最初被修剪,网络随之变稀疏,之后又重建成一个新的密集网络。
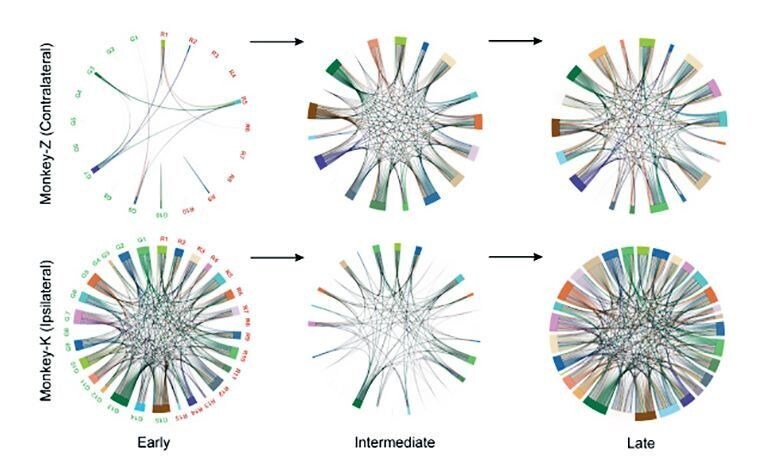
“这意味着,动物尝试学习新任务时,原有连接正在减少,因为已有一个网络在控制其他行为,”领衔该研究的博士后研究员卡尔提凯扬·巴拉苏布拉马尼安(Karthikeyan Balasubramanian)说。“但几天后,它开始重建成一个能够同时控制完好肢体和神经假体的新网络。”
团队计划继续这项工作,并结合其他研究团队的成果,为神经假体肢体配备关于触觉和本体感觉的感官反馈。本体感觉是指感知肢体在空间中所处位置的能力。
“这样,我们就能开始打造真正响应灵敏的神经假体肢体,让人们既能操控它,也能通过脑机接口获得自然的感觉,”哈佐普洛斯说。




