麻省理工学院的研究人员打造了一种无电池定位系统,命名为水下反向散射定位(UBL)。
UBL以净零能耗的方式反射来自环境的调制信号,为研究人员提供定位信息。
它有望成为海洋保护主义者、气候科学家和美国海军的关键工具。
这一新方法可能开启无电池海洋探索的新时代,应用范围涵盖海洋保护到水产养殖。
GPS无法在水下使用。导航系统依赖无线电波,而无线电波在包括海水在内的液体中会迅速衰减。为追踪无人机或鲸鱼等水下物体,研究人员通常依靠声学信号。但能够产生并发送声音的设备通常需要电池——体积庞大、寿命短暂且需要定期更换。我们能否摆脱这些电池?
麻省理工学院的研究人员认为可以。他们打造了一种无电池定位系统,命名为水下反向散射定位(UBL)。UBL并不发射自身的声学信号,而是反射来自环境的调制信号。这为研究人员提供了定位信息,且能耗为净零。尽管该技术仍在发展之中,UBL有朝一日可能成为海洋保护主义者、气候科学家和美国海军的关键工具。
这些进展已在一篇论文中作出描述,该论文将于本周在美国计算机协会的“网络热点”研讨会上发表,作者为媒体实验室信号动力学小组的成员。研究科学家雷扎·加法里瓦尔达瓦格(Reza Ghaffarivardavagh)为论文第一作者,合著者包括赛义德·萨阿德·阿夫扎尔(Sayed Saad Afzal)、奥斯维·罗德里格斯(Osvy Rodriguez)和法德尔·阿迪布(Fadel Adib)。阿迪布领导该小组,是多尔蒂海洋利用讲席教授,同时也是麻省理工学院媒体实验室和电气工程与计算机科学系的副教授。
“耗电大户”
全球定位系统(GPS)几乎已渗透现代生活的方方面面。该技术依靠卫星传输的无线电信号,被广泛应用于航运、导航、精准广告等领域。自上世纪70年代和80年代问世以来,GPS已经改变了世界。但它并未改变海洋。如果你想躲避GPS,最好的选择是潜入水下。
由于无线电波在水中迅速衰减,水下通信通常转而依赖声学信号。声波在水下的传播速度比在空气中更快、距离更远,使其成为一种高效的数据传输方式。但它也存在一个弊端。
“声音是耗电大户,”阿迪布表示。对于发射声学信号的追踪设备而言,“其电池可能会很快耗尽。”这使得长时间精确追踪物体或动物变得困难——当设备附着在迁徙中的鲸鱼身上时,更换电池绝非易事。因此,团队寻求一种无需电池即可利用声音的方法。
良好的振动
阿迪布的团队转而采用了一种独特的材料,他们此前曾用于低功耗声学信号传输:压电材料。这类材料能够在受到机械应力时自行产生电荷,例如受到振动声波的冲击。压电传感器随后可利用该电荷,有选择地将部分声波反射回周围环境。接收器将这一系列反射(称为反向散射)转换为由1(表示声波被反射)和0(表示声波未被反射)组成的模式。由此产生的二进制代码可以携带有关海洋温度或盐度的信息。
从原理上讲,同一技术也可以提供位置信息。观测单元可以发射一个声波,然后计时该声波从压电传感器反射并返回观测单元所需的时间。由此流逝的时间可用于计算观测者与压电传感器之间的距离。但在实践中,对此类反向散射进行计时十分复杂,因为海洋可能像一个回声室。
声波并非只在观测单元与传感器之间直接传播,它们还会在海面与海床之间来回弹射,并在不同时间返回观测单元。“你会遇到所有这些反射,”阿迪布表示,“这使得计算位置变得复杂。”在浅水区,反射的影响更为严峻——海床与海面之间的距离较短,使得干扰性的回弹信号更强。
研究人员通过“跳频”克服了反射问题。观测单元不再以单一频率发送声学信号,而是跨越一系列频率发送信号序列。每个频率具有不同的波长,因此反射的声波会以不同的相位返回观测单元。通过结合时间和相位信息,观测者即可精确定位追踪设备的距离。跳频技术在研究人员的深水模拟中取得了成功,但在浅水区,他们还需要一项额外的保障措施,以穿透回荡的噪声。
在海面与海床之间回声泛滥的区域,研究人员不得不放慢信息传输速度。他们降低了比特率,实质上是延长了观测单元每次发出信号之间的等待时间。这使得每个比特的回声能够在可能干扰下一个比特之前逐渐消散。在深水模拟中,每秒2000比特即可满足需求,而在浅水区,研究人员不得不将其降至每秒100比特,才能从追踪器获得清晰的信号反射。但较慢的比特率并非万能良方。
为追踪移动物体,研究人员实际上不得不提高比特率。在模拟中,每秒1000比特的速率不足以对以每秒30厘米速度在深水中移动的物体进行定位。“当你获得足够的信息来定位物体时,它已经离开了原来的位置,”阿夫扎尔解释道。而在每秒10000比特的高速下,他们得以在深水中追踪该物体。
高效探索
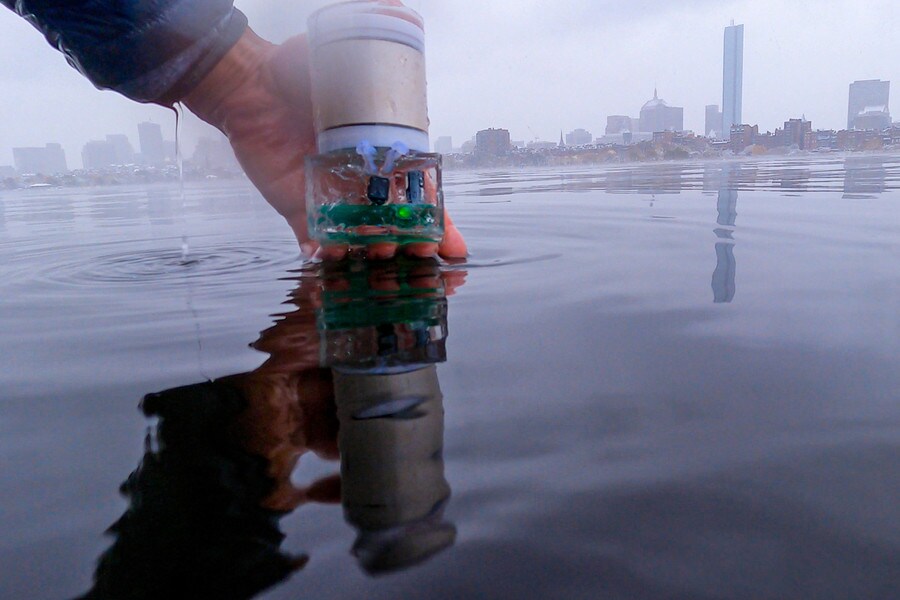
阿迪布的团队正致力于改进UBL技术,其中部分工作在于解决浅水区所需的低比特率与追踪运动所需的高比特率之间的矛盾。他们正通过在查尔斯河开展测试来解决各类难题。“我们大部分实验是在去年冬天完成的,”罗德里格斯表示。其中包括河面结冰的几天。“那段时间非常不好受。”
抛开环境条件不谈,这些测试在具有挑战性的浅水环境中提供了概念验证。UBL估算了发射器与反向散射节点之间在不同距离下的距离,最远可达近半米。团队正致力于在实地扩大UBL的探测范围,并希望与其在科德角的合作伙伴伍兹霍尔海洋研究所共同测试该系统。
他们希望UBL能够助力海洋探索的蓬勃发展。加法里瓦尔达瓦格指出,科学家绘制的月球表面地图比海底地图更为精确。“为什么我们不能派出无人水下航行器执行探索海洋的任务?答案是:我们会失去它们,”他说。
UBL有朝一日可以帮助自主航行器在水下保持被定位状态,同时无需消耗宝贵的电池电量。该技术还可以帮助水下机器人更精准地作业,并提供有关海洋气候变化影响的信息。“应用场景非常多,”阿迪布表示,“我们希望大规模地了解海洋。这是一个长期愿景,但这正是我们致力于实现的目标,也是我们为之兴奋的原因。”
这项工作部分得到了美国海军研究办公室的支持。




