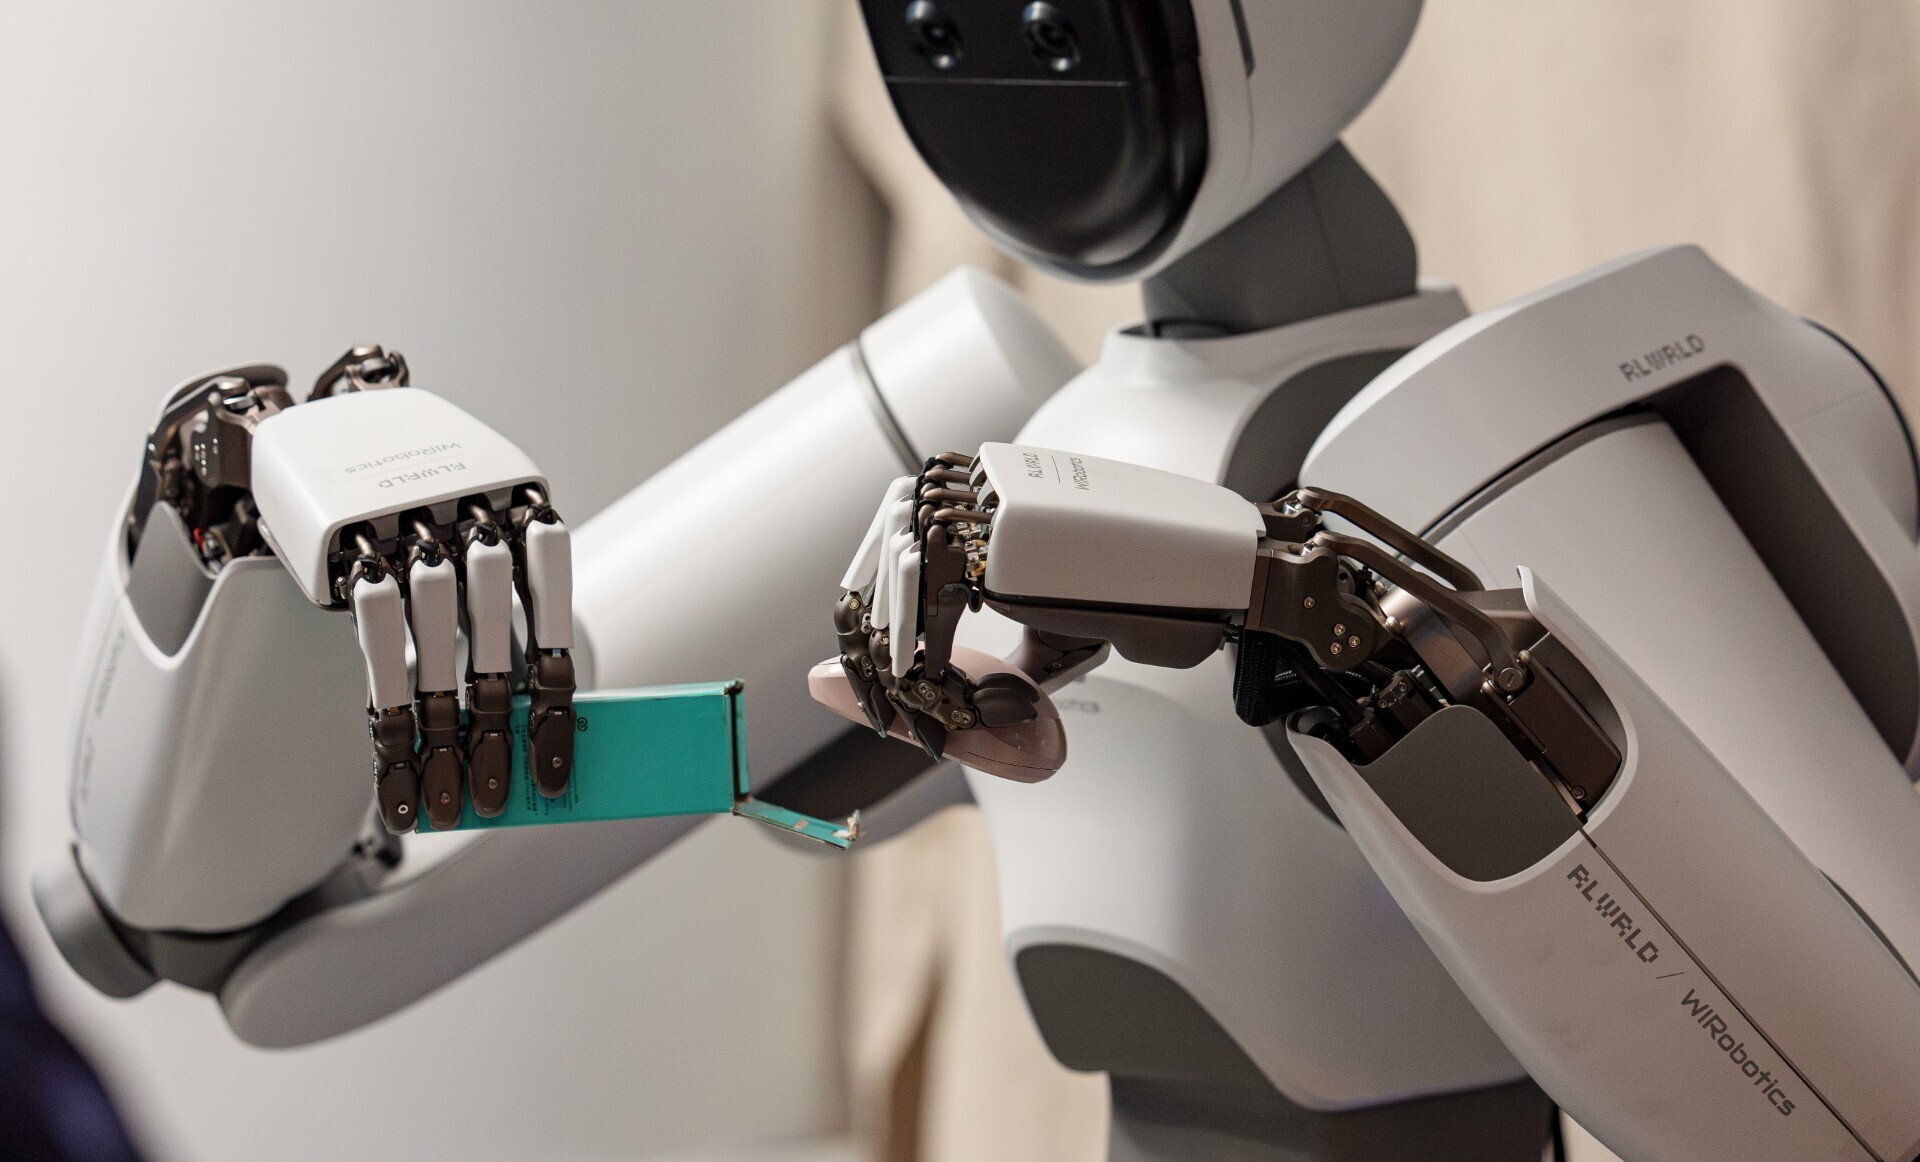
全球劳动力短缺推动了人形机器人热潮,但手部灵巧性不足仍是主要的技术瓶颈。
DexBench提供了一个标准化框架,用于衡量工业环境中机器人在真实世界中的操作技能。
如何让有前景的想法转化为可规模化的影响力,是世界经济论坛新领军者年会(亦称“夏季达沃斯论坛”)的核心议题之一,该会议将于6月23日至25日在中国举办。
全球正面临人手短缺的问题。在韩国、日本、欧洲大部分地区以及中国日益壮大的制造业基地,劳动年龄人口正在减少,而对实物商品和服务的需求却保持稳定。这是过去两年最具代表性的技术故事的背景:人形机器人与物理人工智能的全球热潮。资本、人才和公众想象力汇聚于一个核心命题:通用机器人能够填补人口结构变化所带来的缺口。
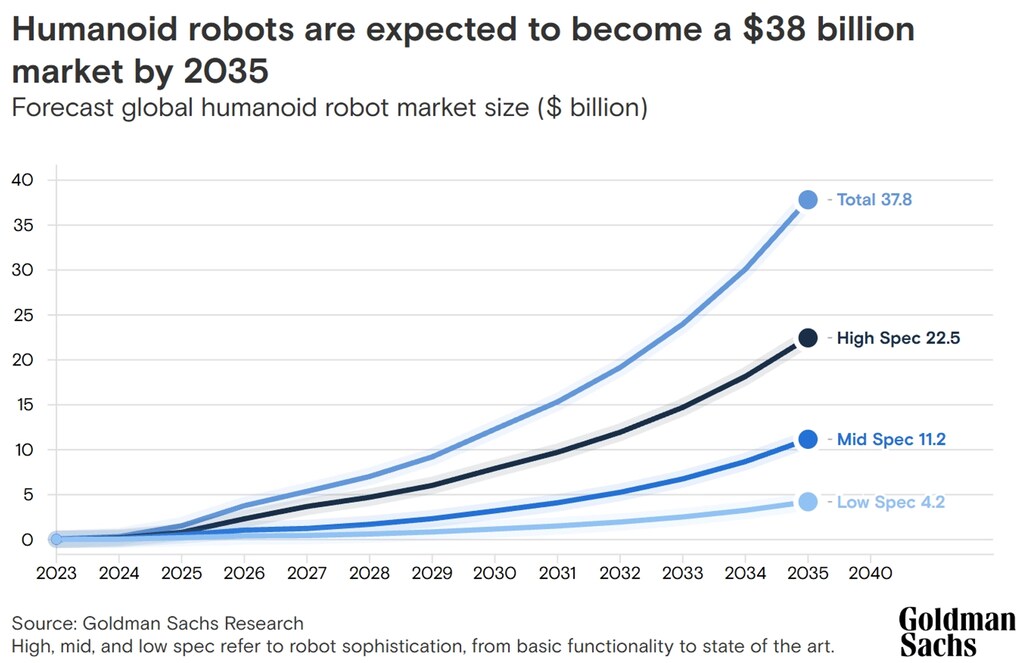
这种乐观并非没有依据。运动控制问题基本已经解决,导航技术也在快速成熟;机器人能够行走、保持平衡,并以几年前看似遥不可及的方式在人类活动空间中移动。
解决机器人自动化的“最后一公里”难题
但凡看过机器人尝试折叠衬衫、插入电气连接器或摘取成熟草莓的人,都知道难点所在。瓶颈不在腿部,而在手部。灵巧性——即人们在无意识中完成的精细、涉及大量接触的操作——是机器在实体工作中仍最为吃力的部分。它正是自动化的“最后一公里”。一旦攻克,物理人工智能将带来经济层面的变革;若未能攻克,人形机器人仍只是令人印象深刻的演示,而非可靠的工作者。
为何我们需要机器人灵巧性的共同标准
该领域还面临一个较为隐蔽的结构性问题:我们缺乏衡量灵巧性的共同方法。如今的机器人基准测试大多只测试简单动作,如堆叠积木、推动物体、在受控实验室中从料箱取物。这些测试对研究有所帮助,但无法代表真实工业所需的完整操作范围。其结果是实验室所报告的成果与工厂实际可部署的能力之间的差距不断扩大,而我们甚至缺乏通用工具来看清这一差距。人工智能的发展历程表明,此类差距如何弥合:进步源于测量。
ImageNet推动了现代计算机视觉的发展;MMLU及其后续基准塑造了我们评估语言模型的方式。一个领域只能改进其能够共同衡量的内容,而若没有灵巧性的共同标准,机器人领域最具影响力的决策便只能在暗中做出。
绘制机器人操作图谱:物体复杂度与灵巧性类型
这正是DexBench旨在弥合的差距,其切入点与大多数基准测试恰好相反。DexBench并非凭实验室的想象来设计任务,而是从制造、物流和服务运营中真实客户的常见需求出发,再逆向推导出这些需求所要求的能力。该框架以两个维度为核心。
物体状态复杂度反映被操作物体的感知与控制难度:从刚性、定义清晰的部件,到可变形、形态多变或不可预测的材料。促使任务趋向困难一端的因素很少是单一的:公差收紧、成功与否从依赖位置转为依赖力度、接触在抓握与滑动之间不断切换、关键细节移出摄像头视野、材料发生形变,或事件发生速度过快而无法及时反应。很少有工作能固定在某一难度水平;一项任务在完成之前,可能会在简单与困难之间多次转换。
灵巧性类型反映任务所需操作技能的类型与难度,从粗略的抓取与放置,到精细、需力度调节、涉及大量接触的控制。该框架区分出五种类型,每一种的定义既取决于其所要求的内容,也取决于机器人在该类型中的失败方式:找到能适应各种形状并稳固抓握的方式;在接触发生前准确定位;在物体移动或短暂消失时把握恰当时机;通过感知力度来捕捉滑动或安装摄像头看不见的部件;以及将工作分解为若干步骤,以便机器人在首次尝试失败后能够恢复。
从货架上取下一个箱子需要用到其中之一;插入连接器或折叠衣物则需要同时用到全部五种。因此,灵巧性与其说取决于手上有多少根手指,不如说取决于它能够应对其中哪些失败情况。
这些类型共同构成一个坐标系:任何操作任务都可以在共享且可比较的术语下定位为一个点,而不必依赖各实验室为自身发明的临时性语言进行描述。
拆解实体工作:操作的18项原子任务
从在真实工作环境中观察到的数千项任务中,浮现出一种规模较小且出人意料地稳定的结构。工作可以分解为18项关键原子任务:这些反复出现的基本操作单元,无论在哪个行业都一再出现。将其组合成约80个代表性案例后,它们涵盖了制造、物流和服务领域中绝大部分的操作活动。
其有限性正是关键所在:一套可控、有界的测试组合,便可代表原本近乎无限的真实世界工作类型。一个系统的结果不再是抽象的排行榜名次,而是对其实际能够完成多少真实工作的直接体现。
因此,DexBench同样适用于彼此很少使用相同语言的各类受众。采购方可以在下达采购订单之前,先询问某一机器人能否胜任其生产线实际依赖的原子任务。开发者可以清楚地看到其模型在哪些物体复杂度和技能类型上失败,并有针对性地加以改进。投资者则可以在相同维度上比较两家公司,而不必对比两段无法相互比较的演示视频。其目标不是为排行榜而排行,而是建立一个公开的衡量标尺,使任何开发者、采购方或投资者都能提出同一问题,并获得可比较的答案。
推动机器人标准的行业广泛采纳
归根结底,基准的价值更多来自被采纳,而非仅仅来自被创建。ImageNet之所以重要,并非因为某一实验室发布了它,而是因为一个群体认同以它作为衡量自身的标准。只有当行业参与者、研究人员和客户都将DexBench作为共同语言加以采用时,它才会真正产生意义。该领域的多家领先企业已开始对其表示支持,包括乐天、SK电信、Hyosung、HL Mando、CJ Logistics、富士、全日空和三井化学。此外,该标准的设计初衷是保持对所有人开放。
人手短缺的问题不会等待。若要让物理人工智能填补人口结构变化所造成的缺口,该领域就必须就何为有能力的手部达成共识,并确定如何加以衡量。DexBench是一个起点,而非终点。自动化的“最后一公里”终将被攻克,而攻克的方式必须与衡量的方式一致:共同完成。
论坛正聚焦创新如何从突破走向规模化并产生影响,为即将于2026年6月23日至25日在中国举办的“夏季达沃斯论坛”做准备。请关注最新动态。





