蟑螂:攀爬机器人的关键,因为人类太难模仿

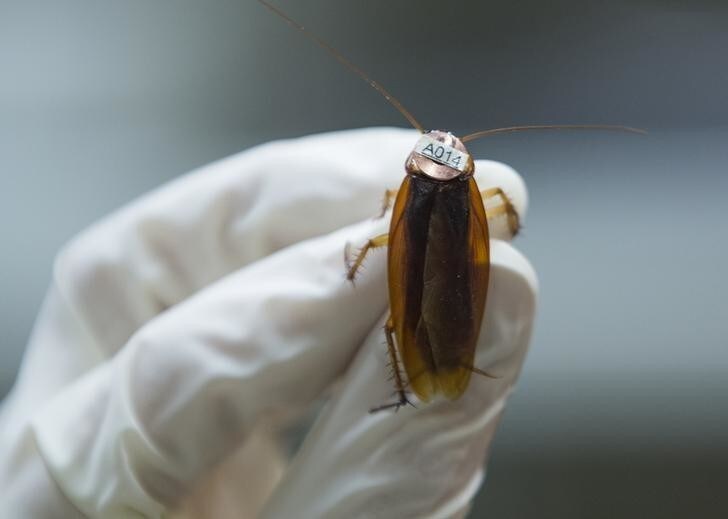
An american cockroach (Periplaneta americana), on which a radio tag is attached, is seen at the Universite libre de Bruxelles (ULB) in Brussels March 6, 2015. Isaac Planas Sitja from Spain, a researcher at the ULB conducting the experiment, said they observed "personalities" among cockroaches qualifying them in two groups: the "bold or explorers" and the "shy or cautious". During the experiment on the behaviour, analysing personality in the context of collective dynamics of these insects, cockroaches take shelter under a red plastic circle inside an arena. Observations show that "shy" individuals spent less time exploring the arena and quickly go under one of the shelters, while those classified as "bold" took more time exploring the arena. Picture taken March 6, 2015. REUTERS/Yves Herman (BELGIUM - Tags: ANIMALS SCIENCE TECHNOLOGY)
Insects are a better model for building robots than humans.Image: REUTERS/Yves Herman (BELGIUM - Tags: ANIMALS SCIENCE TECHNOLOGY)
本内容由人工智能自动翻译。

动作更灵活

有人认为,最先进的机器人总是以人形出现。然而,这种形态的局限在机器人开始行走时便显而易见。这些仿生机器人看起来像人,却几乎不像人那样行动。模仿人类显然存在设计难题,因此研究人员认为,要制造行动自如的机器人,模仿昆虫更合适。

加州大学伯克利分校(UCB)、哈佛大学和宾夕法尼亚州立大学的一个团队提出了一种相当出人意料的仿生对象:蟑螂。我们竭力想把它们赶出家门的这些小生物,成了他们这项研究的主题;研究发表于《英国皇家学会界面期刊》。

不要只凭外表评判这些昆虫。研究人员解释说,蟑螂能够以最快的方式越过障碍。它们不会设法绕开障碍,而是在快速移动时直接撞上去,利用自己强健的身体。“蟑螂以每秒超过1米[米]或50个体长的速度奔跑,利用头部充当汽车保险杠,在75毫秒[毫秒]内从地面转移到垂直墙面,以机械方式完成这一动作[原文如此],”研究指出。他们提出的设计模仿蟑螂,并用一台手掌大小的腿式机器人进行了演示。

快速攀爬

这款以蟑螂为原型的机器人,专为在墙面上移动而设计。

关键在于柔软的外骨骼,它能实现一种运动方式。研究人员写道,这种方式或许能改变“新一代奔跑、攀爬和飞行机器人;在这些机器人中,身体的运用可以减轻对快速感知和驱动的需求”。
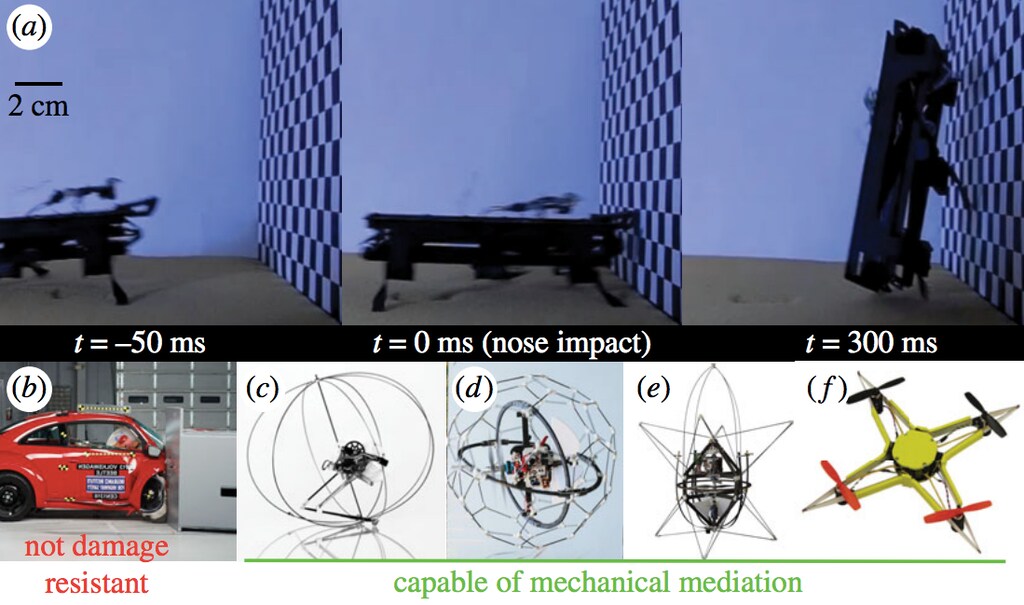
人类技术中的机械介导控制。Image: Jayaram, K. 等/《英国皇家学会界面期刊》

团队的机器人不会感知前方路径并据此调整动作,而是直接撞上墙,然后像蟑螂一样沿墙翻滚过去。这样一来,机器人就不必快速预判前方环境,尤其是在高速移动时。研究指出,“依靠身体力学来介导动作[原文如此]”,而非依靠控制机器人运动的传感器,研究人员得以设计出一台“即使在极端条件下也很坚固”的机器。人形机器人的构想同样受到自然启发,只是蟑螂式机器人更能应对崎岖地形。

授权与转载
世界经济论坛发布的文章,可依据《知识共享署名-非商业性使用-禁止演绎4.0国际公共许可协议》以及我方《使用条款》进行转载。 本文所表达的观点仅代表作者个人立场,并不代表世界经济论坛的观点。


