研究人员研制出能够像蜂鸟一样行动的飞行机器人,并利用机器学习算法进行训练;这些算法基于蜂鸟每天自然运用的多种技巧。
这意味着,机器人学习了模拟程序后,就“知道”如何像蜂鸟那样自行移动。
兼具鸟类飞行和昆虫悬停能力的机器人,未来或许能更好地穿行于倒塌的建筑和其他杂乱空间,寻找被困人员。
人工智能与灵活的拍翼相结合,还能让机器人自学新技巧。例如,尽管机器人目前还看不见,但它可以通过触碰表面来感知物体。每次触碰都会改变电流,研究人员发现可以追踪这种变化。
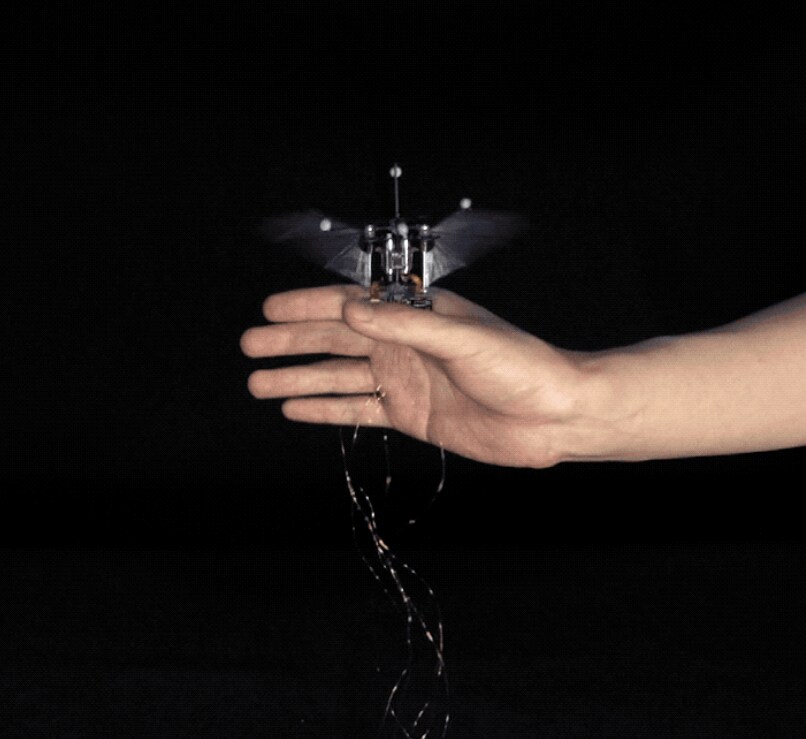
“机器人基本上可以在看不见周围环境的情况下绘制地图。这在机器人可能需要于黑暗环境中搜寻受困人员时会很有用;而且等我们赋予机器人视觉能力时,也少了一个需要添加的传感器。”普渡大学机械工程副教授邓欣彦说。
不同的物理原理
由于传统空气动力学的运作方式,工程师无法无限缩小无人机。它们将无法产生足够的升力来支撑自身重量。但蜂鸟不依赖传统空气动力学,而且它们的翅膀富有韧性。
“物理原理确实不同;其空气动力学本质上是不稳定的,具有较大的攻角和较高的升力。这使体型较小的飞行动物得以存在,也让我们能够缩小扑翼机器人。”邓说。
多年来,研究人员一直试图解读蜂鸟的飞行方式,以便让机器人飞到大型飞行器无法抵达的地方。
2011年,美国国防部下属机构DARPA委托AeroVironment公司制造一款机器蜂鸟。它比真正的蜂鸟更重、速度更慢,采用类似直升机的飞行控制方式,机动性有限,而且始终需要有人操控遥控器。
12克重的机器人
邓的团队及其合作者在蒙大拿州连续多个夏季研究蜂鸟。他们记录了蜂鸟的关键机动动作,例如快速转身180度,并将这些动作转化为计算机算法,供连接到模拟程序的机器人学习。
通过进一步研究昆虫和蜂鸟的物理原理,研究人员得以制造比蜂鸟更小、甚至与昆虫一样大小的机器人,同时不影响其飞行方式。邓说,体型越小,翅膀拍动频率越高,飞行效率也越高。
这些机器人拥有3D打印的机身、碳纤维翅膀和激光切割的薄膜。研究人员制造了一台重12克的蜂鸟机器人——相当于成年雄性安娜蜂鸟的平均体重——以及另一台重1克、与昆虫同等大小的机器人。蜂鸟机器人能够举起超过自身重量的物体,最高可达27克。
通过设计具有更高升力的机器人,研究人员在日后添加电池和传感技术(如摄像头或GPS)时有了更大的余地。研究人员说,目前机器人飞行时需要用系绳连接能源,但这种情况不会持续太久。
这些机器人可以像真正的蜂鸟一样安静飞行,因此更适合秘密行动。它们在湍流中也能保持稳定;研究人员通过在油槽中测试按比例动态缩放的翅膀,展示了这一点。
机器人只需两个马达,并能分别控制两侧翅膀;飞行动物在自然界中正是通过这种方式完成高度灵活的机动动作。
“真正的蜂鸟有多组肌肉来完成动力和转向动作,但机器人应尽可能轻,这样才能以最小的重量实现最佳性能。”邓说。
机器蜂鸟不仅有助于搜救任务,还能让生物学家借助具备逼真感知能力的机器人,更可靠地研究自然环境中的蜂鸟。
“我们从生物学中汲取经验来制造机器人,如今机器人也能助力生物学发现。”邓说。
这项技术的模拟程序可供开源使用。包括蒙大拿大学合作者在内的研究人员将于本月在蒙特利尔举行的2019年IEEE机器人与自动化国际会议上展示这项研究。
来源:普渡大学




