苏黎世大学和洛桑联邦理工学院(EPFL)的研究人员研发出一种可收缩以穿过缝隙的机器人,这一特性使其非常适合搜救任务。研究人员最初研发的是一种能够评估人造缝隙并在数秒内挤过缝隙的无人机,仅使用一个摄像头。这一额外功能——一种类似剪刀式的系统,可在飞行中收缩无人机——使其更加多用途,并让这些无人机能够应对自然界中或大或小的缝隙。
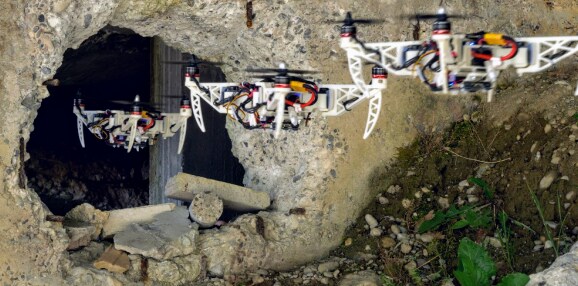
Image: 苏黎世大学和洛桑联邦理工学院(EPFL)
“这一想法源于我们在研究穿越狭窄缝隙的四旋翼飞行之后,”博士候选人Davide Falanga说道。“我们实验室的目标是研发未来可用于灾后救援的无人机,例如在地震之后,使其能够通过坍塌建筑中的小裂缝或孔洞进入建筑内部搜寻幸存者。我们此前的方法需要非常激进的机动动作,因此我们探索了替代方案,以在不必高速飞行的情况下完成穿越极窄缝隙这类任务。我们想出的解决方案是可折叠无人机,这是一种能够改变形状以适应任务的四旋翼飞行器。”
该系统无需外部处理即可测量缝隙并改变其形状,这一能力相当令人振奋。所有处理均在机载完成,如有必要,它还可以改造为自主系统。团队使用现成部件和3D打印部件制造了该无人机。
“传统无人机与我们的可折叠无人机的主要区别在于机臂与机身的连接方式:每个机臂都通过一个伺服电机连接,该电机可以改变主体与机臂之间的相对位置。这使机器人能够真正地将机臂折叠到机身周围,这意味着几乎可以获得任何形态。自适应控制器能够感知无人机的形态并据此进行调整,从而在任何构型下始终保证稳定飞行,”Falanga说。
团队发表了关于其研究成果的报告,发表于《Robotics and Automation Letters》。据IEEE指出,这并非“飞行的无人机巨龙”,而是一款更为简洁、更酷且更有效的产品。




