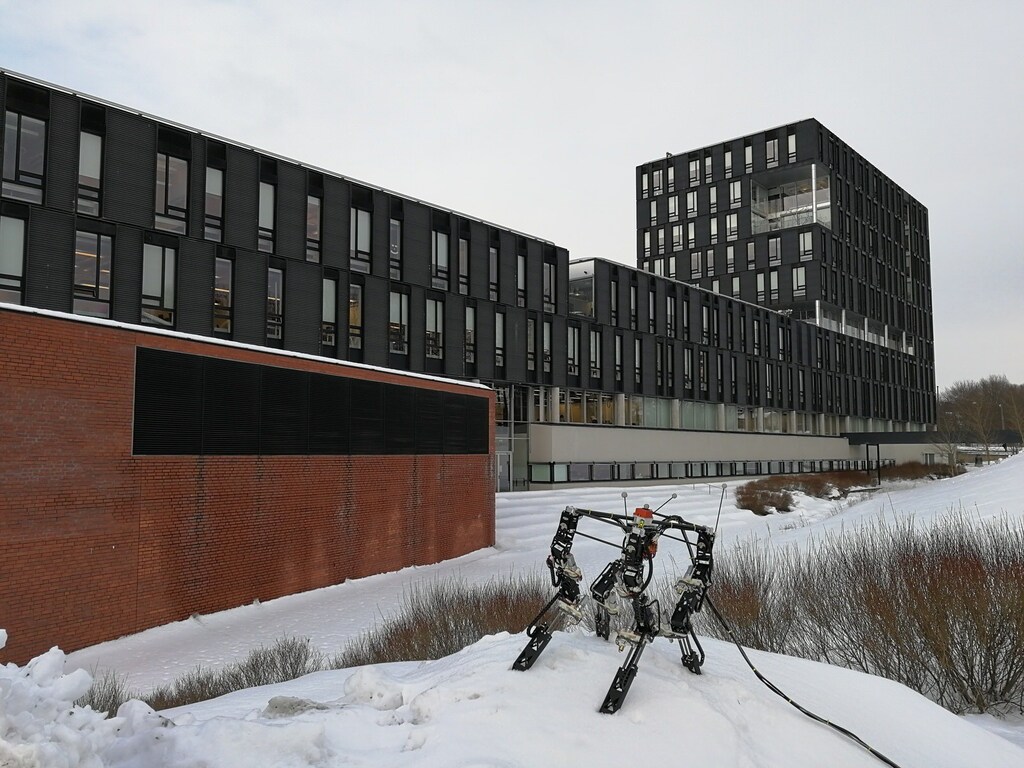
如果不是因为它没有头部,奥斯陆大学一个研究小组的这款机器人看起来几乎惊人地逼真,它在地面上踉踉跄跄地行走。这款名为 DyRET 的四足机器人能够学会在不同地形上行走,甚至能从自己的错误中学习。
DyRET 自2015年首次亮相以来经历了多次不同的设计迭代。而据 WIRED 报道,其最新版本最善于判断在冰面、岩石或任何其他表面上行走所需的腿长和步态长度。DyRET 每迈出一步,都让我们离真正的全地形机器人更近一步。
当然,DyRET 并非总是显得游刃有余。当设计人员将其放置在新的表面上时,机器人会到处晃动。它的四条腿关节向内弯曲,并在两处伸展和收缩。DyRET 也会尝试不同大小的步幅,有时这些选择会失败,它便会摔倒。但 DyRET 的运动传感器能够识别哪些选择能提供最大的稳定性,机器人会记住那些成功的选择。
一旦掌握了某种地形,DyRET 还能做到大多数幼儿尚未掌握的事情:在能量不足时停止胡乱奔跑。移动长腿需要大量动力。长而迅速的步幅是 DyRET 的理想状态,但随着电池电量下降,它会缩短腿部,以避免在摆动肢体上浪费过多能量。相反,机器人会尝试通过更快地移动较短的肢体来进行补偿。
DyRET 对周围空间的持续评估,使其归入一个名为“进化机器人学”的技术类别。在自然界中,进化是在一个物种的许多代之间发生的。个体本身并不进化,但最能适应栖息环境生存的个体会将这些更具竞争力的特质传递给后代。在进化机器人学中,这一(有时长达数十年的)汇聚最有用特征的过程被浓缩到了一台机器人身上。尽管它具备各种能力,但机器人会学会依赖最适合其所处环境条件的那些能力。
这一机器人学领域意味着 DyRET 及其同类机器人能够应对远超程序员所能指示的各种场景。机器人越早能够自行解决问题,我们就越早可以让它们完全无人监管——无论结果是好是坏。




