科学家开发出能够在不同类型动物运动方式之间转换的机器人。
“双稳态致动器”由3D打印的软橡胶制成,其中含有形状记忆合金弹簧,研究人员解释说,这些弹簧通电后会收缩。
它们能够从行走切换到游泳、从爬行切换到跳跃,其中一款受毛毛虫和鼠妇启发,能够爬行并滚动。
研究人员表示,未来它们可用于救援场景,或与海洋动物或珊瑚互动。
研究人员开发出软体机器人,能够从行走无缝切换到游泳,或从爬行无缝切换到滚动。
大多数动物在需要时都能快速地从行走切换到跳跃、爬行再到游泳,无需重新配置或进行重大调整。但大多数机器人做不到。
“我们受自然启发,开发出一种能够执行不同任务并适应环境,且无需增加致动器或复杂性,”该研究的共同第一作者、卡内基梅隆大学计算机科学学院人机交互研究所变形物质实验室博士后研究员Dinesh K. Patel说道。
“我们的双稳态致动器结构简单、稳定且耐用,为未来动态、可重构软体机器人的研究奠定了基础。”

双稳态致动器由3D打印的软橡胶制成,其中含有形状记忆合金弹簧,这些弹簧通电后会收缩,从而使致动器弯曲。团队利用这种双稳态运动来改变致动器或机器人的形状。机器人一旦改变形状,便会保持稳定,直至另一次电荷将其变回先前的构型。
“动物如何从行走转换为游泳,再到爬行和跳跃,是仿生与软体机器人领域的一项重大挑战,”机械工程系教授Carmel Majidi说道。
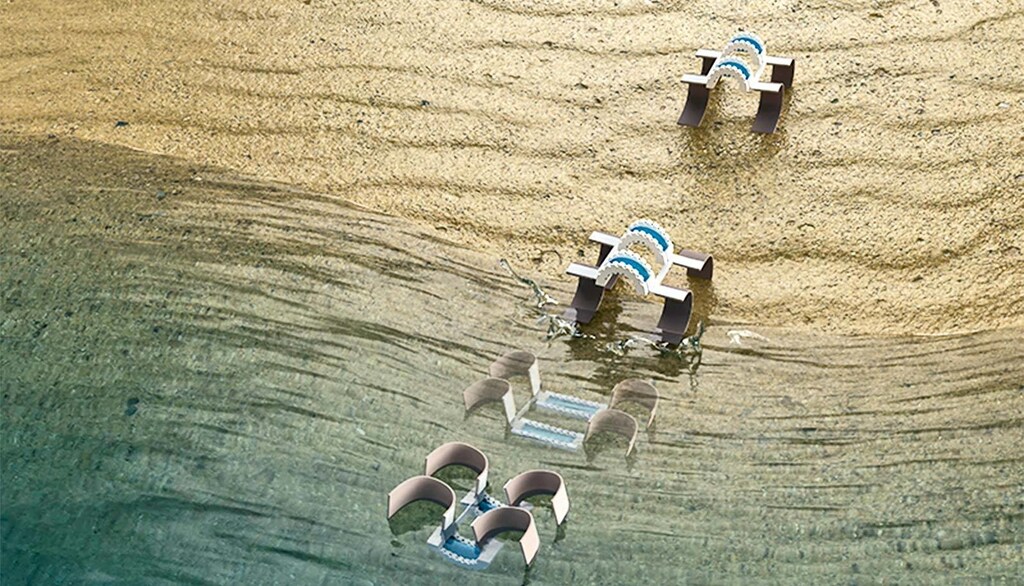
例如,团队制作的一款软体机器人,其机身大小与手机相当,由两个双稳态致动器构成,四角连接四个弯曲致动器。在陆地上,弯曲致动器充当腿部,使机器人能够行走。在水中,双稳态致动器改变机器人的形状,使弯曲致动器处于理想位置充当螺旋桨,从而使其能够游泳。
“在陆地上行走需要腿,在水中游泳需要螺旋桨。为每种环境设计独立系统会增加复杂性和重量,”共同第一作者、密歇根大学机器人学助理教授、Majidi的前博士生Xiaonan Huang说道。“我们为两种环境使用同一套系统,以打造高效的机器人。”
世界经济论坛如何确保人工智能的伦理发展?
该团队还制作了另外两款机器人:一款能够爬行和跳跃,另一款受毛毛虫和鼠妇启发,能够爬行和滚动。
致动器仅需一百毫秒的电荷即可改变形状,且具有耐用性。团队曾让一名人员骑自行车多次碾过其中一个致动器,并将机器人形状改变了数百次,以证明其耐用性。
未来,这些机器人可用于救援场景,或与海洋动物或珊瑚互动。在致动器中使用热激活弹簧,可能会开拓环境监测、触觉反馈以及可重构电子与通信等应用。
“在许多有趣且令人兴奋的场景中,这类高能效、多功能的机器人都可能大有用处,”HCII助理教授、变形物质实验室负责人Lining Yao说道。
该研究发表于期刊Advanced Materials Technologies。另有合著者来自加州大学洛杉矶分校(UCLA)和卡内基梅隆大学。




