英国每年在150万次道路开挖上耗资55亿英镑,用于维护英国地下管道。
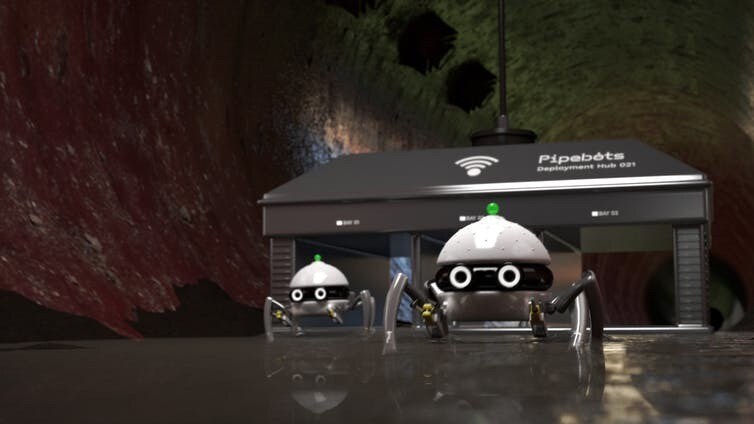
Pipebots是一个由英国政府资助的大型项目,致力于研发可协助维护管道系统的机器人。
这些机器人将有不同尺寸,以适应不同的管道,并将运用计算机视觉和地下传感器等技术实现自主作业。
科学家正在开发一种独特的通信方法,使其能够在地面以上对机器人进行控制并监测其工作。
在英国的道路、建筑和公园之下,隐藏着约100万公里的管道。维护和修复这些管道每年需要约150万次道路开挖,这会导致道路全部或部分封闭。这些施工噪音大、污染重,并给人们带来诸多不便。每年的相关费用也约为55亿英镑。
情况不必一直如此。像我所在的这类研究团队,正致力于通过开发基础设施机器人,减少管道维护所耗费的时间和资金。
未来,这些机器人将在我们周围工作并为我们服务,用于修复道路、检查供水和下水道管道,维护路灯杆、勘测桥梁,并负责照管其他重要基础设施。它们将能够前往对人类而言困难或危险的场所,例如充满有毒气体的下水道管道。
我们正在研发小型机器人,用于在地下管网中作业,包括清洁水管道和下水道。它们将检查管道是否存在渗漏和堵塞,绘制管道位置图,并监测其状况以发现任何异常迹象。但是,当机器人需要前往现有无线通信无法覆盖的区域时,会发生什么?如果我们无法与它们通信,就无法保持对它们的控制。
管道机器人
地下管网结构复杂、种类繁多,且作业环境艰苦。管道尺寸各不相同,材质各异,埋设深度也多种多样。它们以诸多不同的方式相互连接,并且内部所装载的物质及其填充程度也各不相同。
Pipebots是一个由英国政府资助的大型项目,致力于研发可协助维护管道系统的机器人。这些机器人将根据所处管道的不同而具有不同尺寸。例如,最小的机器人需要能够放入边长为2.5厘米(1英寸)的立方体内,而最大的机器人长度可达50厘米。
凭借机身搭载的多种传感器阵列,它们将能够自主运行。机器人将使用计算机视觉,并结合加速度计、陀螺仪和磁场传感器来确定自身位置。它们还将配备超声波和红外测距传感器以帮助其在管道中导航。最后,它们还将配备声学和超声波传感器用于检测供水管道中的裂缝、下水道管道中的堵塞,并测量这些管道的整体状况。
无线电波
如今,利用无线电波的无线通信技术无处不在——例如Wi-Fi、蓝牙,当然还有4G等移动电话网络。这些技术各自采用不同的频率,并具有不同的带宽。
遗憾的是,这些信号都无法穿透土壤和泥土。我们对火车穿过隧道时手机信号中断的情况再熟悉不过。然而,如果隧道内已经设有基站,则可使无线电波沿隧道长度方向传播。
幸运的是,对无线电波而言,下水道管道与隧道颇为相似——至少在管道相对空旷时是如此。我们正在改造与Wi-Fi和蓝牙类似的技术,以确保用于检查下水道的Pipebots机器人始终与控制中心保持连接。
水对无线电波的阻挡作用比土壤和泥土更强。事实上,在足够高的频率下,水会起到镜面的作用。因此,要控制供水管道中的机器人,我们必须同时利用声波和光。
声波与光
利用声波和光的无线通信方法目前尚未广泛投入商业应用,但它们在研究领域正引起广泛关注。
其中一种方法是可见光通信(VLC),它使用LED等小巧且节能的发射器与接收器,并可提供惊人的数据传输速率,达到每秒数十吉比特的量级。然而,由于光沿直线传播,可见光通信仅适用于彼此靠近、需要通信的机器人之间。一种潜在的解决方案是在同一管道中部署多个机器人,形成一条“菊花链”,使信息能够沿管道的弯道传递。
另一方面,声波可沿管道传播数英里,并能轻松地绕过弯道。其缺点在于扬声器和麦克风耗电量较大,而且声波所能提供的数据传输速率并不高。使用5G及后5G技术可发送的每秒数十亿比特的数据量,而声波仅能携带每秒几比特的数据。这虽足以判断某个机器人是否仍在正常运行,但不足以传输大量关于管道的有用信息。
我们不会只选择无线电波、声波或光波中的某一种。我们正在为这些地下小助手研发的无线通信网络,将综合运用上述多种方法。这将确保机器人按照预期执行任务,确保我们始终能够对其进行控制,并确保它们兑现其承诺。
我们希望在2024年前,在一个接近真实的网络环境中演示完整的Pipebots系统。一旦取得成功,我们还需要经过严格的认证和合规流程,以确保Pipebots能够安全地部署于正在运行的供水和下水道网络中。




