一套环境监测与精准农业系统借鉴了树懒的特点,表明缓慢且节能的方式,可能比快速但总需要充电的方式更为理想。
“SlothBot”仅在需要测量环境变化(如天气和环境中的化学因素)时才会移动,这类变化需要长期驻留才能观测到。它由一对光伏板供电,设计目标是在森林树冠中持续停留数月。
“树懒的生活节奏相当缓慢……”
科学家们在蒙特利尔举行的国际机器人与自动化大会上介绍了概念验证型超高效机器人。
“在机器人领域,我们似乎总是在追求更快、更灵活、更极端的机器人,”佐治亚理工学院电气与计算机工程学院院长、SlothBot首席研究员马格努斯·埃格斯泰特(Magnus Egerstedt)说,“但有许多应用场景并不需要快速。你只需长时间、持续地待在那里,观察正在发生的事情。”
悬挂其上
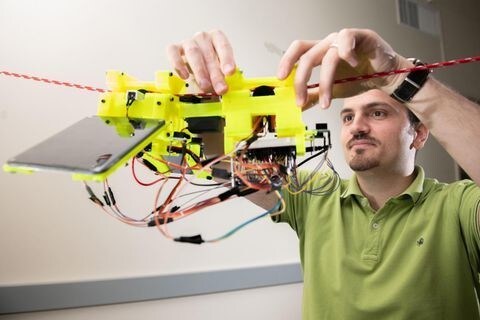
基于埃格斯泰特所称的“慢速理论”,研究生研究助理詹纳罗·诺托米斯塔(Gennaro Notomista)与优瑟夫·埃马姆(Yousef Emam)共同设计了SlothBot。其齿轮和换线机构采用3D打印零件,使其能够在树上的电线网络中爬行。诺托米斯塔表示,对于爬线机器人而言,最大的挑战是在不跌落的情况下从一根线缆切换到另一根。
“挑战在于,既要平稳抓住一根线,又要同时抓住另一根。这是一个难度较高的动作,必须做到位,才能提供万无一失的切换过程。确保换线机构长期稳定可靠,才是真正最大的挑战。”
从机械结构上看,SlothBot由两个机体通过一个驱动铰链连接而成。每个机体内都装有一台驱动电机,该电机与一个安装有轮胎的轮圈相连。研究人员表示,采用轮子进行移动结构简单、节能,并且比其他类型的线缆式移动方式更为安全。
SlothBot目前已在佐治亚理工学院校园内的线缆网络中运行。接下来,一个新的3D打印外壳将使机器人外观更像树懒,并保护电机、齿轮、致动器、摄像头、计算机及其他部件免受雨水和风的侵袭。这将为在亚特兰大植物园树冠中开展长期研究奠定基础。埃格斯泰特希望最早于今年秋季,让游客能看到SlothBot在那里监测环境状况。
稳步前行
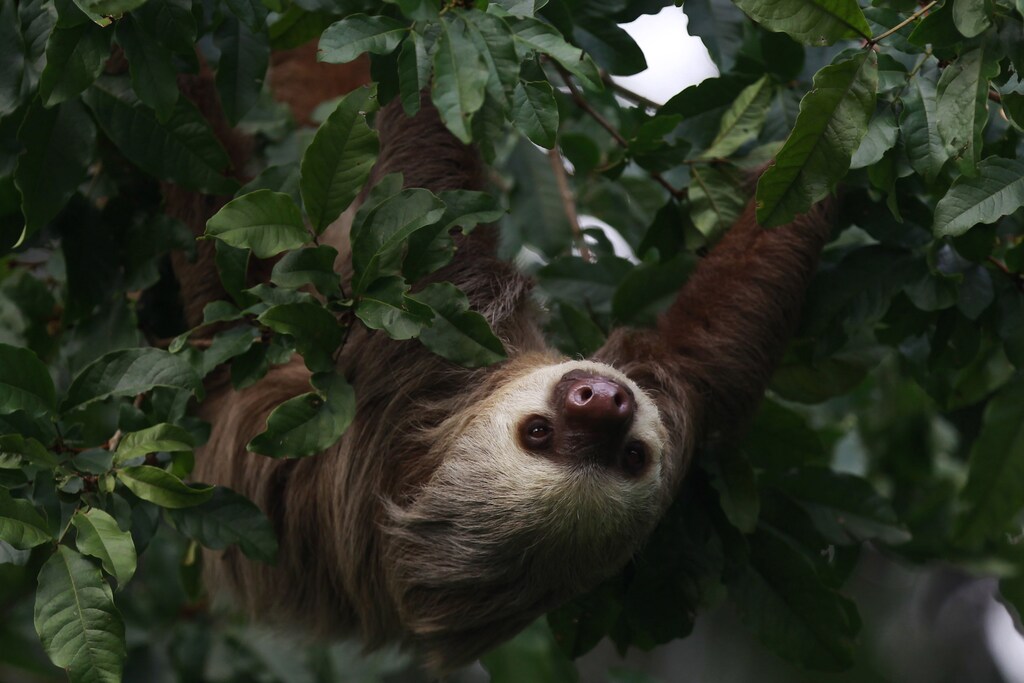
“SlothBot”这一名称并非巧合。现实中的树懒是生活在南美洲和中美洲丛林树冠中的小型哺乳动物。它们以食用树叶为生,每天所获热量仅相当于一个小土豆。由于新陈代谢缓慢,树懒每天休息时间可长达22小时,并且很少从树上下来,它们可以在树上度过一生。
“树懒的生活节奏相当缓慢,日常几乎没有什么激动人心的事情,”威斯康星大学麦迪逊分校森林与野生动物生态学系副教授乔纳森·波利(Jonathan Pauli)说。他曾就该项目为佐治亚理工学院团队提供咨询。
“生命史极为缓慢的好处在于,你并不真正需要大量的能量输入。在有限的区域内,你可以以极少的能量输入,长时间保持持续停留和驻守。”
这正是研究人员对SlothBot的预期。
“关于茂密树冠下实际发生的事情,我们还有很多不了解的地方,”埃格斯泰特说,“大多数时候,SlothBot只会悬挂在那里,每隔一段时间它会移动到阳光充足的地方为电池充电。”
树懒高速公路
研究人员还希望在哥斯达黎加的一处可可种植园中测试SlothBot,那里已经有真正的树懒栖息。“用于运送可可的线缆已成为树懒的“高速公路”,因为这些动物发现它们便于四处移动,”埃格斯泰特说,“如果一切顺利,我们将沿着线缆部署SlothBot,以监测树懒。”
埃格斯泰特致力于开发算法,用以驱动由小型轮式或飞行机器人组成的群体。然而,在一次访问哥斯达黎加期间,他对树懒产生了兴趣,并与佐治亚理工学院交互计算学院教授罗恩·阿金(Ron Arkin)一起开始发展他的“慢速理论”。该理论利用了能效方面的优势。
“如果你要进行环境监测之类的工作,就需要在森林中停留数月,”埃格斯泰特说,“这从根本上改变了你对控制系统的思考方式。”
飞行机器人已被用于环境监测,但其较高的能耗意味着它们无法长时间停留。轮式机器人所需能量较少,但它们可能会陷入泥中,或受到树根阻碍,并且无法从地面获得全局视野。
“在所有事情中,最耗能的是移动,”埃格斯泰特说,“移动的成本远高于感知或思考。对于环境机器人而言,只有在绝对必要时才应移动。我们必须考虑这一点会是什么样子。”
“看到一款受树懒生物学启发的机器人,真是令人欣喜,”波利说,“分享树懒以及其他长期生活在这些生态系统中的生物如何度过它们的生活,一直很有意思。看到机器人能够反映我们在自然生态群落中所观察到的情况,也将非常有趣。”
该研究由美国海军研究办公室资助。内容仅由作者负责,不一定代表海军研究办公室的官方观点。




