麻省理工学院一位计算机科学家发现了一种方法,可借助定制化计算机芯片提升机器人的响应速度。
这一方法有望加强机器人“大脑”与身体之间的联系,使其更有效地完成更多“类人”任务。
这项创新性工作最终可能使人类免于在多种场景中承担风险,例如照护新冠肺炎患者或搬运重物。
当代机器人能够快速运动。“电机速度快,动力也强劲,”萨布丽娜·纽曼说。
然而,在复杂情境中,例如与人互动时,机器人往往无法快速运动。“问题出在机器人的‘大脑’里,”她补充道。
感知刺激并计算响应需要大量“运算负荷”,这限制了反应时间。纽曼表示,她近期从麻省理工学院计算机科学与人工智能实验室(CSAIL)获得博士学位。纽曼已找到一种方法,以应对机器人“大脑”与身体之间的这种不匹配。这一名为“机器人形态计算”的方法,利用机器人的物理结构和预期应用来生成定制化计算机芯片,从而将机器人的响应时间降至最低。
这一进展可能推动多种机器人应用,其中包括在一线为具有传染性的患者提供医疗护理。“如果我们能够拥有可以帮助降低患者和医院工作人员风险的机器人,那将非常了不起,”纽曼说。
纽曼将于今年四月在“编程语言与操作系统架构支持国际会议”上介绍这项研究。麻省理工学院的合著者包括研究生托马斯·布尔热阿和斯里尼瓦斯·德瓦达斯,后者是埃德温·西布利·韦伯斯特电气工程教授,也是纽曼的博士导师。其他合著者包括哈佛大学的布赖恩·普兰彻、蒂埃里·坦贝和维贾伊·雅纳帕·雷迪,他们均来自哈佛大学。纽曼目前是哈佛大学工程与应用科学学院的博士后国家科学基金会计算创新研究员。
据纽曼介绍,机器人的运行主要包括三个步骤。第一步是感知,包括利用传感器或摄像头收集数据。第二步是建图与定位:“根据所见,它们必须构建周围世界的地图,然后在该地图中确定自身位置,”纽曼说。第三步是运动规划与控制,换言之,即规划行动路线。
这些步骤可能耗费大量时间和算力。“要让机器人投入实际应用,并在有人类存在的动态环境中安全运行,它们就必须能够非常迅速地思考和反应,”普兰彻说。“当前的算法无法在现有CPU硬件上足够快地运行。”
纽曼补充说,研究人员一直在探索更优的算法,但她认为仅靠软件改进并不足以解决问题。“相对较新的想法是,你或许还可以探索更优的硬件。”这意味着要超越构成机器人“大脑”的标准通用CPU处理芯片,借助硬件加速来实现。
硬件加速是指利用专用硬件单元更高效地执行特定计算任务。常用的硬件加速器是图形处理器(GPU),这是一种专门用于并行处理的芯片。这些设备在图形处理方面非常实用,因为其并行结构使其能够同时处理数千个像素。“GPU并非在所有方面都最出色,但它在其设计用途上是最优的,”纽曼说。“针对特定应用,你能获得更高的性能。”大多数机器人都是围绕一组预期应用设计的,因此可能从硬件加速中受益。这正是纽曼团队开发机器人形态计算的原因。
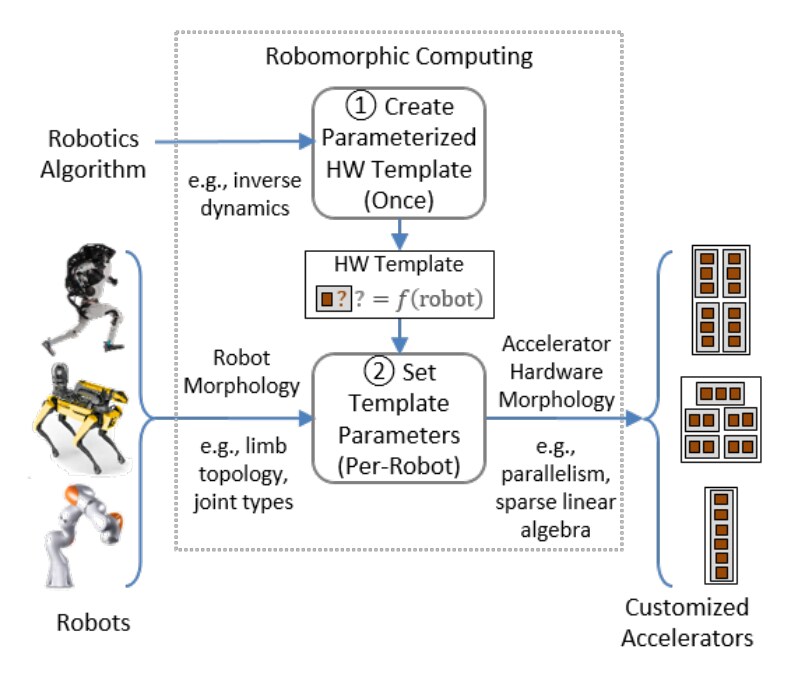
该系统会生成定制化硬件设计,以最好地满足特定机器人的计算需求。用户输入机器人的参数,例如其肢体布局以及各关节的活动方式。纽曼的系统将这些物理属性转换为数学矩阵。这些矩阵具有“稀疏性”,即包含许多零值,这些零值大致对应于特定机器人结构下不可能实现的运动。(类似地,你的手臂运动也受到限制,因为它只能在特定关节处弯曲,并非无限柔韧的意大利面条。)
随后,该系统设计出一种专用硬件架构,仅对矩阵中的非零值进行运算。因此,由此产生的芯片设计能够针对机器人的计算需求实现效率最大化。而这种定制化在测试中取得了回报。
采用该方法为特定应用设计的硬件架构,其性能优于现成的CPU和GPU。虽然纽曼团队并未从零开始制造专用芯片,但他们依据系统给出的建议,对一块可定制的现场可编程门阵列(FPGA)芯片进行了编程。尽管该芯片的时钟频率较低,其速度仍是CPU的八倍,是GPU的86倍。
“这些结果让我非常兴奋,”纽曼说。“尽管时钟频率较低使我们受到限制,但我们通过提高效率弥补了这一点。”
普兰彻认为机器人形态计算具有广泛的应用潜力。“理想情况下,我们最终可以为每个机器人制造定制化运动规划芯片,使其能够快速计算出安全高效的运动,”他说。“如果二十年后,每个机器人都由几块定制化计算机芯片驱动,我也不会感到意外,而这可能就是其中之一。”纽曼补充说,机器人形态计算或许能让机器人在多种场景中替代人类承担风险,例如照护新冠肺炎患者或搬运重物。
“这项工作令人振奋,因为它表明,专用电路设计可用于加速机器人控制的核心组件,”波士顿动力公司机器人工程师罗宾·戴茨说,他并未参与这项研究。“软件性能对机器人技术至关重要,因为现实世界从不会等待机器人思考完毕。”他补充说,纽曼的这一进展可以让机器人思考得更快,“解锁以往计算难度过高的精彩行为”。
纽曼接下来计划将整个机器人形态计算系统自动化。用户只需拖放机器人的参数,“另一端便会输出硬件描述。我认为这正是让它实现突破并真正变得实用的关键。”




