软体机器人已用于农业、医学和太空设计等多个行业的创新研究。
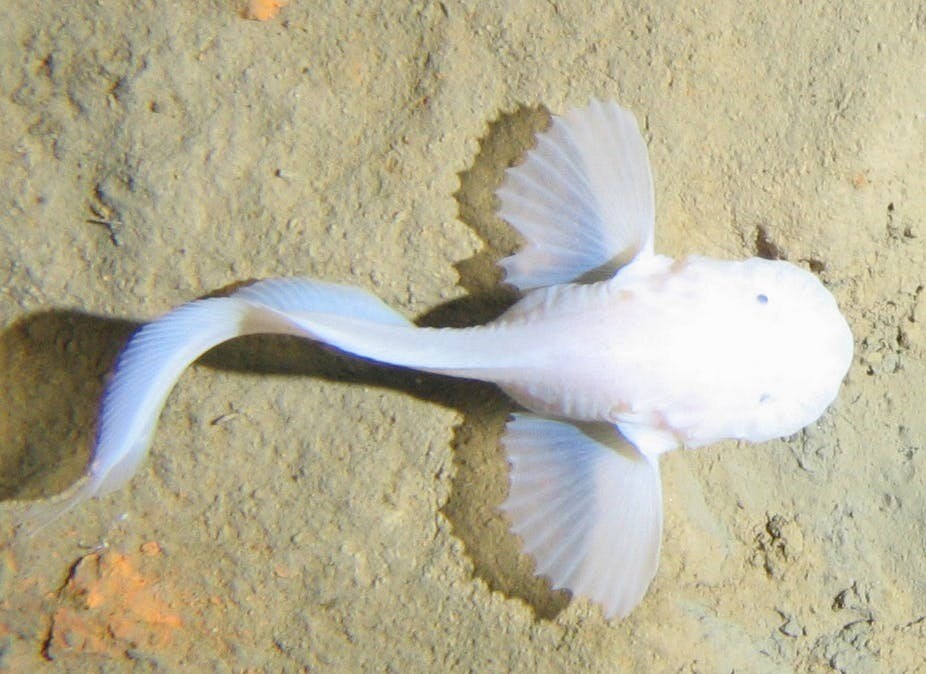
最近,一种受蜗牛鱼启发的机器人被用于深海探索。
该机器人已成功下潜至我们海洋最深处——马里亚纳海沟。
尽管海洋最深处具有相当大的科学价值,并且栖息着丰富的生物,但它仍是地球上探索程度最低的区域之一。
造成这一现象的两个原因是,在如此深度,环境温度极低,压力极大,因此探测设备必须被小心地封装在高强度金属或陶瓷舱室内,以承受这些压力。这使得深海探测器体积庞大、造价高昂、操作笨拙,并且在设计、制造和运输方面也都颇为困难。
但一种新型小型自供电水下机器鱼似乎提供了另一种选择。据一篇近期论文称,该机器人能够抵达太平洋最深处——马里亚纳海沟,下潜深度接近11公里(6.8英里)。
那里的压力是海平面压力的一千多倍。然而,包括鱼类在内的多种动物都能承受这种惊人的压力,并已适应此类恶劣环境中的生活。这些海洋生物之一的深渊蜗牛鱼的形态和头骨结构,据报道启发了这款出色的机器人游动器的设计。
这一重大成就得以实现的主要突破,在于一种专门设计的柔顺聚合物机身,它能在高压下变形而不破裂。来自中国杭州的研究团队得以将供电、运动和控制所需的精密电子元件嵌入受保护的硅胶基体中。
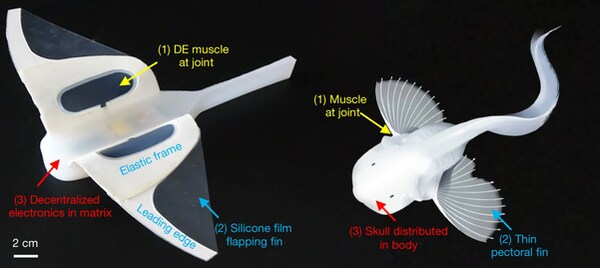
与通常将电子元件紧密堆叠的常规做法不同,这些元件被彼此分隔开,以增强其抗压能力,这类似于蜗牛鱼的头骨骨骼。
该机器人外形也与蜗牛鱼相似,拥有细长的身体和尾部,以及两个由薄硅胶制成的大型侧鳍。鳍片拍动以推动这一小型机器人前进,该机器人长度仅为22厘米(8.7英寸),翼展为28厘米。
这些鳍片并非由刚性电机驱动,而是由柔性人工肌肉驱动。这些肌肉含有介电弹性体——一类智能材料,在施加电压时会收缩,从而产生较大的运动。
盘状介电弹性体元件产生驱动机器人前进的鳍片拍动运动,即使在较大深度下,其速度也可达到约每秒半个机身长度(约合每小时0.2公里)。
然而,这类致动器(即使机器运动的部件)需要极高的电压。一个紧凑型高压放大器将锂离子电池电压放大一千多倍以满足这一要求,同时红外接收器可实现对机器人的遥控。柔性鳍片和柔性致动器经过精心设计,能够在深海环境的低温和高压下生存并保持良好性能。
研究团队对推进方法以及电子设备在极端压力下的表现进行了大量计算研究和实验室测试。随后,他们先后进行了自由游动的现场测试:先是在一个深湖中,然后在下潜深度超过3公里的南海,之后才将其部署到马里亚纳海沟。
在马里亚纳海沟的现场测试中,机器人被安装在一台深海着陆器上,因此不能自由游动。但它仍能维持拍动运动,着陆器的摄像机记录显示,它在10,900米深度持续运动了45分钟。
软体机器人
这种深海游动器是新一代受生物(包括动物和植物)启发的机器人的一个范例。它们利用硅胶及其他聚合物、凝胶甚至纺织品等柔顺材料的优势而制成。
这些机器人能够根据环境中的作用力而弯曲、屈服和适应,因此与典型的刚性工业机器人相比,它们与人类近距离协作本质上更为安全。另一方面,其设计、驱动、传感和控制可能带来重大挑战,而这些挑战正是其科学和技术价值的核心所在。
目前,这一被称为软体机器人的新兴领域正开展着密集的跨学科研究活动,并在农业、医学和太空等一系列相关应用领域带来了令人振奋的创新进展。哈佛八爪鱼机器人就是此类机器人的一个例子,它似乎是这款深海机器人在设计和所采用技术方面的诸多灵感来源之一。
目前版本的深海游动器似乎速度相对较慢,操控性不太好,并且可能无法承受强劲的水下洋流,这些洋流会在其试图沿预定路径航行时干扰其航向。不过,其设计者似乎已经规划了进一步改进措施,使其更具操控性、更高效、更智能。
尽管存在不足,我们不应低估促成如此引人注目之演示的机器人设计原理和技术进步。




