一项新研究表明,一套新的机器人系统可以让需要帮助的人更轻松地进食。
机器人能够识别盘中的不同食物,并规划如何用叉子叉起食物,将所需的一口食物送到人的嘴边。
美国约有100万成年人需要他人协助进食。这是一项耗时且常常令人尴尬的任务,而且大多出于必要而非选择。
“每天每一口饭都要依赖护理人员喂食,会剥夺一个人的独立感,”通讯作者、华盛顿大学保罗·G·艾伦计算机科学与工程学院教授Siddhartha Srinivasa说,“我们这个项目的目标,是让人们对自己的生活多一点掌控。”
该构想是研发一套自主喂食系统,可安装在轮椅上,让使用者随心选择想吃的食物。
“我们刚开始这个项目时就意识到:食物的大小、形状或质地不同,人们进食的方式也有很多种。我们该从何入手?”共同作者、艾伦学院博士后研究员Tapomayukh Bhattacharjee说,“因此,我们设计了一项实验,观察人类如何进食葡萄和胡萝卜等常见食物。”
胡萝卜和香蕉
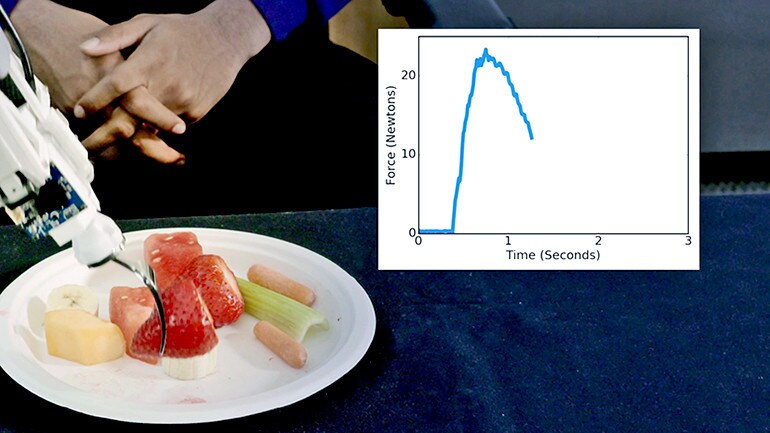
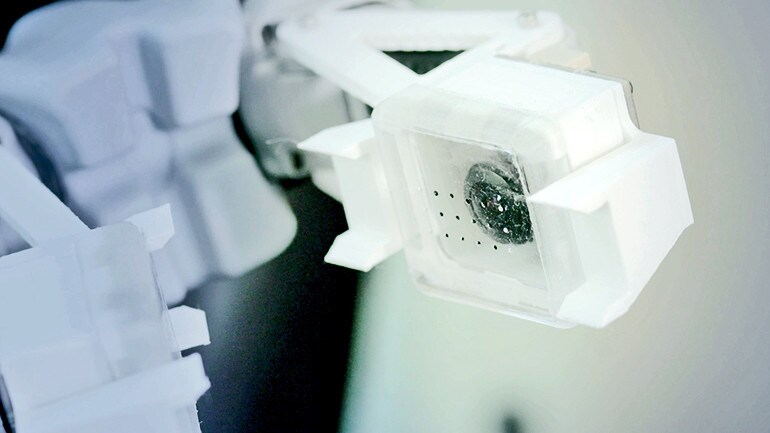
研究人员在盘中摆放了约十二种不同的食物,其质地从坚硬的胡萝卜到柔软的香蕉不等。盘中还包括番茄和葡萄等外皮坚韧、内里柔软的食物。随后,他们为志愿者提供一把叉子,请其叉起不同的食物,并喂给一个人体模型。叉子内置传感器,用于测量人们在叉取食物时所用的力度。
志愿者针对不同质地的食物采用了各种不同的方法。例如,对于香蕉等软质食物,人们倾向于以一定角度穿刺,以防食物从叉子上滑落。对于胡萝卜和葡萄等食物,志愿者则倾向于左右晃动,以增加力度,将每一口食物叉住。
“人们似乎并非仅根据食物的大小和形状,也根据其软硬程度来采用不同的策略。但我们真的需要这样做吗?”Bhattacharjee说,“我们决定用机器人做一个实验,让它不论食物种类如何,都将食物穿刺至叉子达到一定深度为止。”
机器人对所有食物都采用同样的力度与穿刺策略来叉取食物,而不考虑其质地。它能够叉起坚硬的食物,但在处理柔软食物以及外皮坚韧、内里柔软的食物时则遇到困难。因此,与人类一样,机器人也需要根据不同种类的食物,调整所用的力度和角度。
为护理人员赋能
研究团队还指出,叉取食物与喂给他人这两个动作并非彼此独立。志愿者常常会特意调整食物在叉子上的朝向,以便于进食。
“你可以把胡萝卜条穿在中间来叉起它,但这样别人很难吃,”Bhattacharjee说,“相反,如果你从一端叉起它,再将胡萝卜朝向别人的嘴巴倾斜,就更容易让人咬上一口。”
为了设计出能够根据食物种类而变化的穿刺与喂食策略,研究人员结合了两种不同的算法。首先,他们使用了一种名为RetinaNet的目标检测算法,该算法会扫描餐盘,识别其中的食物种类,并为每件食物加上一个框。
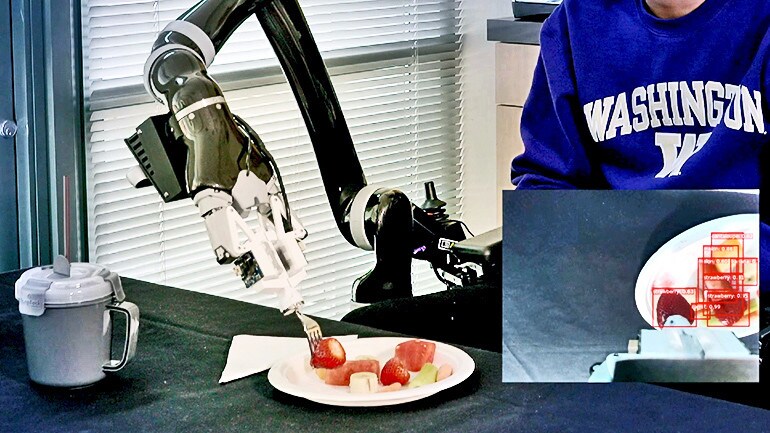
随后,他们开发了SPNet算法,该算法可分析特定框内食物的种类,并告诉机器人最佳的叉取方式。例如,SPNet会指示机器人在草莓或香蕉片的中间位置穿刺,而将胡萝卜从两端之一叉起。
研究团队让机器人叉取食物并喂给志愿者,分别采用SPNet策略或一种更为统一的策略:即无论何种食物,都在其中心位置穿刺。结果显示,对于所有食物,SPNet的多变策略均优于或等同于统一策略的效果。
独立进食
“许多工程挑战对解决方案并不挑剔,但这项研究与人的关系非常密切,”Srinivasa说,“如果我们不考虑一个人咬一口食物是否容易,那么人们可能无法使用我们的系统。世界上的食物种类繁多,因此我们最大的挑战,是开发能够应对所有这些食物的策略。”
该团队目前正与Taskar无障碍技术中心合作,征求辅助生活机构中护理人员和患者的反馈意见,以便改进系统,使其更好地满足人们的需求。
“我们的最终目标,是让机器人帮助人们自己吃午饭或晚饭,”Srinivasa说,“但重点并非取代护理人员:我们希望为他们赋能。有了机器人帮忙,护理人员就可以摆好餐盘,然后在对方进食时去做其他事情。”
该团队以一系列论文发表了研究成果。其中一篇论文发表于《IEEE机器人与自动化快报》。研究人员将于韩国举行的ACM/IEEE人机交互国际会议上发表另一篇论文。其他共同作者来自华盛顿大学和德国慕尼黑工业大学。
美国国立卫生研究院、美国国家科学基金会、美国海军研究办公室、机器人协作技术联盟、亚马逊和本田公司资助了这项研究。




