海上风电场和石油钻井平台上的基础设施可能会损害周边生物多样性。
机器人专家和工程师正探索通过开发相关技术来保护海洋生物多样性,帮助检查和修复这些水下部件。
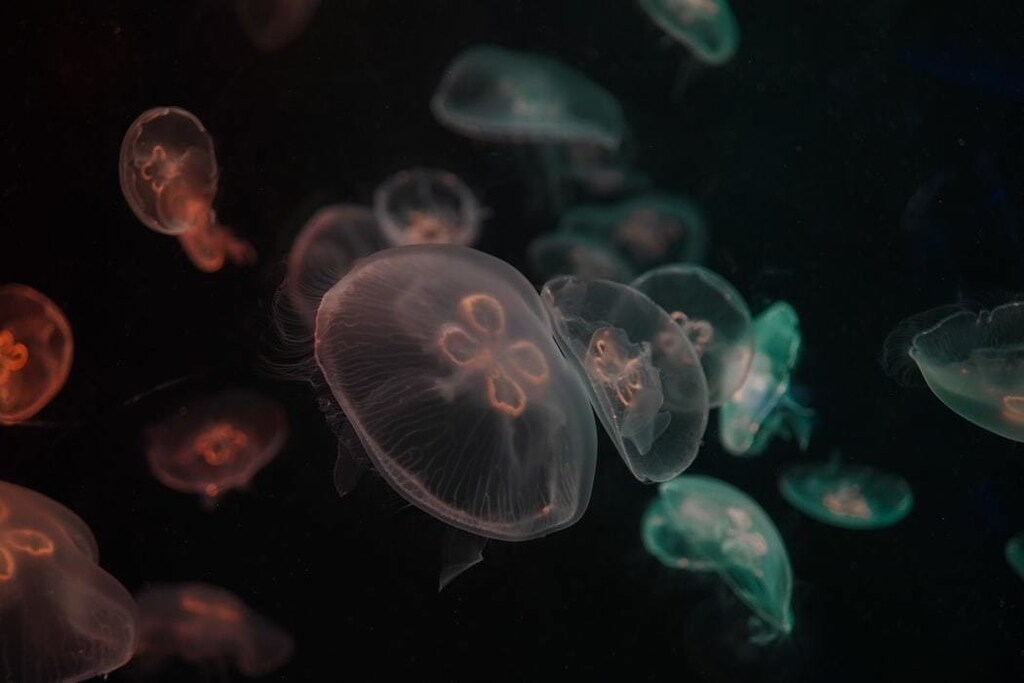
爱丁堡大学的研究人员设计了受海月水母启发的水下机器人。
地球上最后一些原始而未受侵扰的荒野,存在于海洋之下。然而,这些海洋生态系统正受到深海采矿项目、石油钻井平台和海上风电场的威胁。建设和维护这些设施时,往往会破坏周边丰富的生态网络。
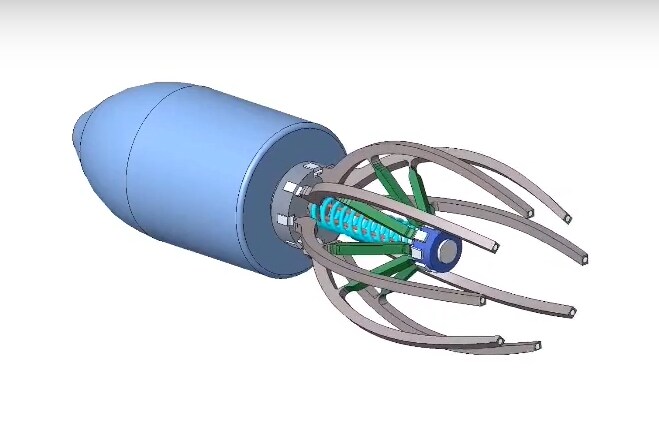
机器人专家和工程师正努力解决这一问题,寻找制造新型机器的方法,以帮助修复、维护或检查不断发展的海上产业所涉及的水下部件。在南安普敦大学的同事蒂埃里·布雅尔和加布里埃尔·韦茅斯的带领下,我的团队已经找到了解决方案,设计出受自然界游泳高手——效率极高的海月水母启发的水下机器人。
传统水下机器人主要针对两类用途设计:高效地进行长距离航行,穿越开阔水域;以及在水下结构附近执行需要高度机动性的任务。这两类机器人都很有效,但很少有机器人能兼顾高效航行和高度机动性。这意味着,大多数水下机器人过于笨拙,难以在不损害海底环境的情况下为海上产业提供支持。
事实上,随着海上开发不断扩展到日益脆弱的环境中,即使是最先进的海洋机器人,也难以应对任务的复杂性。目前,大量研究正致力于开发自主深海机器人,诸如Xprize等项目也为一些最令人期待的创意提供资金。
海洋机器
为应对这些挑战,工程师从生物学中汲取灵感,探索新型机器人水下推进方式。按照这一思路,经过数百万年的进化,水生生物应能为解决当前各类水下机器人的弱点提供范例。
鱼类依靠不同鱼鳍摆动来游动,这种方式已成为人们试验新型水下航行器时最主要的灵感来源。然而,人们普遍认为,水母偏爱的脉冲喷射游动方式是世界上效率最高的水下推进机制。它提供了一种更具吸引力的技术方案,而且机器人专家更容易模仿。
脉冲喷射依靠生物体内中空腔体周期性地扩张和收缩。这一过程推动水的吸入和排出,最终为水母提供推进力。
这种游动策略虽简单,却能带来惊人的敏捷性,同时具有很高的能源效率。游得最快的乌贼利用脉冲喷射系统,速度可达每秒8米;而水母Aurelia aurita(也称海月水母)被认为是地球上游动效率最高的生物。
在制造水下机器人时模仿这些生物,我们就能设计出兼具高度机动性和卓越效率的新型水下航行器。在我们的近期研究中,我们开发了一种受生物启发的新型机器人,其推进效率可媲美Aurelia aurita。为此,我们模仿了水母实现高推进效率的关键原理:共振。
共振机器人
共振是一种常见的物理现象,在许多日常活动中都能遇到,例如走路、荡秋千,甚至唱歌。例如,观察摆动的钟摆,我们凭经验知道,它会持续摆动,直至停下来,在重力作用下垂直悬挂。钟摆摆动的频率称为其“固有频率”。
凭经验我们也知道,如果想让钟摆持续摆动,最简单的方法是在它每次摆到最高点时轻轻推一下,就像推秋千上的孩子,让他荡得更高。这样做就能让钟摆或秋千发生“共振”。
因此,当外力以系统的固有频率作用于系统时,就会发生共振,使系统以较小的外力获得更大的振幅。这正是共振状态下运行效率极高的原因。我们将同一原理应用于仿水母机器人的推进。
我们提出假设:如果设计一只采用弹性推进系统的机器水母,就能利用弹性体固有的频率驱动该机构进入共振状态。在共振状态下,机器人只需消耗一小部分能量,就能发出强劲的脉冲水流。
我们开发的机器人设有一个弹性内腔,可在伞状机构的作用下扩张和收缩。在水槽测试中,随着脉冲速度接近机器水母弹性腔体的固有频率,机器人的游动速度也随之提高。这证明我们的机器水母实现了共振。
无论是机械系统还是生物系统,自推进系统的效率都取决于一个综合吸收功率、系统速度和质量的方程。将该方程应用于我们的机器人后,结果显示,我们的机器水母与Aurelia aurita水母不相上下。
这一结果令人瞩目,具有双重影响。一方面,它首次表明机械系统能够达到自然界顶尖游泳者的推进效率。另一方面,我们的机器人解释了其生物对应物为何具有出色的游泳能力,这或许能帮助生物学家以全新的视角重新研究水母和乌贼。
我们的机器水母采用了受自然界游泳效率最高的生物启发的系统,为高效、灵活的水下机器人提供了一个原型。海上风电产业未来或许能用它来维护位于海浪之下的基础设施部件。




