一种采用增强现实技术的界面系统,可帮助重度运动功能障碍者操控人形机器人,自行进食并完成日常个人护理任务。
作为身体替身,PR2机器人展示了其能力:由一名重度运动功能障碍者远程操控,在研究实验室中拿起一个杯子。(图片来源:Phillip Grice/Georgia Tech)
这些任务可能包括进食,以及日常个人护理,例如抓挠痒处和涂抹护肤乳液。
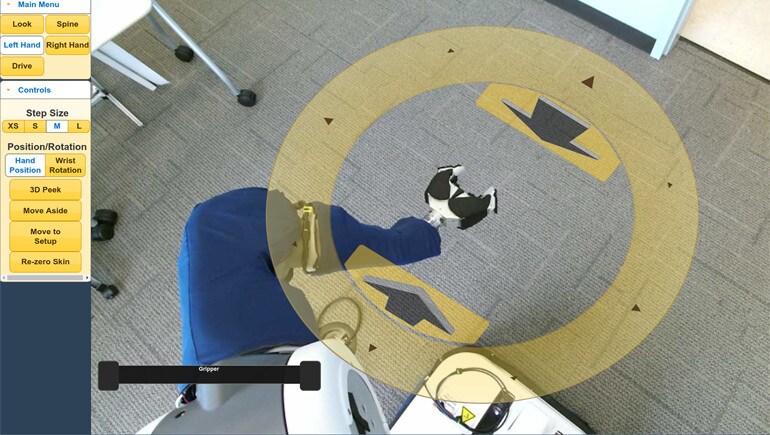
这一基于网页的界面会显示“机器人视角”的周围环境,帮助用户通过机器与世界互动。
相关研究发表于PLOS ONE。该系统有助于让复杂机器人更好地服务于不熟悉复杂机器人系统操作的人群。研究参与者使用标准的辅助性计算机访问技术(例如眼动仪和头部追踪器)与机器人界面互动,这些技术他们原本就用于控制个人电脑。
该论文报告了两项研究,展示了此类“机器人身体替身”(可执行与人类相似的任务)如何改善用户的生活质量。这项工作可为开发速度更快、功能更强的辅助机器人奠定基础。
“我们的结果表明,重度运动功能障碍者可以借助机器人身体替身提高生活质量,”第一作者、佐治亚理工学院近期毕业的博士Phillip Grice表示。“我们已迈出第一步,使人们有可能购买合适类型的机器人,将其放在家中,并从中获得真正的益处。”
水瓶与毛巾
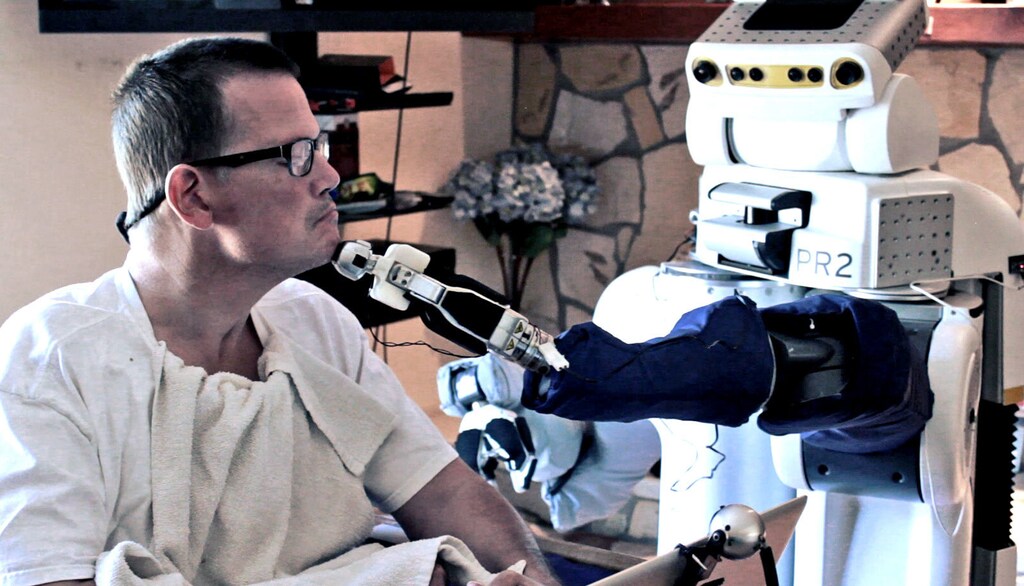
Grice与佐治亚理工学院及埃默里大学生物医学工程系教授Charlie Kemp在两项研究中使用了PR2移动操作机器人。这款轮式机器人具有20个自由度,配备两条手臂和一个“头部”,能够操作水瓶、毛巾、梳子,甚至电动剃须刀等物品。
“我们的目标是让自身身体活动受限的人能够使用机器人身体,从而以全新方式与世界互动,”Kemp表示。
在第一项研究中,Grice和Kemp通过互联网向15名严重运动功能障碍的参与者开放了PR2机器人的使用权。参与者学会了远程操控机器人,利用各自的辅助设备操作鼠标光标,完成一项个人护理任务。80%的参与者能够操控机器人拿起水瓶,并将其送到人体模型的嘴边。
“与健全人相比,这款机器人的能力有限,”Grice表示,“但参与者能够有效完成任务,并且在一项临床评估中表现出进步。该评估测量了他们操控物体的能力,并与他们在没有机器人的情况下可能达到的水平进行了比较。”
用户赋能
在第二项研究中,研究人员将PR2机器人和界面系统交给了Henry Evans。Evans是加利福尼亚州的一名男子,自2011年起一直协助佐治亚理工学院的研究人员研究和改进辅助机器人系统。
“……他发现了我们未曾预料到的新用途。”
undefined
Evans身体的控制能力非常有限,他在家中测试了该机器人七天,不仅完成了任务,还设计出新颖的用法:同时操作机器人的两条手臂,一只手臂控制毛巾,另一只手臂使用刷子。
“这套系统让我感到非常解放,因为它使我第一次在中风后能够独立地操控周围环境,”Evans表示。“就其他人而言,我很高兴看到Phil在与另外15人一起对该系统进行客观测试后,获得了非常积极的结果。”
Grice表示,Evans以超出研究人员预期的方式结合两条手臂的动作,开发出机器人的新用途,这让研究人员感到欣喜。
“当我们让Henry自由使用机器人一周时,他发现了我们未曾预料到的新用途。这一点很重要,因为目前许多辅助技术都是为非常特定的用途而设计的。”
“Henry的经验表明,这套系统在提供协助和赋能用户方面作用强大。其潜在应用空间可能非常广阔。”
通用设计
该界面使Evans能够在床上长时间自我照护。“这套界面系统最有帮助的一点在于,我只需通过极小的头部动作,借助一个非常直观的图形用户界面,就能完全独立地操控机器人,”他表示。
这一基于网页的界面会显示机器人头部摄像头所拍摄的世界画面。叠加在画面上的可点击控件,使用户能够在住所或其他环境中移动机器人,并控制机器人的双手和手臂。
例如,当用户移动机器人的头部时,屏幕会将鼠标光标显示为一对眼球,以表明用户点击时机器人将看向何处。点击环绕机器人手部的圆盘即可选择动作。在驾驶机器人穿过房间时,界面上跟随光标的线条会指示其行进方向。
该界面以简单的单键鼠标操作为核心设计,使具有各种残障的人无需长时间培训即可使用。
“拥有一个身体有各种不同障碍的人都能操作的界面,意味着我们可以为广泛的人群提供服务,这是一种通用设计,”Grice指出。
“由于其功能强大,这是一个非常复杂的系统,因此我们必须克服的挑战是,让身体自我控制能力非常有限的人也能使用它。”
机器人替身
尽管研究结果证明了研究人员原本的设想,Kemp同意其仍有改进空间。现有系统速度较慢,且用户的失误可能造成重大挫折。他表示:“人们今天就可以使用这项技术,并真正从中受益。”
Evans表示,开发者需要大幅降低成本和体积,PR2才能具备商业可行性。Kemp补充说,这些研究为一种新型辅助技术指明了方向。
“基于这项研究,我认为机器人身体替身很可能为用户带来显著益处。”
该研究由美国国家残疾、独立生活与康复研究所、美国国家科学基金会以及富尔顿县老年人住宿护理设施资助完成。Willow Garage公司制造了该机器人。
Kemp是Hello Robot Inc.的联合创始人、董事会成员、股权持有人兼首席技术官,该公司开发与本研究相关的产品。本研究可能会影响他的个人财务状况。佐治亚理工学院已依据其利益冲突政策审查并批准了该安排的条款。




