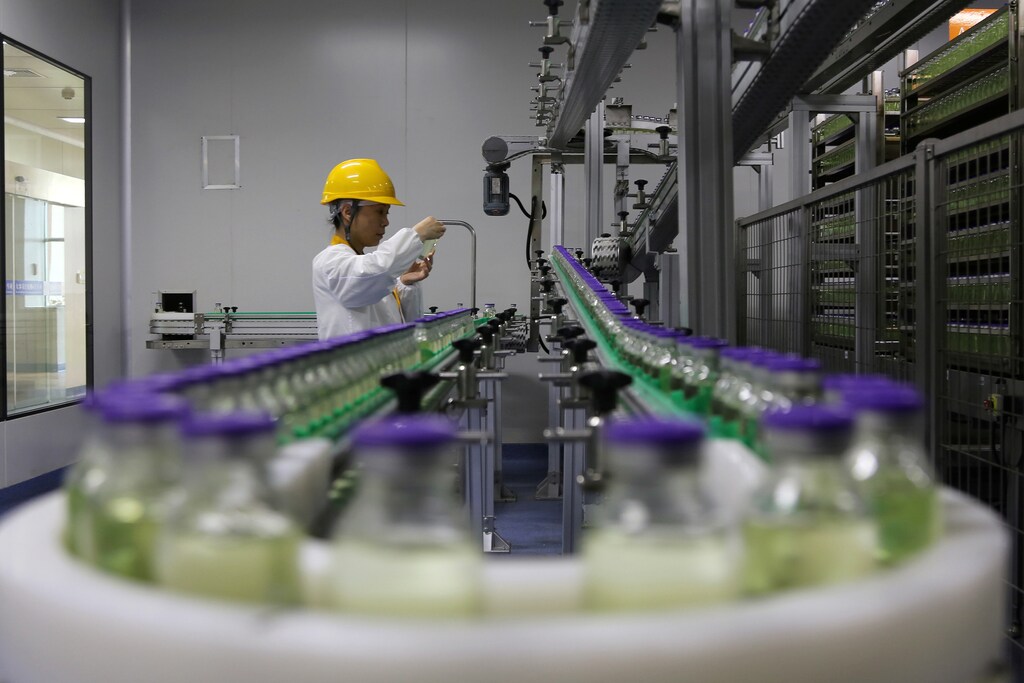
这款新型机器人抓手可以根据所持物体改变其抓握力度。
人手具备非凡的技能,能够操控各种物体。我们可以拿起一个鸡蛋或一颗草莓而不将其压碎,也可以用手锤钉钉子。我们的手能够完成如此多样的任务,原因之一在于我们能够调节抓握的松紧程度。
研究人员设计了这款新型双指机器手,以实现同样的功能。
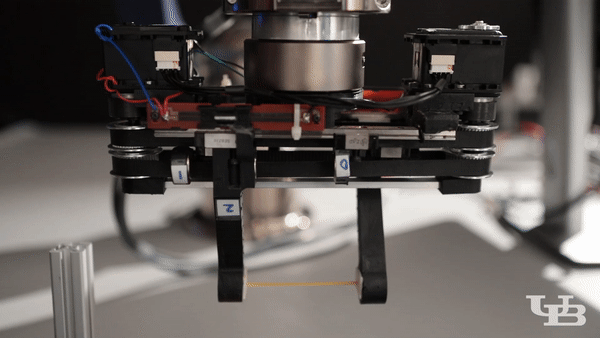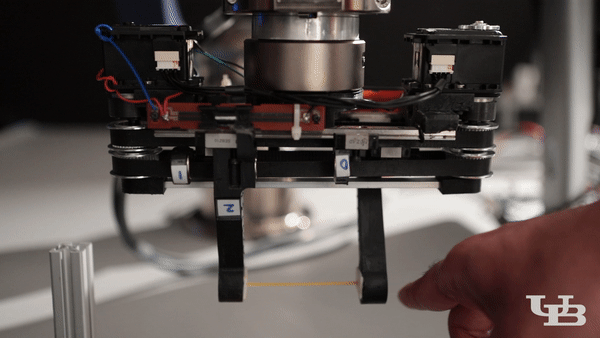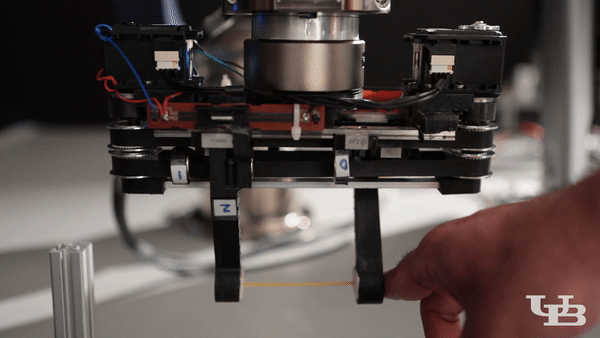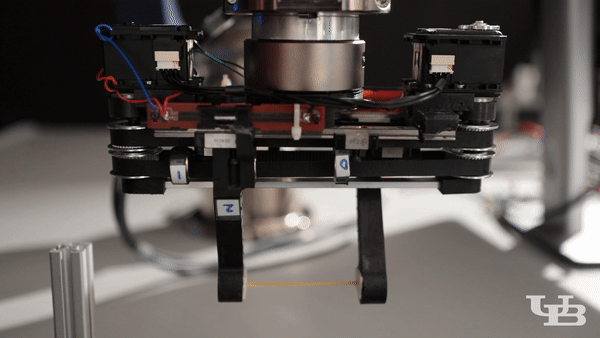
Image: Douglas Levere/U. Buffalo
研究人员表示,该机器手的设计使其能够在碰撞时吸收冲击能量。这可以防止机器人所持的物体破损,同时也使人与机器一起工作或在其附近工作时更加安全。
此类抓手将成为人机协作中的宝贵资产,适用于汽车、电子包装及其他行业的装配线,布法罗大学工程与应用科学学院机械与航空航天工程副教授Ehsan Esfahani表示。
“我们的机器人抓手模仿了人手调节抓握刚度的能力。这些抓手专为与人类共同工作的协作机器人而设计。它们将成为人类的助手,因此必须安全可靠,而可变刚度抓手有助于实现这一目标。”
Esfahani表示,磁体是这款机器人抓手具备多功能性的秘诀。抓手的每根手指并非固定在原位,而是带有一个磁性底座,该底座位于两块钕磁体之间,这两块磁体会相互排斥,或对手指施加推力。
磁体之间的气隙起到弹簧的作用,当手抓取物体或受到外力碰撞时,会产生轻微的缓冲。用户还可以增大或减小磁体之间的距离,以调节抓握的刚度。
在一项测试中,工程师将一根短意大利面条纵向放置在机器手的两指之间。当抓手撞上一个固定物体时,装置检测到外力,促使磁体调整位置,从而暂时降低抓握刚度,使抓手能够吸收部分碰撞能量。
最终结果如何?这根意大利面条保持了完整。
该抓手可以安装在许多设施中已在使用的市售机器臂上,Esfahani表示。这可能会降低企业为现有机器提升安全性和性能而采用该技术的成本。
该研究发表于《IEEE工业电子汇刊》。




