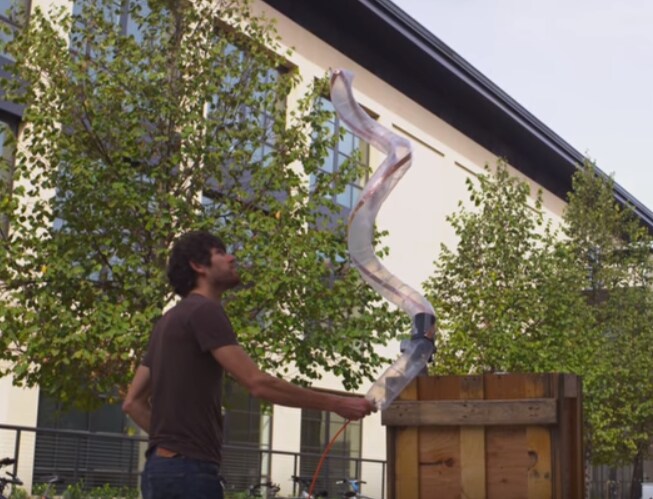
受藤蔓、真菌和神经细胞等能够通过生长来延伸距离的自然生物启发,机械工程师研发出一种新型软体机器人,可像快速生长的藤蔓一样自行延伸。
想象一下,救援人员正在一栋倒塌建筑的瓦砾中搜寻幸存者。他们没有徒手挖掘碎石,也没有让搜救犬嗅探生命迹象,而是拿出一个小型密封圆筒。他们将装置放在瓦砾入口处,然后按下开关。
一条卷须从圆筒的一端伸出,探入石块和泥土之中。卷须末端的摄像头让救援人员得以查看瓦砾下原本无法触及的区域。
这只是这种新型机器人的一种可能应用,相关研究发表于《Science Robotics》。
生长吧,机器人
“从根本上说,我们正试图理解这种新方法的基本原理:如何让一种机构获得移动能力,”斯坦福大学机械工程学教授、论文资深作者艾莉森·冈村解释道。“这与动物或人类在世界中移动的方式截然不同。”
为了探究这种机器人能做什么,研究团队制造了多个原型,让它们穿越各种障碍、朝指定目标移动,并生长成独立支撑的结构。研究人员表示,这种机器人用途广泛,尤其适用于搜救和医疗设备领域。
这种机器人的基本原理很简单:一根由柔软材料制成的管子向内翻折,像一只翻过来的袜子。当管子前端的材料向外翻出、管子恢复正面朝外的状态时,它便会朝一个方向生长。
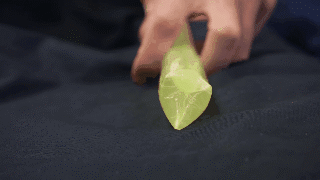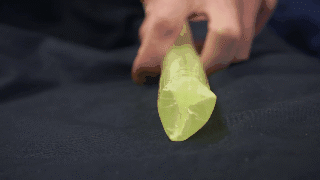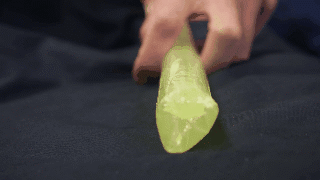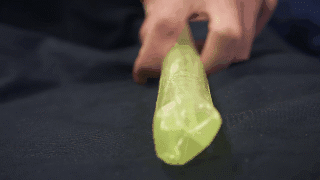
在这些原型中,管身采用薄而廉价的塑料制成。科学家向固定不动的一端泵入压缩空气,使机器人管身向外翻出。在其他版本中,也可以用液体替代压缩空气。
这种机器人设计极为实用的一点是,它能让末端移动,而管身本身不动。
“材料从末端延伸出来时,管身会变长,但其余部分不会移动,”论文第一作者、加州大学圣巴巴拉分校访问助理教授埃利奥特·霍克斯解释道。
“管身可能会粘在周围环境上,或卡在岩石之间,但这不会阻止机器人前进,因为随着新材料不断从末端伸出,末端仍能继续向前推进,”他说。
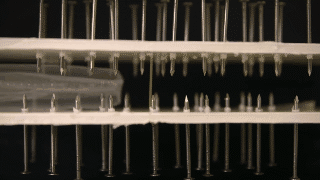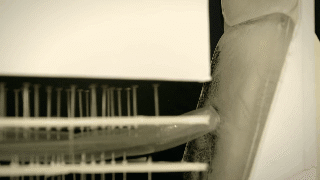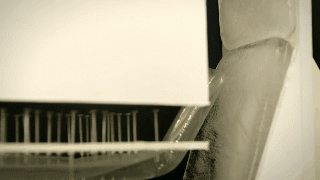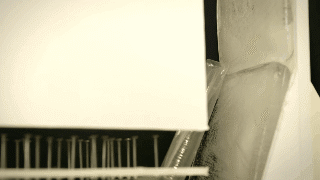
研究团队通过多种方式测试了这种方法帮助机器人从一处移动到另一处的效果。机器人穿越了障碍赛道,爬过捕蝇纸、黏胶和钉子组成的路段,并攀上冰墙送达一个传感器。该传感器有望探测被困幸存者产生的二氧化碳。
尽管被钉子刺穿,机器人仍成功完成了这段路线,因为被刺穿的部分不会继续移动,因此停留在钉子上方时便自行封住了破口。
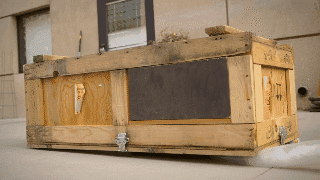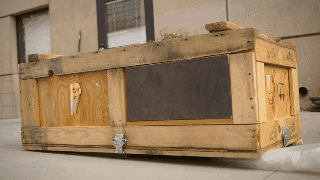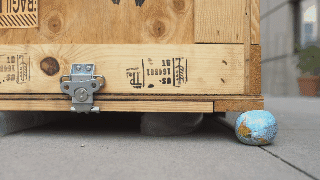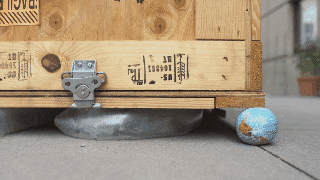
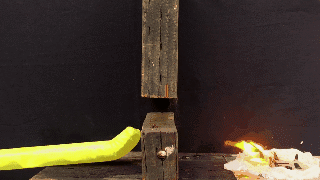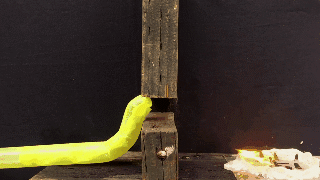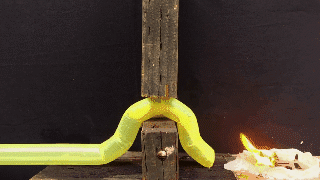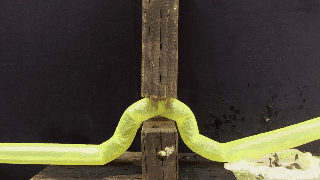
在其他演示中,机器人抬起了一个重100千克的箱子,从仅为自身直径10%的门缝下方生长通过,还盘绕自身形成一座独立支撑的结构,随后发出了无线电信号。
机器人还在吊顶上方的空间中穿行,展示了它应对未知障碍的能力;这类机器人在墙体内、道路下方或管道内部都可能需要这样导航。此外,它在吊顶上方生长的同时将一根电缆穿过自身,为狭窄空间中的电线布设提供了一种新方法。
探索周围环境
“我们关注的应用场景,是机器人需要穿越复杂环境、环境特征难以预测且存在未知空间的情况,”冈村实验室研究生、论文共同作者劳拉·布卢门沙因说。
“如果机器人能在这些环境中移动而不受障碍影响,那么在它探索时,你就不必担心它受损或被卡住,”布卢门沙因说。
这类机器人的一些迭代版本配备了控制系统,可以对管身进行差异化充气,使机器人向左或向右转。研究人员开发了一套软件系统,根据机器人末端摄像头传回的图像来决定行进方向。
软体机器人的一大优势是,它们可能比坚硬、刚性的机器人更安全;原因不仅在于它们柔软,而且通常重量较轻。在机器人可能与人近距离活动的情境中,这一点尤其有用。
这种机器人还有一项优势:它灵活,能够沿复杂路径前进。不过,这也带来了一些挑战。
冈村实验室研究生、论文共同作者乔伊·格里尔表示,控制机器人需要精确的运动模型,而软体机器人的运动模型很难建立。相比之下,刚性机器人更容易建模和控制,但在许多需要灵活性或安全性的情境中却无法使用。
“此外,用摄像头引导机器人前往目标也很难,因为必须按照图像产生的速度处理摄像头画面。我们投入了大量工作来设计算法,既要运行得快,又要产生足够准确的结果,以便控制软体机器人,”格里尔说。
宏大计划,小巧身形
目前,科学家仍是手工制造原型,并通过气动压力驱动。未来,研究人员希望开发一种能够自动制造的版本。
未来版本也可能通过液体生长,这有助于向被困在狭窄空间中的人输送水,或扑灭封闭房间里的火灾。他们还在探索新的、更坚韧的材料,例如防撕裂尼龙和凯夫拉纤维。
研究人员还希望将机器人做得更大和更小,以观察其性能。他们已经制造出一个直径为1.8毫米的版本,并认为微型生长型机器人能够推动医疗操作的发展。与被推着穿过人体的管子不同,这类软体机器人可以自行生长,不会拖拽脆弱的组织结构。




