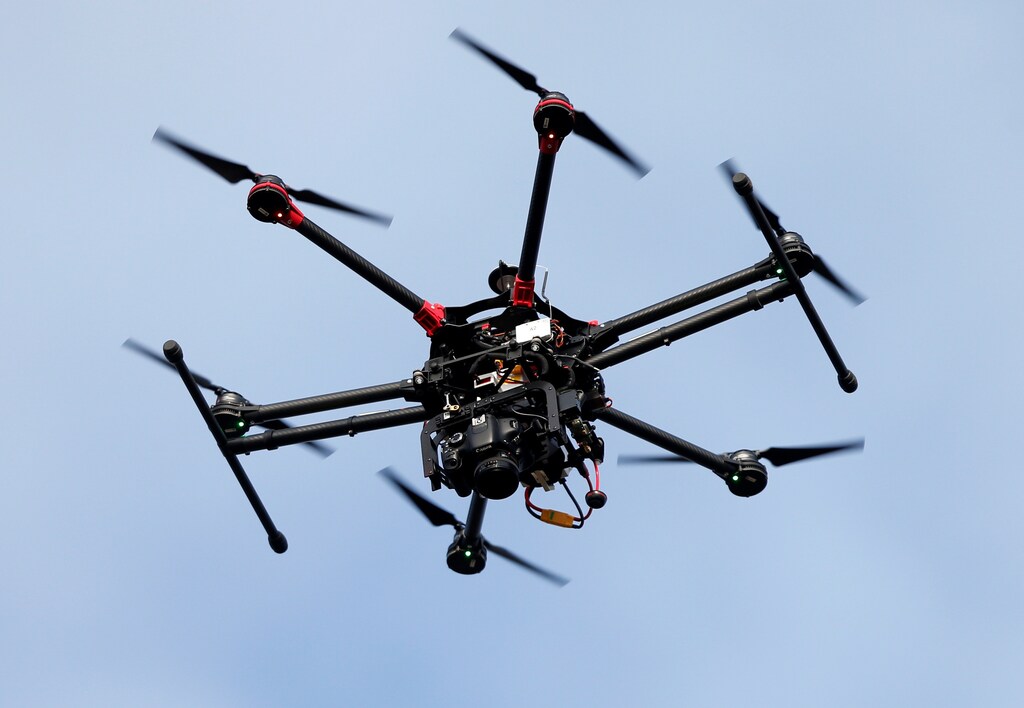
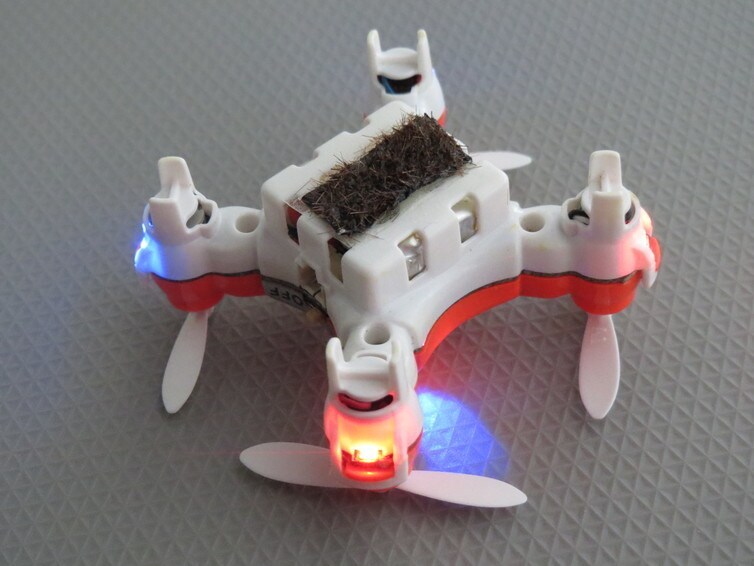
无人机可能带来变革的最新服务,或许不是包裹配送或互联网连接,而是价值高得多的授粉服务。日本研究人员一直在探索使用覆盖黏性绒毛的微型无人机充当机器蜜蜂,以应对天然传粉者数量下降的可能性。
研究团队在一篇论文中发表于《Chem》期刊,展示了他们的无人机如何为一朵盛开的竹百合(Lilium japonicum)授粉。经过一些练习后,该装置在三次着陆中可采集到花朵中41%的花粉,并在100次尝试中成功为花朵授粉53次。它使用一块绒毛垫,并辅以无毒离子液体凝胶,借助静电和黏性“提起并粘住”花粉。虽然这项研究中的无人机由人工操控,但研究团队表示,加入人工智能和GPS后,无人机便能学会自行觅食并为植物授粉。
要成为优秀的传粉者,光有黏性绒毛还不够。作为一名研究传粉昆虫的人,我认为这些无人机要赶上传粉者的现有水平,还有很长的路要走。传粉者包括蜜蜂、蝴蝶,甚至一些体型更大的动物,种类繁多。不过,看到科学从自然中汲取经验总是令人欣慰,这些研究也让我们更能体会大自然早已赋予我们的奇妙。
授粉是一项复杂的任务,不应被低估。它包括寻找花朵,并判断花朵是否合适、是否尚未被其他传粉者访问。随后,传粉者需要妥善处理花朵,把花粉采集起来,再送到另一株植物上,同时与同伴协作,并优化自己的路线,在花朵之间移动。在所有这些任务上,现有的传粉者都表现出色,它们的技能经过数百万年的进化打磨而成。在某些方面,我们的技术可以与它们相匹敌;而在另一些方面,技术还有很长的路要走。
让昆虫传粉者(例如蜜蜂)如此擅长这项工作的三个主要因素,是独立决策、学习和团队协作。每只蜜蜂都能判断哪些花朵合适、管理能量消耗,并清除身上不新鲜的花粉。
现代无人机已经能够实现这种程度的个体管理。它们拥有追踪人脸的技术,因此也可以追踪花朵。它们还可以通过GPS规划路线,并在检测到电量不足时返回基地充电。从长远来看,无人机甚至可能比天然传粉者更有优势,因为授粉将是它们唯一的任务。蜜蜂则需要为自己和蜂群幼虫觅食,授粉只是伴随这一过程产生的副作用。
不过,无人机仍需在学习和团队协作方面有所发展。花朵也并非总像竹百合那样开放、简单;我们许多依靠商业授粉的食物来源,其花朵要复杂得多(例如豆类),或需要反复访问(例如草莓花),才能结出优质果实。
为了解决这个问题,蜜蜂会学习并专门适应某种花朵,从而快速高效地为其授粉。它们还会记住花蜜等回报的位置,以找出最佳路线。团队中的所有个体都这样做,就能分工协作,完成更多工作。要让无人机做到这一点,需要进行复杂的编程,并使无人机能够改变行为或形态以适应花朵;也可以像传粉者有不同物种那样,为不同任务配备不同的无人机。
使用多架无人机需要彼此协调,最好采用非集中式控制,让每架无人机根据同伴提供的信息和一套简单规则自行决策。蜜蜂能够通过一种称为摇摆舞的动作,招募其他蜜蜂前往花蜜丰富的花丛。大黄蜂则能通过闻出先前访客留下的足迹气味,判断一朵花是否已经被访问过。这些适应性特征让传粉者能够非常高效地完成工作。要让一组授粉无人机成为高效的传粉者,就必须为它们开发类似的技能。
虽然我认为这些机器人距离成为理想的传粉者还很遥远,但它们将来或许能发挥作用。我设想,这些无人机可以用于不适合天然传粉者的环境,例如需要精确进行植物品种杂交的研究实验室;也可以用于火星上的生物穹顶,在那里,放养一群蜜蜂或许不是最安全的选择。机器人技术还能从昆虫传粉者身上学到什么,又能在哪些方面有所改进,将会很有意思。




