我们已经有能够行走、看见、说话和听见,以及用机械手抓取物体。甚至还有一种能够嗅闻的机器人。
那么,触觉呢?这说起来容易做起来难。目前正在研究的一些方法存在局限,但我们正在开发一种新技术,能够克服其中的部分问题。
对人类而言,触觉起着至关重要的作用,在身体运动时尤为如此。触觉与视觉相结合,对于拾取物体这类任务至关重要,无论物体是硬是软、是轻是重、是热是冷,都能在不损坏它们的前提下完成拾取。
在机器人操控领域,机器人手或夹持器需要拾取物体。若加入触觉,就能消除在处理柔软、易碎和可变形物体时存在的不确定性。
探索智能皮肤之路
从工程角度量化触觉,不仅需要精确掌握施加于触觉传感器上的外力大小,还需要了解力的确切位置、角度,以及它将如何与被操控物体相互作用。
此外,还有一个问题:机器人需要多少个此类传感器?开发一种可容纳数百乃至数千个触觉传感器的机器人皮肤,是一项极具挑战性的工程任务。
理解生物世界中触觉感知的物理机制,能为设计机器人的对应物提供重要启示,即一种智能皮肤。
不过,智能皮肤发展面临的一大障碍在于所需的电子元件。
日常的力与触觉测量
触觉通常由一种能将压力转换为微小电信号的传感器来测量。当你使用电子秤称量体重,或在厨房里称取食材时,这些秤很可能采用的是一种压电换能器。
这是一种将力转化为电能的装置。换能器产生的微小电流随后通过导线传输至一个小型微芯片,该芯片读取电流强度,将其转换为有意义的重量测量值,并显示在屏幕上。
尽管这些电子装置能够感知不同程度的力,但它们存在若干局限,使其难以用于智能皮肤。尤其是,它们对力的响应时间相对较慢。
还有其他类型的触觉传感器,其原理是材料的其他电学特性发生变化,例如电容或电阻。你的手机屏幕可能内置了这类技术,如果你使用电脑触控板,它肯定也采用了触觉传感器。
柔性与软性力感知
近年来,在制造可以嵌入柔软和柔性材料的触觉传感器方面取得了巨大进展。这正是智能皮肤所需要的。
但是,这些进展中有许多在潮湿环境中会完全失效(原因在于其传感类型)。(你是否曾尝试用湿手指触摸智能手机的触摸屏?)
如今,医疗应用已成为推动柔性且坚固的力感知需求的主要因素。例如,智能皮肤可用于为皮肤受损或患有周围神经病变(麻木或刺痛)的患者恢复感觉反馈。它还可用于赋予假肢手基本的触觉感知能力。
最近,麻省理工学院和哈佛大学的研究人员开发出一种可扩展的触觉手套,并将其与人工智能相结合。分布于手部的传感器可用于识别单个物体、估算其重量,并探究抓握物体时出现的典型触觉模式。
研究人员制作了一款手套,其上装配有548个传感器,这些传感器组装在针织织物上,织物中包含一层压阻式薄膜(该薄膜同样对压力或应变作出反应),并通过导电线电极网络相连。
这是首次成功尝试大规模记录此类信号,揭示了可用于未来假肢和机器人抓取工具设计的重要见解。
但与几乎所有采用电容式、电阻式或压电技术设计的其他触觉接口一样,这种触觉技术在湿手指或水下环境中效果不佳。
光学力感知即将到来
为解决这一问题,我们开发了一种新型触觉传感器,该传感器采用纳米级厚度的薄膜,包括有机发光二极管(OLED)和有机光电二极管(OPD),用于测量轻柔的触觉。
OLED技术通常应用于电视和智能手机屏幕。我们测量触觉的方法基于光学力感知。
OLED元件(称为二极管或像素)实际上是完全可逆的。这意味着,这些像素不仅能够发光(如电视屏幕那样),还能够探测光线。
基于这一原理,我们可以制造一个微小、不透明、柔性的圆顶,其表面覆有反射涂层,并放置在部分OLED像素上方。若圆顶未受扰动,中央像素发出的光将均匀分布到圆顶下方的所有其他像素。
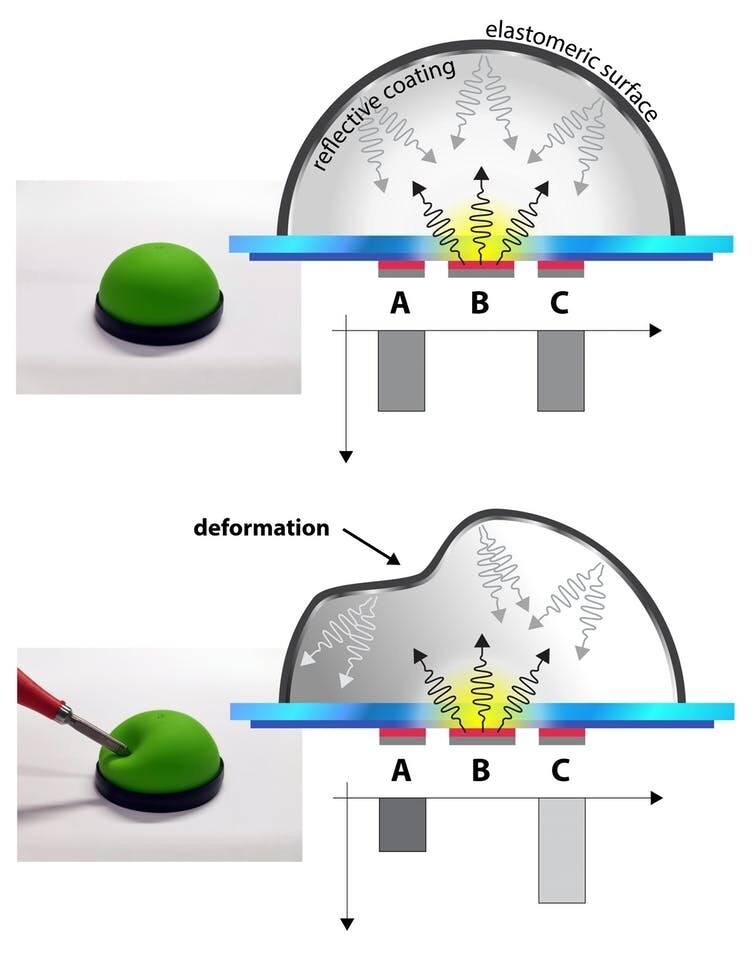
但如果圆顶受到按压(即被物体接触),它将发生形变,导致用于探测反射光的像素产生不均衡的响应。综合接触区域内数十个此类圆顶的响应,便有可能估算所施加的力。
这一方法是朝着简化大面积应用智能皮肤布局迈出的重要一步。我们希望不久后便能看到这样的机器人:它们能够在空中、潮湿环境甚至水下实现全身感知。




