麻省理工学院的研究人员开发出一种算法,可确保信息收集机器人团队成功协作,这是一种协作式而非顺序式的方法。
该方法名为分布式局部搜索,通过在团队的整体计划中增加或移除单个机器人的轨迹,提升机器人团队的性能。
这确保了机器人不会因搜寻极少量信息而浪费任何能量。
经过进一步研究,分布式局部搜索方法还可应用于其他机器人场景,例如空中监视和海洋监测,这些场景中节约能源至关重要。
有时,一个机器人还不够。
设想一次搜救任务,目的是找到在树林中迷路的徒步者。救援人员可能希望部署一队轮式机器人在森林中搜索,或许还会借助无人机从空中搜查现场。机器人团队的优势显而易见,但协调这样一支团队并非易事。如何确保机器人不会重复彼此的工作,或在曲折的搜索路线上浪费能量?
麻省理工学院的研究人员设计了一种算法,以确保信息收集机器人团队高效协作。他们的方法依靠在所收集的数据与所消耗的能量之间寻求平衡,从而消除了机器人为获取一丁点信息而执行无谓机动的可能。研究人员表示,这种保障对于机器人团队在复杂、不可预测的环境中取得成功至关重要。“我们的方法令人安心,因为得益于该算法的最坏情况性能,我们知道它不会失败,”麻省理工学院航空航天系(AeroAstro)的博士生蔡晓一(Xiaoyi Cai)表示。
该研究将于五月在IEEE国际机器人与自动化会议上发表。蔡晓一是该论文的第一作者。其合著者包括麻省理工学院航空航天学教授R.C.马克劳林讲席教授乔纳森·豪(Jonathan How);宾夕法尼亚大学的布伦特·施洛特费尔特(Brent Schlotfeldt)和乔治·J.帕帕斯(George J. Pappas);以及加州大学圣迭戈分校的尼古拉·阿塔纳索夫(Nikolay Atanasov)。
机器人团队在收集信息时往往依赖一条总体规则:信息越多越好。“人们一直假定,多收集信息从来不会有坏处,”蔡晓一表示,“如果电池续航能力既定,那就尽可能充分利用,以获取最多信息。”这一目标通常以顺序方式执行——每个机器人依次评估形势并规划各自的轨迹。这是一种简单直接的流程,当信息是唯一目标时,通常效果良好。但一旦能效成为考量因素,问题便随之出现。
蔡晓一表示,额外信息带来的收益往往会随时间递减。例如,若你已经拥有99张森林照片,派遣机器人踏上数英里的旅程去拍摄第100张,可能并不值得。“我们希望清楚认识信息与能量之间的权衡,”蔡晓一说,“让更多机器人四处移动并不总是好事。若考虑到能耗成本,结果甚至可能更糟。”
研究人员开发了一种机器人团队规划算法,可优化能量与信息之间的平衡。该算法的“目标函数”用于确定机器人拟定任务的价值,并纳入额外信息收益递减和能耗成本上升的因素。与以往的规划方法不同,它不只是依次将任务分配给各个机器人。“这更像是一种协作努力,”蔡晓一表示,“机器人自行制定团队计划。”
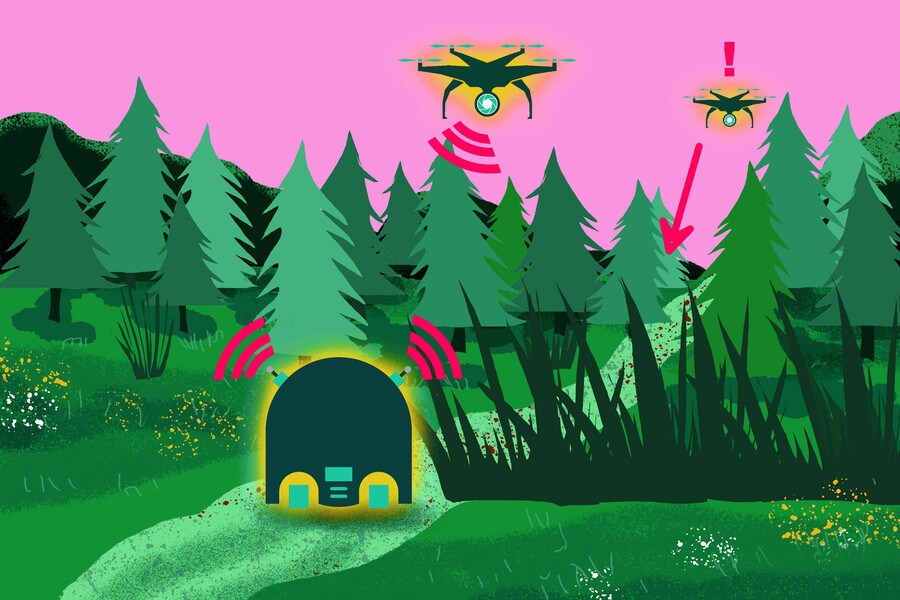
蔡晓一的方法名为分布式局部搜索,是一种迭代方法,通过在团队的整体计划中增加或移除单个机器人的轨迹,提升团队性能。首先,每个机器人独立生成一组其可能执行的潜在轨迹。接着,每个机器人将其轨迹提交给团队其他成员。随后,算法根据每项提案是否提高或降低团队的目标函数,决定接受或否决。“我们允许机器人自行规划轨迹,”蔡晓一表示,“只有在需要制定团队计划时,我们才让它们进行协商。因此,这是一种相当分布式的计算。”
分布式局部搜索方法在计算机模拟中证明了其实力。研究人员将其算法与其他竞争算法进行比较,用于协调一支由10个机器人组成的模拟团队。尽管分布式局部搜索所需的计算时间略长,但它保证了机器人任务的成功完成,部分原因在于确保没有任何团队成员陷入为获取极少量信息而进行的无谓探索。“这是一种成本较高的方法,”蔡晓一表示,“但我们换来了性能提升。”
俄勒冈州立大学机器人学家杰夫·霍林格(Geoff Hollinger)表示,这一进展有朝一日可能帮助机器人团队解决能源属于有限资源的现实世界信息收集问题。霍林格未参与该研究。他说:“这些技术适用于机器人团队需要在感知质量与能量消耗之间权衡的场景,包括空中监视和海洋监测。”
蔡晓一还指出,该方法在测绘和搜救等依赖高效数据收集的活动中具有潜在应用价值。“提升这种信息收集的基础能力将产生相当大的影响,”他说。研究人员接下来计划在实验室中对其算法进行测试,测试对象为包括无人机和轮式机器人在内的混合机器人团队。
本研究部分由波音公司以及美国陆军研究实验室的分布式与协作智能系统及技术合作研究联盟(DCIST CRA)资助。




