受壁虎启发,研究人员得以开发出一种新型机器人夹爪。
研究人员致力于开发一种兼具灵巧性和力量的装置。
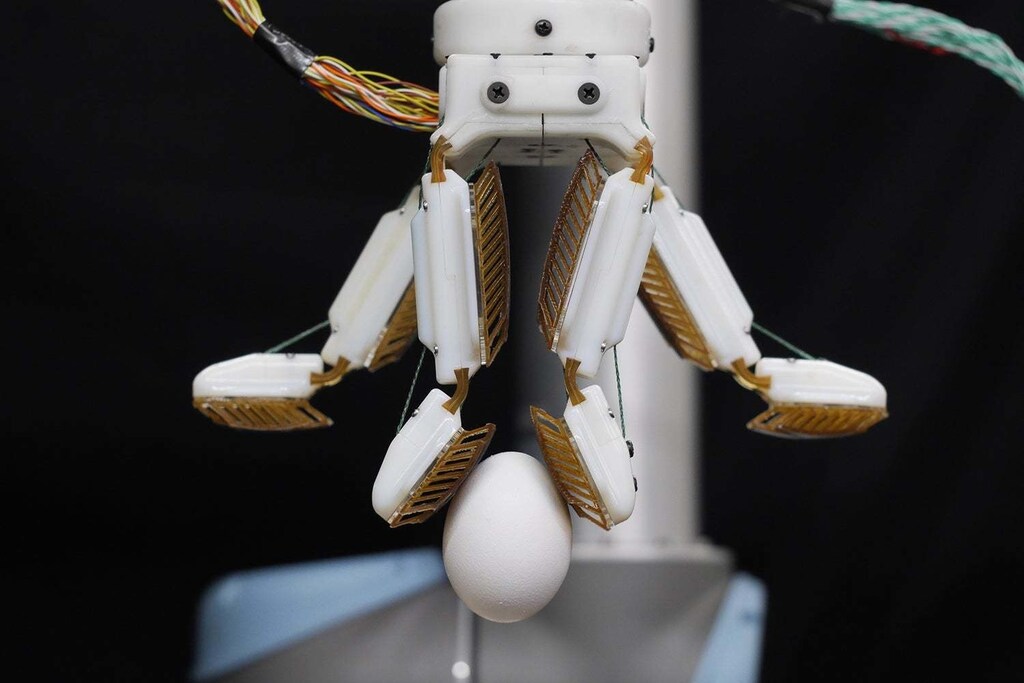
测试中,研究人员展示了 farmHand 能够处理各种各样的物品,包括生鸡蛋、葡萄串、盘子、装有液体的壶、篮球,甚至角磨机。
研究人员旨在打造一种兼具精巧力量的机器人夹爪,于是将基于壁虎脚趾的黏附材料与定制机器人手相结合。
在种类繁多的机器人手和夹具中,有一个共同的棘手对象:传家宝番茄。你可能见过机器人夹爪灵巧地夹起鸡蛋,或稳稳托住篮球;但与人手不同,同一个夹爪不太可能两者兼顾。关键挑战藏在两者之间。
“你会看到机器人手完成力量抓握和精确抓握,然后似乎暗示它们也能完成两者之间的所有操作,”斯坦福大学仿生与灵巧操控实验室(又称“农场”)前研究生 Wilson Ruotolo 说。“我们想解决的问题是,如何打造兼具灵巧性和力量的操控器。”
这一目标催生了 farmHand。这款机器人手由工程师 Ruotolo 和仿生与灵巧操控实验室研究生 Dane Brouwer 开发。他们在一篇发表于《Science Robotics》的论文中详细介绍了这项工作。
测试中,研究人员展示了 farmHand 能够处理各种各样的物品,包括生鸡蛋、葡萄串、盘子、装有液体的壶、篮球,甚至角磨机。
“FarmHand 擅长抓握,但不会粘手”
FarmHand 融合了两种生物学灵感。它的多关节手指让人联想到人手——尽管只有四根手指——指尖则覆有受壁虎启发的黏附材料。
这种抓得牢却不粘手的材料,其结构仿照壁虎脚趾。研究人员过去十年来一直在研发这种材料。
首次将壁虎黏附材料用于多指仿人夹爪颇具挑战。研究人员必须特别关注控制 farmHand 手指的肌腱,以及黏附材料下方指垫的设计。
与壁虎脚趾类似,壁虎黏附材料通过微观鳞片形成牢固抓握。当这些鳞片与表面完全接触时,会产生范德华力——一种微弱的分子间作用力,源于分子外侧电子位置的细微差异。因此,这种黏附材料无需施加多大实际力量,就能牢牢抓住物体。它还有一个优点:摸起来不粘,也不会留下残留物。
“壁虎黏附材料最初用于攀爬机器人、帮助人攀爬,或抓握非常大、非常光滑的物体,包括太空中的物体。但我们一直也在考虑将它用于更贴近日常生活的场景,”领导这项研究的资深作者、工程学院教授 Mark Cutkosky 说。“问题在于,事实证明壁虎黏附材料其实相当挑剔。”
所谓挑剔,是指壁虎黏附材料必须以特定方式接触表面,才能激活范德华力。将它平整地贴在平面上时,这一点还算容易控制;但如果像 farmHand 那样,需要多个壁虎黏附片以不同角度接触物体才能抓握,控制起来就困难得多。
世界经济论坛如何应对第四次工业革命?
前沿技术与创新中心汇聚科学家、政策制定者和商界领袖,共同理解新兴技术及其现实影响。
中心通过推动合作与试验,帮助合作伙伴将创新从研究转化为切实可行的应用,以应对共同的全球挑战。
捏持出色
在黏附材料下方,farmHand 的指垫有助于应对这一挑战。指垫采用可塌缩的肋状结构,轻微受力便会弯曲。无论接触位置或角度如何,肋条都会以稳定的方式弯曲,从而确保黏附垫受力均匀,避免任何一块垫片过早打滑。
“推动这些肋条时,无论从哪个位置开始,弯曲产生的力量都相近,”Brouwer 说。“这是一种简单的物理特性,也可以用于机器人以外的领域,比如鞋底纹路或全地形轮胎。”
手部肌腱也至关重要,因为它们能实现高度过伸的捏持。许多机器人手和夹具会以“C”形捏住物体,就像只用指尖夹起东西;farmHand 则让指尖末端的指垫彼此贴合来捏持。这样一来,黏附材料便有更大的接触面积。
要把设计调整到位尤其困难,因为现有计算机模拟难以预测软质物体在现实中的表现——这也是传家宝番茄问题的一个因素。
不过,研究人员能够以相对快速的迭代周期进行 3D 打印,并测试许多硬质和软质塑料部件,这让他们受益匪浅。他们甚至认为,如果只早五年,这项工作或许无法成功,至少进展会慢得多。
未来可以为 farmHand 增添反馈功能,让用户在使用过程中了解它如何抓握,以及如何改善抓握效果。研究人员也在考虑这项工作的商业应用。
这项工作由丰田研究院和斯坦福研究生奖学金资助。




