全球范围内,道路交通事故每年造成130万人死亡,另有近5000万人受伤。如果自动驾驶汽车能够学会识别并避开可能导致碰撞的情形,它们就有望成为解决这一问题的方案。
与人类驾驶员不同,这些车辆不会疲劳、酒后驾驶、看手机或超速。除此之外,自动驾驶汽车还将减少拥堵和污染,提升公共交通的可及性,降低成本,改善残障人士的出行能力,并让交通出行重新变得有趣。是这样吗?
嗯,宣传册上是这么说的。
无论这种说法对错,数十亿美元正被投入自动驾驶汽车的研发,以实现这种自动驾驶乌托邦。然而,几乎没人投入资源或精力去思考,人类最终会如何应对自动驾驶车队。在一座满是自动驾驶汽车的城市里,我们的行为和对城市街道的使用方式可能会发生怎样的变化?
一种设想是,人们可能会利用这样一种认知:只要有人选择走到车前,这些车辆就会停下来,导致交通陷入停滞。
人类(和动物)会适应
人类的一大优势是适应能力。我们很快就会学会操纵并利用周围环境。未来的道路环境即使充斥着自动驾驶汽车,也不会例外。
例如,想想你为什么不会径直走到车流中,或开车闯过停车标志。因为其他汽车可能会伤害你,对吧?
但自动驾驶汽车带来了新的承诺。它们的设计目标是“完美无误地行动”。
这包含两个方面:一是不犯错;二是弥补容易犯错的人类偶尔出现的错误和误判。自动驾驶汽车承诺遵循阿西莫夫机器人学第一定律:
机器人不得伤害人类。
现在想象一下,在一座自动驾驶汽车密布、被车辆撞倒的威胁已消失的城市里,穿过道路或高速公路。你(或任何其他略有智慧的动物)可能很快就会发现,迎面驶来的车流根本不构成威胁。如果这种情况在高密度的市中心成千上万次地重复,就可能导致注重安全的自动驾驶汽车陷入交通瘫痪,却让人类几乎可以自由通行,甚至可能预示着行人重新获得昔日的通行权。
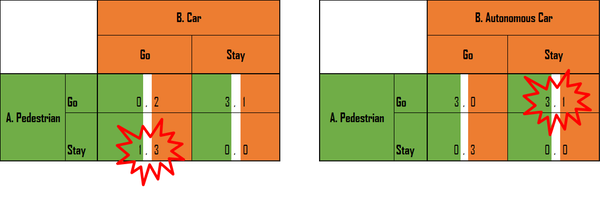
博弈论提供了一个说明这种情况可能如何发生的简单例子。设想两种情形:在一个交叉路口,行人和车辆协商谁先通过。每一方都会根据另一方的行动,获得已知的行为“收益”。对任一方来说,相对收益越高,采取相应行动的可能性就越大。
在下方左侧的情形中,纳什均衡(双方行动的最佳组合)位于左下象限:行人有小幅动机选择“停留”,以免被人工驾驶的汽车撞伤;驾驶员则有强烈动机选择“通行”。
然而,在右侧的情形中,自动驾驶汽车希望做到完美无误,完全不对行人构成威胁。这或许有利于安全,但行人如今可以始终采取“通行”策略,迫使自动驾驶汽车停在原地。
这种潜在问题能否克服?
一种解决办法可能是在车辆中车辆编写算法,使它们偶尔故意撞上行人、动物或其他车辆。尽管这样可以让公众保持一定程度的恐惧和谨慎,但很难想象这种做法在法律和道德上如何能够被接受。
另一种选择是建设基础设施,将自动驾驶汽车与行人、骑行者等易受伤害的道路使用者隔离开来。但这会带来高昂的成本,并大幅降低环境的便利性。此外,这种解决方案现在就可以实施,这也就从一开始消除了对自动驾驶软件和技术开发的大部分需求。
最后还有一个虚伪的主意:干脆关闭那些会导致所谓“车辆行为异常”的安全系统(也就是为避免撞到行人而减速的系统)。据报道,去年亚利桑那州发生的一起事故中,一辆自动驾驶优步汽车撞上行人并导致其死亡,当时就出现了这种情况。然而,如果这就是解决办法,那么接下来就必须追问:“自动驾驶汽车究竟要解决什么交通问题?”
这不会一夜之间发生
在上述情形中,车队的大部分车辆都是自动驾驶汽车,人类也适应了它们一贯安全的行为。然而,向自动驾驶汽车的全面过渡不会一夜之间完成,而且可能引发迄今尚未得到充分认识的新型碰撞情形。
例如,我们正在开发模拟,研究易受伤害的道路使用者与由自动驾驶汽车和人工驾驶汽车组成的混合车队之间的互动。这些模型显示,人工驾驶车辆与自动驾驶车辆的行为不一致,甚至可能导致过渡期间发生更多碰撞。
自动驾驶汽车的未来面临威胁?
随着自动驾驶技术不断发展,围绕它们的营销炒作持续吸引关注,也不断消耗投资资金,我们应当记住,人类和动物仍会像以往一样,通过不断适应并利用环境中的弱点来行动。
自动驾驶汽车的承诺之一,是通过优先保护人的生命来提升安全性。但是,如果交通系统的目标是让人员和货物高效流动,以造福社会,那么自动驾驶汽车的这一优势最终可能成为其作为可行大众交通方式的致命弱点。




