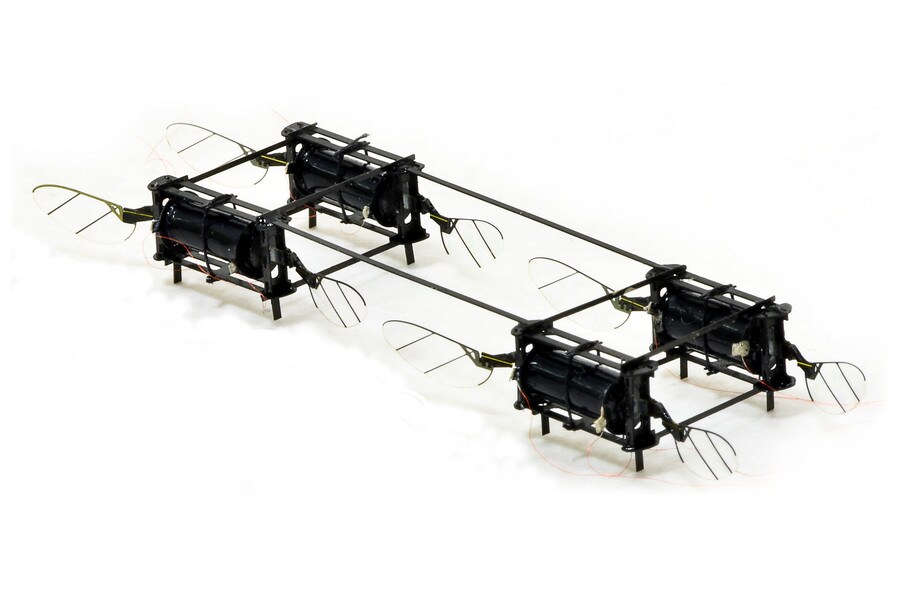
麻省理工学院助理教授陈宇峰(Kevin Yufeng Chen)已研制出多款昆虫大小的微型无人机,其灵巧性和抗损性达到前所未有的水平。
这些无人机采用碳纳米管技术,使其“翅膀”每秒可扇动近500次。
人们期望该技术的应用可包括检查机械设备或执行搜救任务。
如果你曾把蚊子从脸边拍走,它却一次又一次地飞回来,你就会知道,昆虫在飞行中可以非常灵活且富有韧性。这些特性帮助它们在充满阵风、障碍物和各种不确定因素的空中世界中穿行。此类特性也很难融入飞行机器人的设计之中,但麻省理工学院助理教授陈宇峰已构建出一套接近昆虫灵活性的系统。
陈教授隶属麻省理工学院电气工程与计算机科学系及电子研究实验室,他研发出的昆虫大小的无人机,其灵巧性和抗损性达到前所未有的水平。这些空中机器人由一类新型软质致动器提供动力,使其能够承受现实世界飞行中的各种物理考验。陈教授希望,这些机器人有朝一日能在狭窄空间内为人类提供帮助,例如为农作物授粉或进行机械检查。
陈教授的研究成果于本月发表在期刊《IEEE Transactions on Robotics》上。他的合著者包括麻省理工学院博士生任志坚(Zhijian Ren)、哈佛大学博士生徐思怡(Siyi Xu),以及香港城市大学机器人学研究者 Pakpong Chirarattananon。
通常,无人机需要宽阔的开放空间,因为它们既不够灵活,无法在狭小空间中穿行,也不够坚固,无法承受人群中的碰撞。陈教授表示:“如果我们观察当今大多数无人机,它们通常体积相当大。”“它们的大多数应用都是在户外飞行。问题在于:能否制造出昆虫尺度的机器人,使其在非常复杂、杂乱的空间中移动?”
陈教授表示:“制造小型空中机器人的挑战极其巨大。”体型极小的无人机在构造上与大型无人机有着根本性的不同。大型无人机通常由电机提供动力,但电机在缩小后效率会下降。因此,陈教授说,对于类昆虫机器人而言,“你需要寻找替代方案”。
迄今为止,主要的替代方案是采用由压电陶瓷材料制成的小型刚性致动器。虽然压电陶瓷使第一代微型机器人得以起飞,但它们相当脆弱。当你要制造模仿昆虫的机器人时,这便成了一个问题——觅食的大黄蜂大约每秒就会经历一次碰撞。
陈教授设计出一种更具韧性的微型无人机,采用软质致动器,取代了坚硬而脆弱的部件。这些软质致动器由涂有碳纳米管的细橡胶圆柱体制成。当碳纳米管通电时,会产生静电力,挤压并拉伸橡胶圆柱体。反复的拉伸与收缩使无人机的翅膀快速拍动。
陈教授的致动器每秒可使翅膀扇动近500次,使无人机具备类似昆虫的韧性。陈教授表示:“即使在飞行中被击中,它也能恢复。”“它还能在空中完成翻滚等剧烈机动动作。”该无人机重量仅为0.6克,约相当于一只大型熊蜂的质量。这款无人机外形有些像带翅膀的微型磁带盒,不过陈教授正在研制一款形似蜻蜓的新原型机。
“让厘米级机器人实现飞行始终是一项令人瞩目的成就,”康奈尔大学电气与计算机工程助理教授 Farrell Helbling 表示,他并未参与该项研究。“由于软质致动器本身具有顺应性,机器人可以安全地撞上障碍物,而不会严重妨碍飞行。这一特性非常适合在杂乱、动态的环境中飞行,对于各类现实应用都可能极为有用。”
Helbling 补充道,要实现这些应用,关键一步在于让机器人摆脱有线电源的束缚,而目前致动器的高工作电压仍需依赖有线供电。“我很期待看到作者们如何降低工作电压,使其有朝一日能够在现实环境中实现无线飞行。”
研制类昆虫机器人,可为研究昆虫飞行的生物学与物理学提供一扇窗口,而这一直是研究人员长期关注的方向。陈教授的研究通过一种逆向工程的方式探讨这些问题。他表示:“如果你想了解昆虫如何飞行,制作比例模型机器人会非常有启发性。”“你可以改变一些参数,观察它如何影响运动学或流体作用力的变化。这将帮助你理解这些事物是如何飞行的。”不过,陈教授的目标不止于丰富昆虫学教科书。他的无人机同样可在工业与农业领域发挥作用。
陈教授表示,他的这些微型空中“飞行员”可以在复杂的机械设备中穿行,以确保安全与功能正常。“想想涡轮发动机的检查工作。你会希望无人机能够在[一个封闭空间]中移动,并借助小型摄像头检查涡轮叶片上是否存在裂纹。”
其他潜在应用包括为农作物进行人工授粉,或在灾害发生后执行搜救任务。陈教授表示:“这些任务对现有的大型机器人而言都极具挑战。”有时候,体型更大并不意味着更好。




