对我们人类来说,学习驾驶是一个持续的过程:我们要适应新情况、新的道路规则和新技术,并从出错中吸取教训。
但无人驾驶汽车如何学习驾驶,尤其是在出错时?
这正是优步在上个月发生车祸后被问到的问题。事发时,两名优步工程师坐在车内;优步的一辆自动驾驶汽车旋转了180度,随后侧翻。
警方调查期间,优步将测试车队撤离道路。几天后,这些车辆又重新上路。
撞击、旋转、翻覆
坦佩警察局关于这起车祸的调查报告,由《EE Times》取得,详细说明了事发经过。
报告称,优步的沃尔沃(下图红色)在限速40英里/小时(64公里/小时)的路段以38英里/小时(61公里/小时)的速度向南行驶,随后与正向西转入一条支路的本田(图中蓝色)相撞(位置1)。
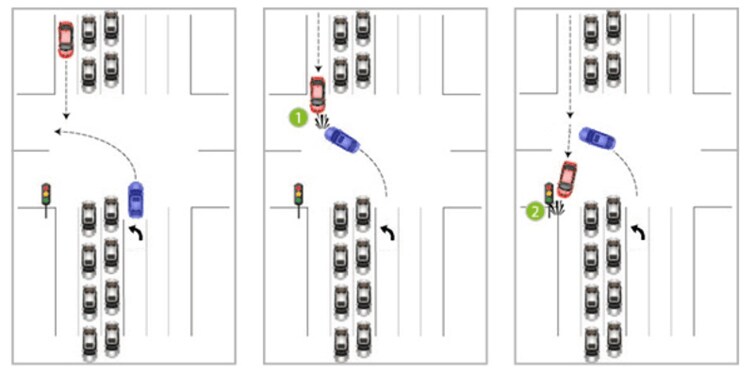
优步的沃尔沃偏离路线后撞上路口的交通信号灯(位置2),接着旋转并翻覆,撞坏另外两辆车(位置3和4),最后侧滑并侧身停下(位置5)。
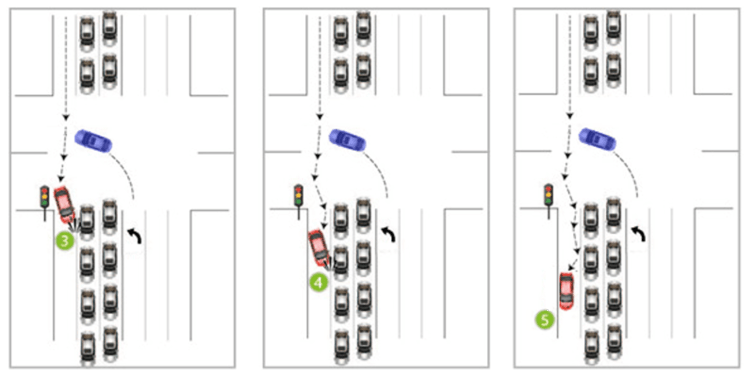
优步车祸——后续碰撞。Alex Hanlon / Sean Welsh,根据坦佩警方报告绘制
所幸无人受伤。警方认定本田司机“未礼让”(未让行),并开具罚单。优步汽车没有责任。
疑问重重
但Mike Demler是Linley Group技术咨询公司的分析师,他告诉《EE Times》,优步汽车本可以做得更好:
在视线受阻的路口以38英里/小时的速度继续行驶,实在是极其粗心、愚蠢。
Demler表示,优步需要解释,为什么它的车辆以略低于限速的速度驶过路口,尽管它能够“看到”中间车道和最左侧车道上的车辆已经停下。
《EE Times》的报道说,优步对这一事件“保持沉默”。但优步使用“深度学习”来控制自动驾驶汽车,因此即使它愿意回答,也不清楚它能否回答Demler的疑问。
在深度学习中,促使系统作出不减速决定的实际代码,是神经网络中的一种复杂状态,而不是一行规定简单规则的代码,例如“如果路口视线受阻,就减速”。
调试深度学习
这起事件引出了一个深层的技术问题:如何调试基于深度学习的自动驾驶汽车控制系统?当在旁边行驶的人类司机作出错误判断时,如何降低自动驾驶汽车被撞毁和翻覆的风险?
Demler的观点是,优步汽车并没有“学会”在视线受阻的路口谨慎减速,以此作为预防措施。由于有静止车辆遮挡视线,大多数人类司机接近这样的路口时,都会自然而然地提高警惕并减速。
至于深度强化学习,它依靠“价值函数”来评估应用策略后产生的状态。
价值函数是用于评估某个状态的数值。在国际象棋中,白方的有力开局棋步,例如兵从e7走到e5,会获得较高的价值;较弱的开局,例如兵从a2走到a3,则价值较低。
对计算机来说,价值函数可以像“哎哟”一样起作用。强化学习之名源于心理学中的正强化和负强化。
在优步汽车撞上某物之前,如果深度学习的价值函数尚未记录下这样一种数字化的“哎哟”——“遵循该策略导致了糟糕的状态:侧翻、撞坏,还朝错了方向”——那么优步的控制系统可能就无法恰当地量化风险。
如今它已经撞上了东西,希望能在一次次挫折中吸取教训。今后,优步汽车在交通状况类似的相似路口应该会表现得更好。
调试形式逻辑
深度学习之外的另一种方案,是让自动驾驶汽车采用以形式逻辑表达的明确规则。
这项技术由nuTonomy开发。该公司正在开展自动驾驶出租车试点,并与新加坡有关部门合作。
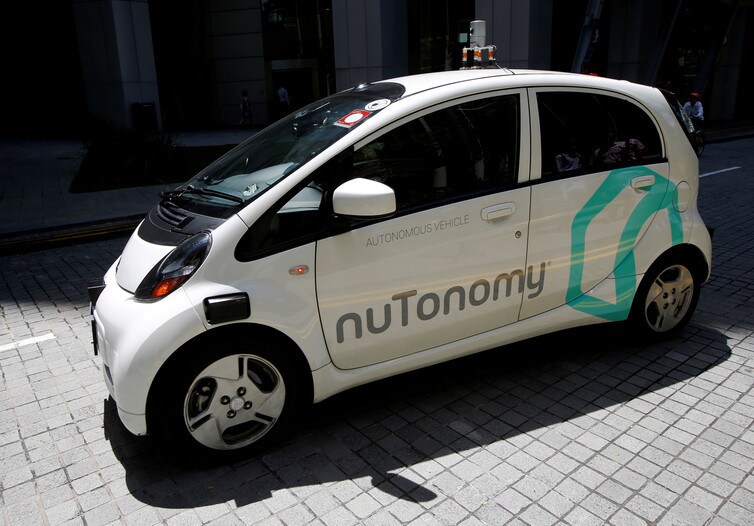
NuTonomy控制自动驾驶汽车的方法以规则层级为基础。最高优先级是“不要撞到行人”这类规则,其次是“不要撞到其他车辆”和“不要撞到物体”。
“安全时保持车速”和“不要越过中心线”等规则的优先级较低;而“提供舒适的乘坐体验”等规则则会在紧急情况发生时最先被打破。
尽管NuTonomy在许多方面使用机器学习,但它不将机器学习用于规范性控制,即决定汽车应该做什么。
去年10月,NuTonomy的一辆测试车卷入了一起事故:低速轻微碰撞导致车身凹陷,并未发生旋转或翻覆。
该公司首席运营官Doug Parker告诉《IEEE Spectrum》:
你希望能够回过头来说:“我们的车在那种情况下做对了吗?如果没有,为什么没有作出正确的决定?”使用形式逻辑,很容易做到这一点。
形式逻辑的主要优势是正确性可证明,而且相对容易调试。机器学习则更难调试。另一方面,使用机器学习时,无需编写复杂的规则层级。
哪种方法更适合教无人驾驶汽车开车,时间自会给出答案。目前,这两种系统仍有很多东西要学。




