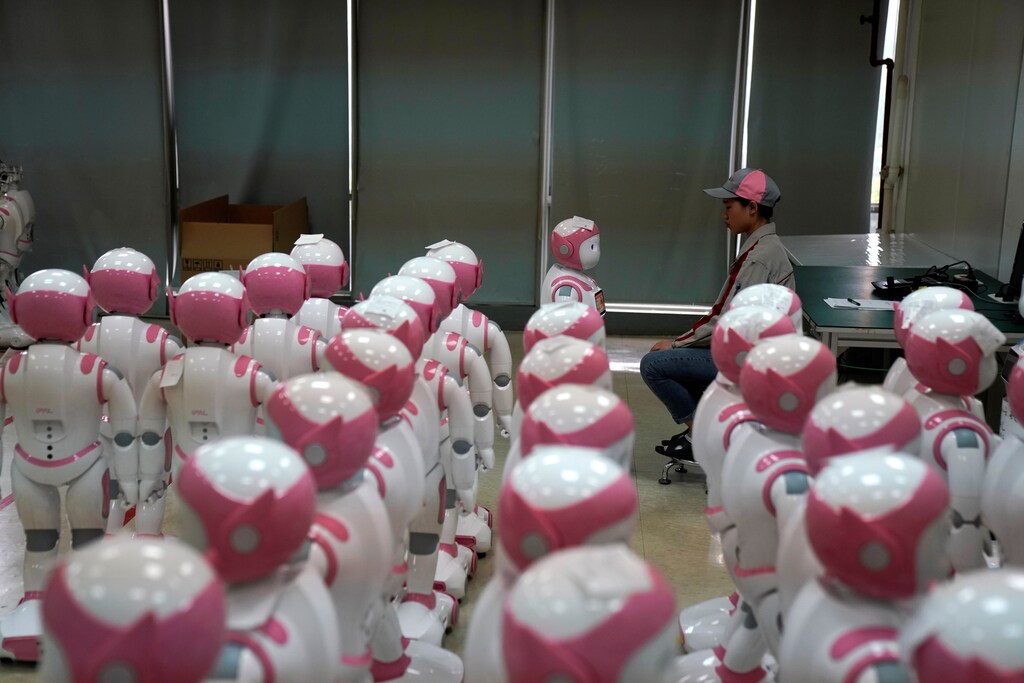
从鸟群到海中的鱼群,或高耸的白蚁丘,自然界中的许多社会群体共同生活,以求生存和繁荣。这种合作行为可以为工程师提供“仿生灵感”,帮助他们解决实际的人类问题;计算机科学家也会研究这种行为,以探索群体智能。
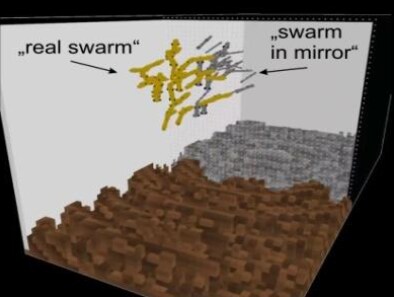
“群体机器人学”在21世纪初兴起,早期的一个例子是“s-bot”(swarm-bot的简称)。这是一种完全自主的机器人,能够执行导航和抓取物体等基本任务,还能自行组装成链条,以跨越沟隙或拖动重物。近来,研究人员开发了“TERMES”机器人,将其作为一种建筑施工概念;而“CoCoRo”项目则开发了一种水下机器人群,它像鱼群一样运作,通过交换信息来监测环境。迄今为止,我们才刚刚开始探索动物群体及其行为为机器人群设计带来的广阔灵感空间。
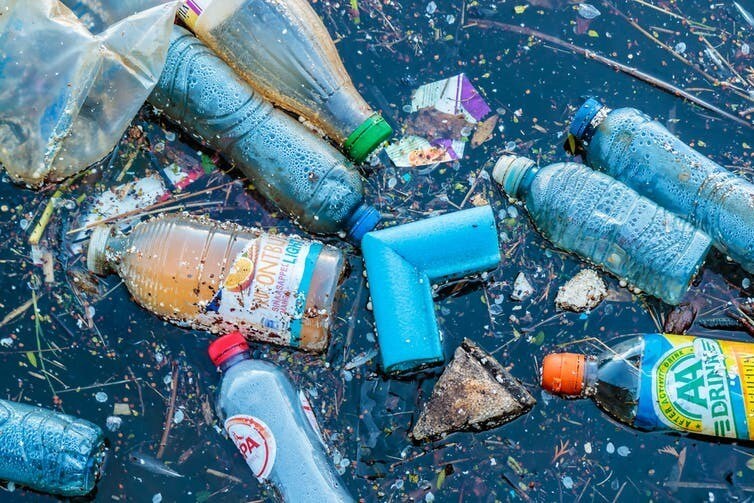
能够大规模协作的机器人可以完成单个实体难以做到、甚至不可能做到的事情。例如,地震发生后,一群搜索与救援机器人可以迅速探查多栋倒塌建筑,寻找生命迹象。面对大规模野火,无人机群可以帮助应急服务部门追踪并预测火势蔓延。或者,一群漂浮机器人(“Row-bots”)可以逐步清理海洋垃圾带,其动力来自食塑细菌。
群体机器人学中的仿生灵感通常始于社会性昆虫——蚂蚁、蜜蜂和白蚁——因为群体成员亲缘关系密切,这有利于形成令人瞩目的协作。研究人员还看重另外三个特征:稳健性,因为个体损失不会影响整体表现;灵活性,因为社会性昆虫的工蚁能够应对工作需求的变化;可扩展性,因为群体的去中心化组织形式无论有100只还是10万只工蚁,都能持续运作。这些特征对于环境监测等工作尤其有用,因为这类工作需要覆盖广阔、多样、有时还很危险的区域。
社会学习
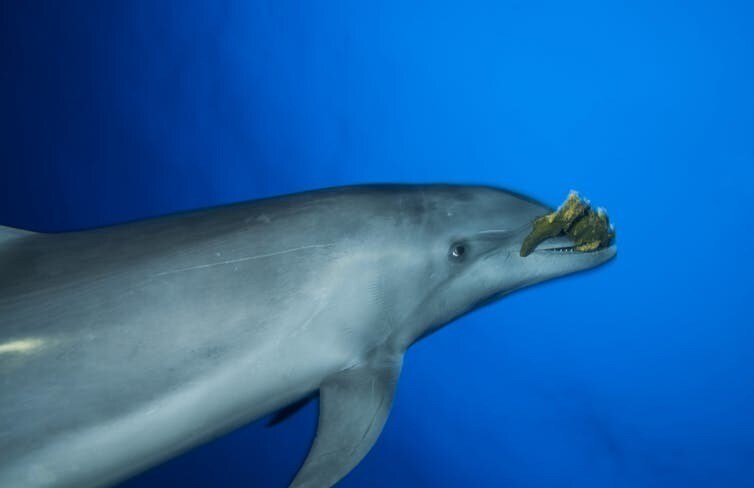
除了社会性昆虫,动物界的其他物种和行为现象也能为工程师提供灵感。生物学研究的一个新兴领域是动物文化:动物通过社会学习习得那些不太可能独自创新出来的行为。例如,鲸鱼和海豚会有独特的觅食方式,并代代相传。这其中包括使用工具:研究人员观察到海豚会折断海绵,在翻找鱼类时用它保护喙,就像人会在手上戴手套一样。
社会学习和人工机器人文化(或许会借助人工智能)的形式,能够有力地帮助机器人随时间推移适应环境。例如,辅助机器人在居家护理中可以随着时间推移,适应不同社区和国家的人类行为差异。
然而,机器人(或动物)文化依赖于学习能力,而这种能力开发成本高,需要更大的大脑;对机器人而言,则需要更先进的计算机。但“群体”方法的价值在于,可以部署简单、廉价且可一次性使用的机器人。群体机器人学利用涌现这一现实(“整体大于部分之和”),从个体的简单性中创造社会复杂性。自然界中还存在一种更基础的环境“学习”形式——体现在敏感的发育过程中——它不需要大脑。
“表型可塑性”
有些动物即使初始“程序”相同,也能在同一物种内改变行为类型,甚至发育出不同的形态、外形或内部功能。这被称为“表型可塑性”——生物体的基因会根据环境条件产生不同的可观察结果。社会性昆虫身上可以看到这种灵活性,而有时其他动物表现得更为显著。
大多数蜘蛛显然独居生活,但在4.5万种蜘蛛中,约有20种会共同居住在一个巢穴里,并在同一张网上捕食。这些社会性蜘蛛能够从群体中存在不同“性格”类型(例如大胆和胆怯)获益。
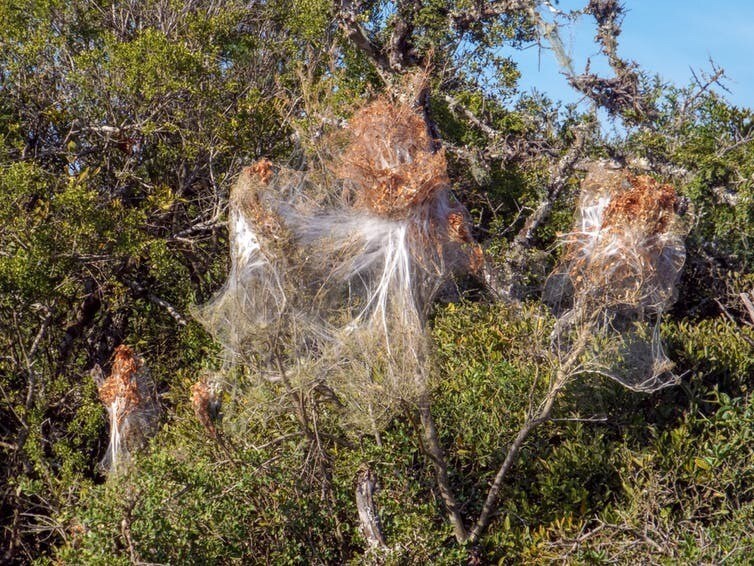
我的研究发现,蜘蛛的行为具有灵活性:胆怯的蜘蛛会接替一个角色,填补缺席的大胆同伴留下的空缺。这一点很有必要,因为蜘蛛群体需要有一定比例的大胆个体来促进集体捕食,也需要较胆怯的个体专注于维护巢穴和照料后代。可以为机器人编程,使其具备可调节的冒险行为,并根据群体组成作出反应:大胆的机器人进入危险环境,胆怯的机器人则知道适时退后。这对于绘制福岛等灾区的地图可能很有帮助,包括其中最危险的区域,同时避免群体中一次有过多机器人受损。
适应能力
20世纪30年代,甘蔗蟾蜍被引入澳大利亚,用于防治害虫;此后,它们自己也成了入侵物种。在新栖息地,人们发现甘蔗蟾蜍有一定的群居性。它们数量增长的原因之一是能够适应较宽的温度范围,这是一种生理可塑性。如果希望机器人群长期自主运行,那么根据环境条件(如环境温度)切换功耗模式的能力,可以大幅提高其耐用性。例如,如果要派机器人去绘制火星地图,它们就需要能够应对极地的-150°C到赤道的20°C之间的温度变化。

除了行为和生理可塑性,有些生物还表现出形态(外形)可塑性。例如,有些细菌会改变形状以应对压力,变得细长,从而更能抵抗被其他生物“吃掉”。如果机器人群能够以模块化方式组合在一起,并重新组装成更适宜的结构,这在不可预测的环境中会很有帮助。例如,天气转为恶劣时,机器人群体可以聚集在一起以确保安全。
无论是依赖学习能力的动物群体所发展出的“文化”,还是改变“性格”、内部功能或形态这一更基础的能力,群体机器人学在借鉴自然界方面仍有很大的探索空间。我们甚至可以混合搭配不同物种的行为,创造自己的机器人“混合体”。人类面临的挑战包括气候变化影响洋流,以及对粮食生产不断增长的需求和太空探索;只要获得恰当的仿生灵感,群体机器人学就能发挥决定性作用。




