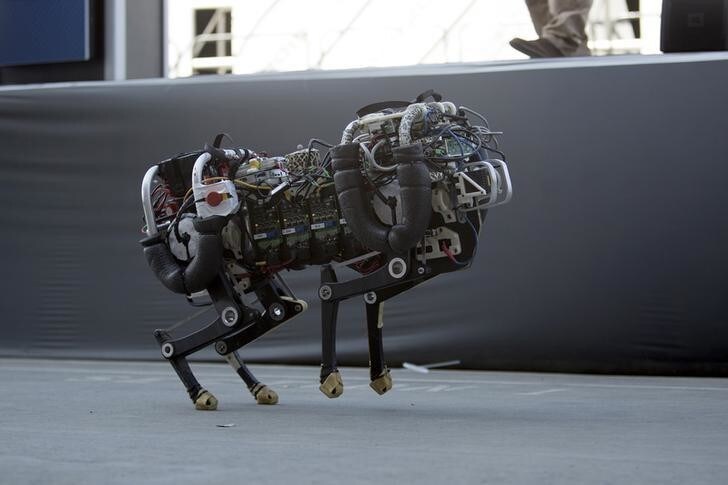
麻省理工学院的猎豹3号机器人如今能够在崎岖地形上跳跃、飞奔,爬上堆满碎片的楼梯,并在突然被拽或推搡时迅速恢复平衡,全程基本不依赖视觉。
这台重90磅的机械猛兽——体型约与成年拉布拉多犬相当——经过专门设计,无需依赖摄像头或任何外部环境传感器就能完成这一切。相反,它灵巧地凭“触感”摸索周围环境,工程师将这种方式称为“盲行”,就像人在漆黑一片的房间里摸索前行。
“机器人应该能够应对许多意料之外的情况,而不必过分依赖视觉。”该机器人的设计者、麻省理工学院机械工程副教授金相培(Sangbae Kim)说。“视觉信息可能有噪声、略有偏差,有时也可能无法获取。如果过分依赖视觉,机器人就必须非常准确地定位,最终也会变慢。因此,我们希望机器人更多依靠触觉信息。这样,它就能在快速移动时应对意外障碍。”
研究人员将于10月在马德里举行的国际智能机器人会议上展示该机器人无需视觉的能力。除了盲行,团队还将展示机器人的硬件改进,包括相较于前代猎豹2号更大的运动范围,使机器人能够前后伸展并左右扭转,动作犹如一只蓄势扑击、舒展筋骨的猫。
金相培设想,未来几年内,这款机器人将承担一些对人类而言过于危险或难以抵达的任务。
金相培说:“猎豹3号旨在执行多种任务,例如检查发电厂。这类任务涉及多种地形条件,包括楼梯、路缘和地面障碍物。”他还说:“我认为,有无数场合适合派机器人代替人类完成简单任务。通过遥控机器人,可以更安全地完成危险、肮脏和艰苦的工作。”
稳步迈进
得益于金相培团队开发的两种新算法——接触检测算法和模型预测控制算法——猎豹3号能够在不依赖视觉的情况下爬上楼梯、穿越非结构化地形,并在遭遇意外外力时迅速恢复平衡。
接触检测算法帮助机器人判断何时让某条腿从空中摆动切换为踏上地面。例如,机器人踩到一根轻巧的小树枝还是一块坚硬沉重的石头,决定了它如何反应——是继续迈步,还是收回并摆动腿部——而这可能直接影响它能否保持平衡。
金相培说:“从空中摆动切换到接触地面时,转换必须做得非常到位。这个算法要解决的其实是:‘什么时候迈出这一步才安全?’”
接触检测算法通过持续计算每条腿的三种概率,帮助机器人判断腿部从摆动转为迈步的最佳时机:腿部触地的概率、腿部触地后产生相应作用力的概率,以及腿部处于摆动中段的概率。算法根据陀螺仪、加速度计和腿部关节位置的数据计算这些概率;这些数据记录了腿部相对于地面的角度和高度。
例如,如果机器人意外踩到一块木块,身体会突然倾斜,导致机器人的角度和高度发生变化。这些数据会立即用于计算每条腿的三种概率,算法再综合这些概率,判断每条腿是应当继续向地面下压,还是抬起并摆开以保持平衡——而此时机器人几乎完全看不见周围环境。
金相培说:“人闭上眼睛迈步时,脑中会有一个关于地面可能在哪里的模型,并能为此做好准备。但我们也依赖脚接触地面的感觉。我们大致也是通过结合多种信息来源来确定转换时机。”
研究人员在实验中测试了该算法:让猎豹3号在实验室跑步机上小跑,并爬上一段楼梯。两处表面都散落着木块、胶带卷等随机物体。
金相培说:“它不知道每级台阶有多高,也不知道楼梯上有障碍物,但它就是一路往前闯,同时没有失去平衡。没有这个算法,机器人会非常不稳定,很容易摔倒。”
预测受力
机器人的盲行能力也部分归功于模型预测控制算法。该算法会预测某条腿决定迈步后应施加多大的力。
金相培说:“接触检测算法会告诉你:‘现在该对地面施力了。’但脚一旦落地,你就需要计算该施加什么样的力,才能让身体按正确方式移动。”
如果任意一条腿在触地时施加某个特定的力,模型预测控制算法就会计算机器人身体和腿部在半秒后的相对位置。
金相培说:“比如有人把机器人踢向一侧。当脚已经落地时,算法会决定:‘我该如何设定脚上的作用力?因为我正以不希望出现的速度向左移动,所以想施加一个相反方向的力来消除这种速度。如果我朝相反方向施加100牛顿的力,半秒后会发生什么?’”
该算法设计为每50毫秒,也就是每秒20次,为每条腿进行这些计算。在实验中,研究人员让机器人在跑步机上小跑时遭到踢打和推搡,并在它攀爬堆满障碍物的楼梯时拽其牵引绳,以施加意外外力。他们发现,模型预测算法能让机器人迅速产生反向作用力,恢复平衡并继续前进,同时避免向相反方向倾斜过度。
金相培说:“这要归功于预测控制,它能在地面上施加恰当的力;再加上接触转换算法,让每次触地都非常迅速、稳妥。”
团队此前已在机器人上安装摄像头,使它能够通过视觉获取周围环境信息。这有助于绘制整体环境地图,也能让机器人提前通过视觉察觉门、墙等较大的障碍物。不过目前,团队仍在进一步提升机器人的盲行能力
金相培说:“我们想先在没有视觉的情况下打造一个非常出色的控制器。等我们加入视觉后,即使它可能提供错误信息,腿部也应该能够应对障碍物。因为如果它踩到摄像头看不见的东西,会怎么办?这正是盲行能发挥作用的地方。我们不想过分相信视觉。”
这项研究部分得到了Naver、丰田研究院、富士康以及美国空军科学研究办公室的支持。




