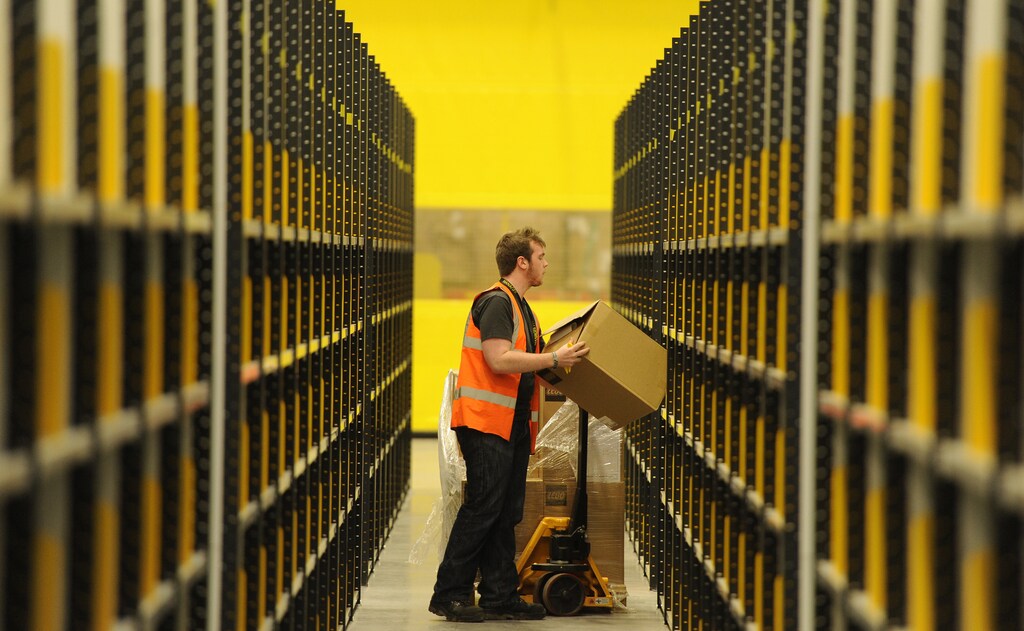
据美国劳工统计局(US Bureau of Labor Statistics)数据,2017年因肌肉、神经、韧带或肌腱受伤(如腕管综合征)而请病假的工人近35万人次。在事故数量最多的工人中,有在工厂和仓库工作的人员。
肌肉骨骼疾病会在工作中因人们采取别扭的姿势或反复执行同一任务而发生。这些行为会随着时间推移对身体造成劳损。因此,必须找出并减少危险行为,以维护工人在工作中的健康。
这种新算法会将一系列活动(例如从高架上取下箱子、将其搬到桌上并放下)拆分为单个动作,然后为每个动作计算风险评分。
仓库工人的自动化评估
“目前,工人可以进行自我评估,即在桌上填写每日任务,以估算其活动的风险程度,”华盛顿大学工业与系统工程系及机械工程系双聘助理教授、资深作者Ashis Banerjee表示。
“但这一过程耗时较长,而且人们很难直观看到它对自身有何直接益处。现在,我们已将整个流程实现全自动化。我们计划将其集成到智能手机应用程序中,使工人甚至能够自我监测,并即时获得反馈。”
目前,进行此类自我评估时,人们使用的是某项任务执行过程中的一个瞬间画面。每个关节的位置都会获得一个分数,所有分数之和决定该姿势的风险程度。但工人通常会为某项特定任务执行一系列动作,因此研究人员希望其算法能够为整个动作计算出总体评分。
采用视频分析更为准确,但需要一种新的评分累加方式。为训练和测试该算法,研究团队创建了一个数据集,其中包含20段时长三分钟的视频,记录了人们在仓库或工厂中常见的17项活动。
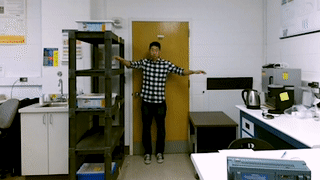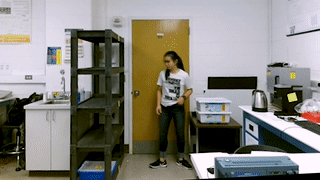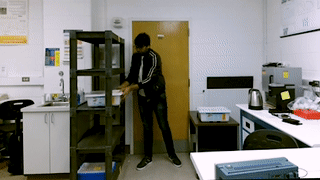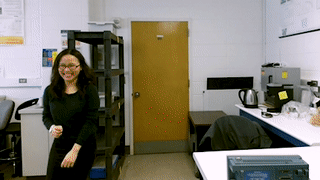
“我们让参与者完成的任务之一,是从货架上取下一个箱子并放到桌上,”机械工程博士生、第一作者Behnoosh Parsa表示。“我们希望涵盖不同的场景,因此有时他们需要伸展手臂、扭转身体或弯腰来拿取物品。”
研究人员使用微软Kinect摄像头采集数据集,该摄像头录制了3D视频,使他们能够描绘出参与者在每项任务中关节的运动情况。
借助Kinect数据,该算法首先学会为每个视频帧计算风险评分。随后,它进一步学会识别任务的开始和结束时间,从而能够为整个动作计算风险评分。
该算法将数据集中的三项动作标记为危险行为:从高架上取下箱子,以及将箱子或杆件放到高架上。
机器人助手
目前,研究团队正在开发一款应用程序,供工厂工人和主管用于实时监测其日常动作的风险。该应用程序将对中等风险动作发出警告,对高风险动作发出警报。
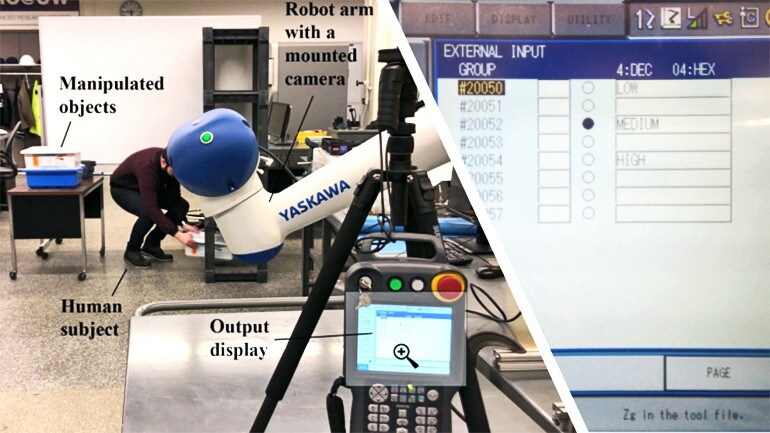
研究人员最终希望,仓库或工厂中的机器人能够运用该算法帮助保障工人健康。为评估该算法在一个假设仓库中的运行效果,研究人员让一个机器人监测两名参与者执行相同的活动。在每项活动结束后的三秒钟内,机器人会在其显示屏上显示评分。
“工厂和仓库使用自动化技术已有数十年之久。如今,随着人们开始在使用机器人的环境中工作,我们获得了一个独特的机会,可以对工作进行拆分,让机器人承担高风险工作,”Banerjee表示。
“机器人与人类可以展开积极协作,机器人可以这样说:‘我看到你经常从高架上搬运这些重物,我认为你可能会频繁这样操作。让我来帮你。’”
该研究成果发表于《IEEE机器人与自动化快报》。该项目的资金和支持来自华盛顿州政府及Amazon Robotics。




