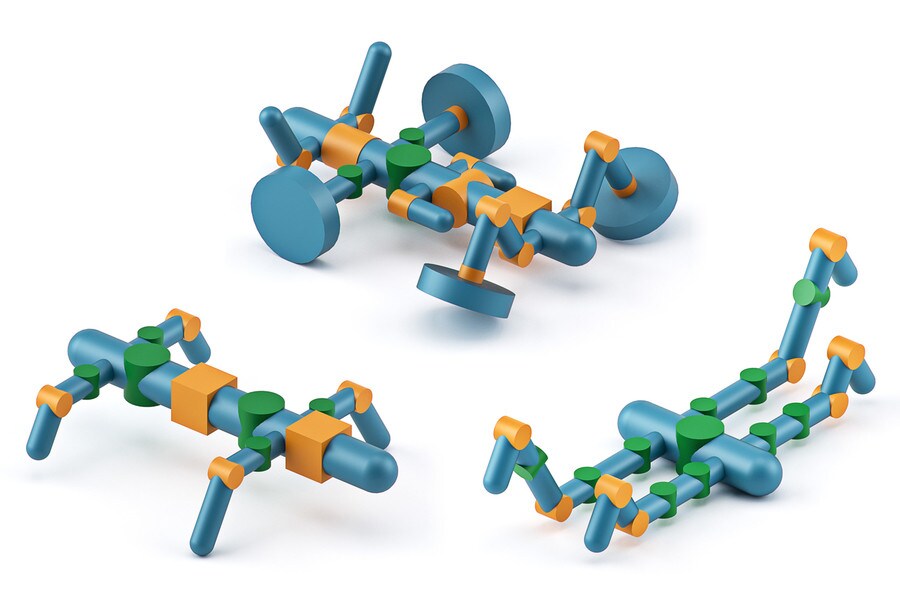
麻省理工学院的研究人员开发出一种新系统,可优化机器人的形状,使其能够穿越各种地形。
这套名为RoboGrammar的系统分三个连续步骤运行:界定问题、拟定可能的解决方案,然后选出最优方案。
研究人员的灵感来源于其他动物的运动方式,尤其是昆虫、蜘蛛和龙虾等节肢动物。
假设你需要一个能爬楼梯的机器人。它应该是什么形状?应该像人一样有两条腿,还是像蚂蚁一样有六条腿?
选择合适的形状对机器人穿越特定地形的能力至关重要。而要将每一种可能的形态都制造并测试一遍是不可能的。但现在,一个由麻省理工学院开发的系统使模拟这些形态并确定哪种设计最有效成为可能。
首先,你需要告诉这个名为RoboGrammar的系统,你的工作室里有哪些机器人零部件,例如轮子、关节等。你还需告诉它,你的机器人需要在何种地形上行进。随后,RoboGrammar会完成其余工作,为你的机器人生成优化的结构和控制程序。
这一进展可能会为该领域注入一剂计算机辅助创造力。“机器人设计仍是一个非常依赖人工的过程,”该论文的第一作者、麻省理工学院计算机科学与人工智能实验室(CSAIL)的博士生Allan Zhao表示。他将RoboGrammar描述为“一种提出新的、更具创造性的机器人设计方案的方法,这些方案可能更加有效。”
Zhao是该论文的第一作者,他将于本月的SIGGRAPH Asia大会上发表该论文。合著者包括博士生Jie Xu、博士后Mina Konaković-Luković、博士后Josephine Hughes、博士生Andrew Spielberg,以及教授Daniela Rus和Wojciech Matusik,以上均来自麻省理工学院。
基本规则
机器人被用于近乎无穷无尽的各种任务,然而,“它们的整体形状和设计往往非常相似,”Zhao表示。例如,他补充道:“当你想到要制造一个需要穿越各种地形的机器人时,你会立即想到四足机器人。”四足机器人指的是狗一类的四条腿动物。“我们一直在想,这是否真的是最优设计。”
Zhao的团队推测,更具创新性的设计可以提升功能性。因此,他们为这项任务构建了一个计算机模型,即一个不会过度受既有惯例影响的系统。虽然创新性是其目标,但Zhao确实需要设定一些基本规则。
可能的机器人形态空间“主要由荒谬的设计构成”,Zhao在论文中写道。“如果你只是以任意方式将零部件连接起来,最终只会得到一团乱麻,”他表示。为避免这种情况,他的团队开发了一种“图语法”,即一组对机器人组件排列方式的约束。例如,相邻的腿部节段应通过关节连接,而不是与另一个腿部节段直接相连。此类规则可确保每个由计算机生成的设计至少在基本层面上是可行的。
Zhao表示,其图语法的规则并非受其他机器人启发,而是源自动物,尤其是节肢动物。这些无脊椎动物包括昆虫、蜘蛛和龙虾。作为一个类群,节肢动物是进化上的成功范例,占已知动物物种的80%以上。“它们的特征是拥有一个中央躯干,并由数量可变的节段构成。某些节段上可能附有腿,”Zhao说道。“我们注意到,这一特征足以描述的不仅是节肢动物,还包括更为常见的形态”,其中包括四足动物。Zhao采纳了受节肢动物启发的规则,部分得益于这种灵活性,不过他也加入了一些机械方面的巧思。例如,他允许计算机生成轮子以代替腿。
机器人方阵
借助Zhao的图语法,RoboGrammar分三个连续步骤运行:界定问题、拟定可能的机器人解决方案,然后选出最优方案。问题界定主要由人类用户完成,用户需输入一组可用的机器人组件,例如电机、腿和连接节段。“这对于确保最终的机器人能够在现实世界中真正制造出来至关重要,”Zhao表示。用户还需指定待穿越的地形种类,其中可包括台阶、平坦区域或湿滑表面等元素的组合。
基于这些输入,RoboGrammar随后运用图语法的规则,设计出数十万种潜在的机器人结构。有些结构看起来隐约像一辆赛车,另一些则像蜘蛛,或是正在做俯卧撑的人。“看到如此多样的设计,我们深受启发,”Zhao表示。“这充分展现了该语法的表现力。”不过,尽管该语法能够大量生成设计方案,但其设计的质量未必总是最优的。
挑选最佳机器人设计需要控制每个机器人的运动并评估其功能。“直到现在,这些机器人仍只是结构,”Zhao表示。控制器是一组指令,它赋予这些结构生命力,统筹机器人各个电机的运动顺序。该团队为每个机器人开发了一种控制器,采用的算法称为模型预测控制,该算法优先考虑快速向前运动。
“机器人的形状与控制器深度交织,”Zhao表示,“这正是我们必须为每个给定的机器人单独优化控制器的原因。”每个模拟机器人可自由移动后,研究人员便通过“图启发式搜索”寻找高性能机器人。这一神经网络算法会反复采样并评估各组机器人,并学习哪些设计在特定任务中往往效果更佳。“启发式函数会随时间不断改进,”Zhao表示,“搜索最终会收敛到最优机器人。”
这一切都发生在人类设计师拿起螺丝刀之前。
“这项工作是在25年来自动设计机器人形态与控制方面的一项辉煌成就,”哥伦比亚大学的机械工程师兼计算机科学家Hod Lipson表示,他并未参与该项目。“形状语法的理念已存在一段时间,但没有任何一项工作能像这项研究那样将其出色地付诸实践。一旦我们能让机器自动设计、制造并编程机器人,一切都将改变。”
Zhao希望该系统能成为激发人类创造力的火花。他将RoboGrammar描述为“供机器人设计师拓展其可借鉴的机器人结构空间的工具”。为验证其可行性,他的团队计划在现实世界中制造并测试RoboGrammar生成的部分最优机器人。Zhao补充道,该系统还可经调整,用于实现地形穿越以外的机器人目标。他还表示,RoboGrammar可能有助于在虚拟世界中填充内容。“假设你想在一款电子游戏中生成大量不同种类的机器人,而无需美术人员逐一创作,”Zhao表示,“RoboGrammar几乎可以立即胜任这项工作。”
该项目一个令人惊讶的结果是什么?“最终,大多数设计都是四条腿的,”Zhao表示。也许人工机器人设计师一直以来倾向于采用四足机器人,这一选择是对的。“或许其中确实有其道理。”




