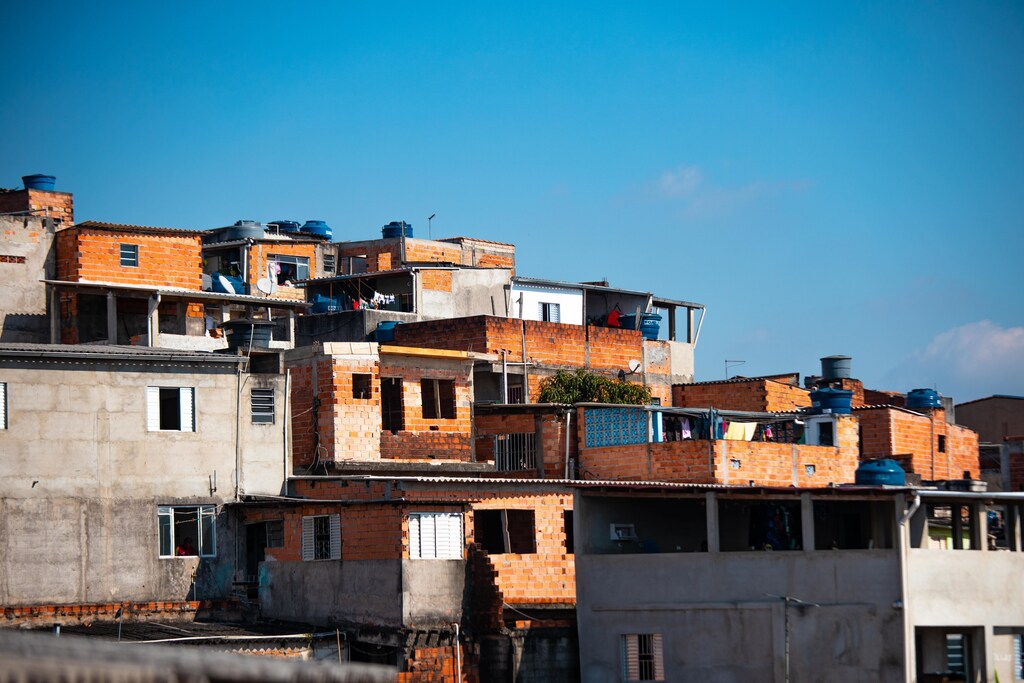
MIT感知城市实验室的项目“贫民窟4D”创建了巴西最大贫民窟——里约热内卢罗西尼亚的3D模型。
卫星测绘等传统技术无法绘制这些未经规划的聚居区,因为这里的房屋通常过于密集。
全球近10亿人生活在非正规聚居区。
MIT研究人员表示,未被绘制在地图上会让这些地区及其居民变得隐形,“无法享有城市权利”。
巴西最大的贫民窟——当地人用这个词指代城市边缘未经规划且贫困的聚居区——已通过3D技术绘制成图。
里约热内卢的罗西尼亚是巴西众多城市周边逐渐形成的贫民窟之一。贫民窟通常人口密集,房屋过于拥挤,无法使用卫星测绘等传统技术进行分析。
但研究人员使用手持式3D扫描仪,解决了罗西尼亚的这一难题;该地区约有10万居民。
研究人员来自MIT感知城市实验室,这是美国麻省理工学院一个研究城市与新兴技术的研究团队。
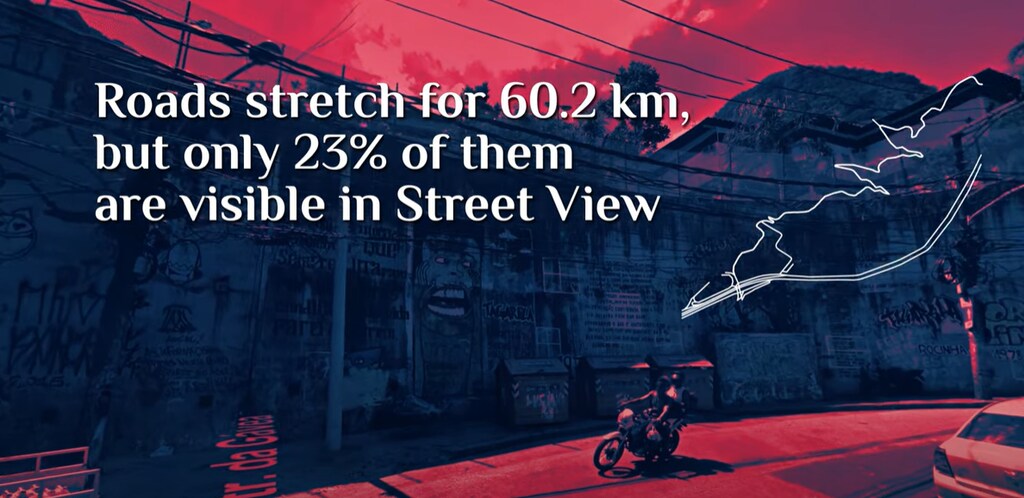
贫民窟4D
在一个名为贫民窟4D的项目中,科学家使用一种名为LiDAR的3D激光扫描技术创建了罗西尼亚的虚拟模型。LiDAR是“光探测与测距”的缩写。
LiDAR通过发射红外光脉冲并测量光脉冲从物体反射回来所需的时间来工作,由此生成周边环境的3D点云地图。
MIT《技术评论》一篇介绍该项目的文章称:“每秒会生成约30万个数据点。”作者表示,研究人员穿行于“狭窄的小巷和倾斜的山坡”,以捕捉这片面积为1.5平方公里的街区。
该项目由意大利建筑师Carlo Ratti领导,他同时担任MIT感知城市实验室主任;项目与里约热内卢城市规划专员Washington Fajardo合作开展。
改善贫民窟
“贫民窟4D”团队指出,全球近10亿人生活在非正规聚居区。无法绘制这些社区的地图,会让它们隐形——尽管它们规模庞大——并使其“无法享有城市权利”。
例如,这些地区可能无法获得正规援助、行政服务或经济机会。MIT研究人员表示,贫民窟居民还面临不健康的生活条件,预期寿命也较低。
研究人员希望罗西尼亚地图能带来改善,例如让居民更容易获得供水和垃圾收集等公共服务。通过城市设计改造也能改善生活条件,比如拆除部分建筑,让更多光线或空气进入。
贫民窟居民已经设计出一些巧妙的建筑系统,Ratti在接受在线建筑与设计杂志《Dezeen》采访时表示,这些系统或可为未来的城市设计提供参考。
Carlo Ratti还是UpLink平台的顶尖创新者之一。UpLink是由世界经济论坛、德勤和Salesforce联合推出的数字平台,旨在汇集创新方案,解决世界面临的重大问题。他还担任论坛未来城市全球未来理事会的联合主席。该理事会致力于确保城市在疫情后能够“重建得更好”,变得宜居、可持续、价格可负担,并能抵御气候变化。
世界经济论坛正在采取哪些行动,改善城市的未来?
城市转型中心汇聚城市领导者、企业和政府,共同理解塑造城市未来的挑战与机遇。
通过同伴学习与协作,该中心助力城市交流见解,并将共同认识转化为务实、具有韧性的城市解决方案。




