成群的“微型刷毛机器人”有朝一日或能协同工作,感知环境变化、搬运材料,甚至有可能修复人体内的损伤。
这种新型微型3D打印机器人借助压电致动器、超声波源,甚至微型扬声器产生的振动实现移动。
原型机器人会根据其构造不同,对不同的振动频率做出响应,使研究人员能够通过调节振动来控制单个机器人。这些机器人长约两毫米,大约与世界上最小的蚂蚁相当,尽管体积受限,它们每秒可移动相当于自身长度四倍的距离。
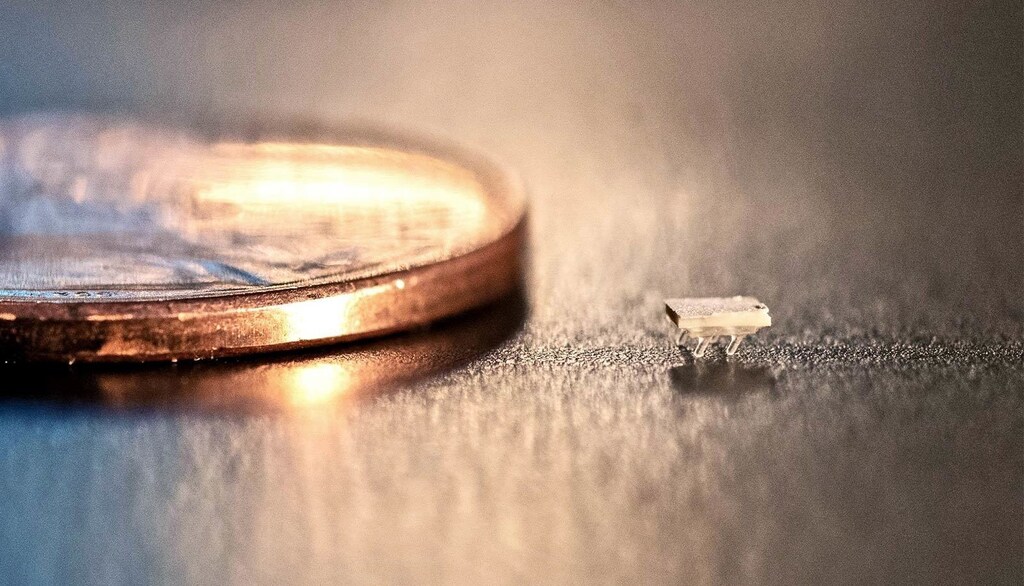
一只微型刷毛机器人与一枚美国一分硬币并排放置,以作比较。(图片来源:Allison Carter/佐治亚理工学院)
“我们正致力于让这项技术更加稳健,并且我们已有多种潜在应用构想,”佐治亚理工学院电气与计算机工程学院助理教授Azadeh Ansari说道。
微型刷毛机器人如何工作?
微型刷毛机器人由一个压电致动器和一个聚合物机身组成,致动器被粘合在机身上,而机身则由研究人员采用双光子聚合光刻技术(TPP)3D打印而成。致动器产生振动,并由外部供电,因为目前没有足够小的电池可以装在机器人上。振动还可以来自机器人移动所在表面下方的压电振动器、超声/声呐源,甚至是微型声学扬声器。
振动使有弹性的腿上下运动,从而推动微型机器人向前移动。每个机器人都可以根据腿的尺寸、直径、设计以及整体几何结构进行设计,以响应不同的振动频率。振动的振幅决定了微型机器人的移动速度。
“微型刷毛机器人上下运动时,通过优化形似刷毛的腿部设计,将垂直运动转化为定向运动,”Ansari解释道。“微型机器人的腿部被设计成特定角度,使其能够在振动的共振响应下弯曲并向一个方向移动。”
微型刷毛机器人采用TPP工艺通过3D打印机制造,该技术可使单体树脂材料发生聚合。树脂块中受紫外光照射的部分经化学显影后,其余部分即可被洗去,从而留下所需的机器人结构。
“这是书写式而非传统的光刻,”Ansari解释道。“你留下的结构,是用激光在树脂材料上书写出来的。目前该工艺耗时较长,因此我们正在探索扩大规模的方法,以便一次制造数百乃至数千个微型机器人。”
部分机器人有四条腿,其余的则有六条。第一作者金大谷(DeaGyu Kim)制作了数百个这种微型结构,以确定理想的构型。
跳跃与舞动
压电致动器采用锆钛酸铅(PZT)材料,在施加电压时会产生振动。反过来,当研究人员使其振动时,它们也能产生电压。微型刷毛机器人可利用这一特性,在外部振动驱动其运动时为车载传感器供电。
Ansari及其团队正致力于为机器人增加转向功能,方法是将两个略有不同的微型刷毛机器人连接在一起。由于每个相连的微型机器人会对不同的振动频率做出响应,通过改变频率和振幅即可对这种组合进行转向。“一旦拥有完全可转向的微型机器人,你就可以设想做很多有趣的事情,”她说。
Ansari指出,其他研究人员也曾研究利用磁场驱动运动的微型机器人。虽然这对于同时移动整个机器人群很有用,但研究人员难以利用磁力单独控制群体中的每个机器人。据信,Ansari及其团队所研制的微型刷毛机器人是目前由振动驱动的最小机器人。
微型刷毛机器人长约两毫米,宽1.8毫米,厚0.8毫米,重约五毫克。3D打印机可以制造更小的机器人,但随着质量减小,这些微型装置与表面之间的附着力可能变得非常大。有时,微型机器人甚至无法与用来夹取它们的镊子分离。
Ansari及其团队搭建了一个“游乐场”,供多个微型机器人在其中移动,研究人员借此进一步了解它们的能力。他们还有意开发能够跳跃和游泳的微型机器人。
“例如,我们可以研究蚂蚁的群体行为,并将从中学到的经验应用于我们这些小型机器人,”她补充道。“这些微型刷毛机器人在实验室环境中行走得很好,但在它们能够走出实验室、进入外部世界之前,我们还有大量工作要做。”
《微机械与微电子工程杂志》(Journal of Micromechanics and Microengineering)已接受一篇介绍微型刷毛机器人的论文并将予以发表。
研究人员在佐治亚理工学院电子与纳米技术研究所完成了微型机器人的制造工作。该研究所是美国国家纳米技术协调基础设施(National Nanotechnology Coordinated Infrastructure)的成员,该基础设施由美国国家科学基金会(National Science Foundation)提供支持。本研究获得了佐治亚理工学院电子与纳米技术研究所的种子基金资助。




