机器人很可能在不久的将来进入家庭,照顾老年人并帮助他们独立生活。要做到这一点,它们需要学会完成我们可能不假思索就能做好的各种琐碎工作。许多现代人工智能系统通过分析数千张标注了动作执行过程的图像进行训练,以完成特定任务。虽然这些技术正在帮助解决日益复杂的问题,但它们仍然侧重于非常具体的任务,且训练需要大量时间和计算能力。
如果机器人要在老年人的照护中提供帮助,那么它在家中可能遇到的问题范围将与这些训练场景大不相同。一天之中,机器人可能需要完成各种任务,从泡一杯茶到更换床上用品,同时还要进行对话。这些任务本身就颇具挑战,而同时完成时难度更大。没有两个家庭是完全相同的,这意味着机器人必须快速学习并适应环境。正如任何与他人同住的人都能体会到的,你需要的东西并不总是放在同一个地方——机器人也需要随机应变,才能找到它们。
一种思路是开发一种具备终身学习能力的机器人,它能够基于经验存储知识,并探索如何调整和应用这些知识以应对新问题。在学会泡茶之后,同样的技能还可以用于煮咖啡。
科学家所知的最佳学习主体是人类大脑,它能够终身学习——适应复杂多变的环境,并每天解决各种各样的问题。模拟人类的学习方式或许有助于开发出能与我们自然互动的机器人,几乎就像我们与他人交流一样。
模拟儿童的发展过程
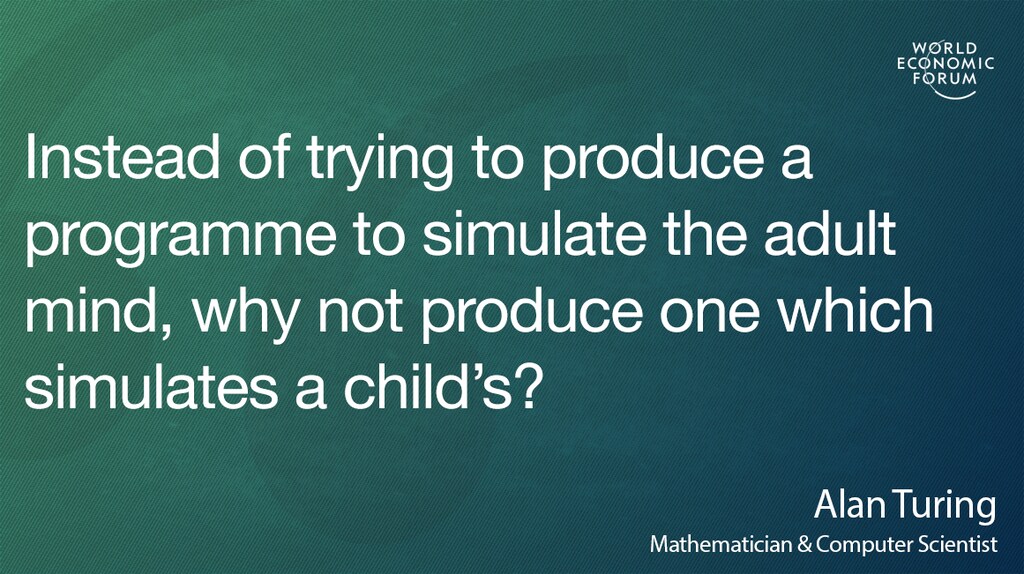
在开始对人类进行建模时,首先要问的问题是:从哪里开始?艾伦·图灵,即著名数学家、人工智能思想家,曾说过:
与其试图编制一个模拟成人头脑的程序,何不尝试编制一个模拟儿童头脑的程序?如果对它施以适当的教育过程,就能得到成人的头脑。
他将儿童的大脑比作一本空白笔记本,可以通过教育加以填充,从而发展成为一个智能的成人“系统”。但是,科学家应当尝试对人类的哪个年龄段的儿童进行建模,并将其安装到机器人中?机器人需要从哪些初始知识和技能开始?
新生儿能做的事情和能感知周围世界的能力非常有限。婴儿颈部的肌肉力量不足以支撑头部,他们也尚未学会控制手臂和四肢。
从零个月开始,对机器人而言可能显得限制很大,但婴儿所受的身体限制实际上有助于其将学习集中于一小部分问题上,例如学习协调眼睛与所听所见。这些步骤构成了婴儿建立自身身体模型的初始阶段,之后才会尝试理解周围世界的所有复杂性。
我们对机器人施加了类似的限制:最初锁定各个关节使其无法运动,以模拟缺乏肌肉控制的状态。我们还调整了机器人摄像头视觉的图像,使其以新生婴儿的方式“看”世界——这比成年人习惯的视野要模糊得多。与其告诉机器人如何运动,我们可以让它自行探索。这样做的好处在于,随着校准随时间发生变化,或肢体受损,机器人将能够适应这些变化并继续运行。
通过游戏学习
我们的研究表明,通过施加这些学习限制,不仅新知识和技能的学习速度有所提高,而且所学内容的准确性也随之提高。
通过让机器人自行决定何时解除这些限制——允许其对关节进行更多控制并改善视觉——机器人便能够控制自身的学习速率。当机器人已充分掌握当前的学习范围时解除这些限制,我们便能模拟婴儿的肌肉生长,让机器人按照自身的节奏发育成熟。
我们模拟了婴儿的学习过程,并模拟了最初10个月的成长过程。随着机器人学会将其运动动作与接收到的感官信息之间建立关联,婴儿身上常见的刻板行为开始在机器人的行为中显现,例如“手部凝视”——即儿童在手部移动时长时间盯着自己的手看。
随着机器人学会协调自身身体,它所达到的下一个重要里程碑是开始理解周围的世界。游戏是儿童学习的重要组成部分。它帮助孩子们探索环境、尝试各种可能性并了解结果。
起初,这可能只是用勺子敲打桌面,或尝试把各种物品放进嘴里,但这种行为可以逐步发展为堆叠积木、匹配形状或将物体放入正确的孔洞中。所有这些活动都在构建经验,为之后的技能打下基础,例如找到合适的钥匙插入锁孔,以及将钥匙插入钥匙孔并转动所需的精细运动技能。
未来,基于这些技术,机器人或将具备学习和适应复杂环境与挑战的能力,而这些正是人类在日常生活中习以为常的。有朝一日,这可能意味着机器人护理员将像另一个人一样,与人类的需求高度契合,并同样能够满足这些需求。