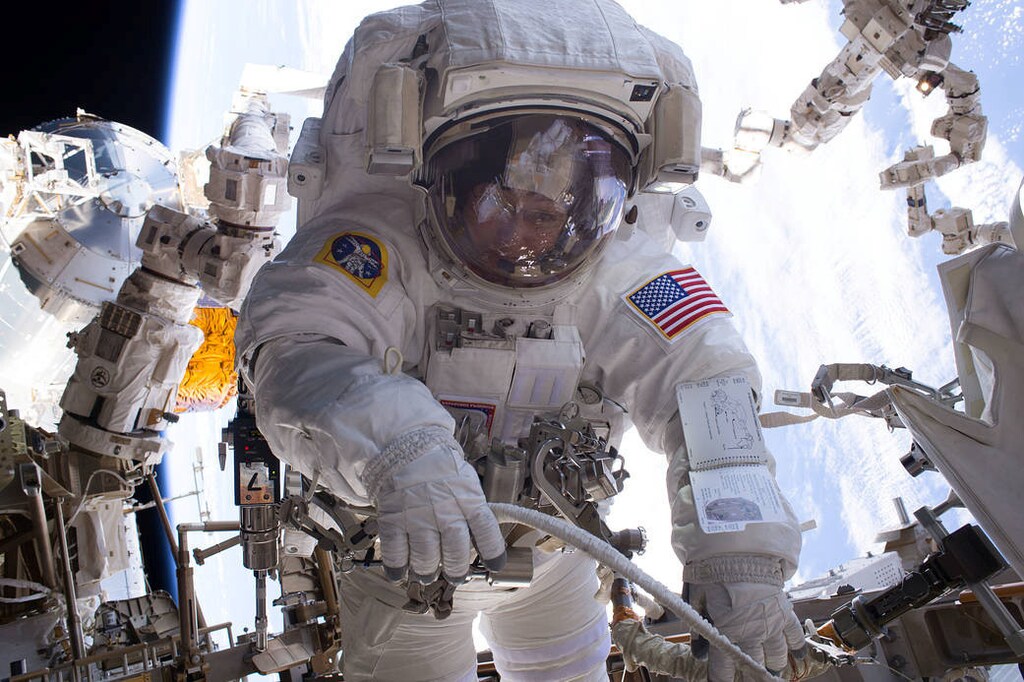
目前,约有50万块人造碎片在太空中飞速移动,以每小时最高17,500英里的速度绕地球运行。这些碎片对卫星、航天器和宇航员构成威胁。
清理工作格外困难,因为碎片位于太空中。吸盘在真空中不起作用。胶带等传统黏性材料基本派不上用场,因为其依赖的化学物质无法承受极端的温度变化。磁铁则只能吸附具有磁性的物体。
大多数已提出的解决方案,包括用鱼叉捕捉碎片,都需要或会造成与碎片的强力接触,这可能把这些物体推向意料之外、难以预测的方向。
“许多任务都能从中受益,例如交会与对接,以及轨道碎片减缓。”
为解决这一难题,研究人员设计了一种新型机器人抓手,用于抓取并清除碎片。该装置的介绍刊登于《科学机器人学》。
“我们研发的是一种使用仿壁虎黏合剂的抓手,”资深作者、斯坦福大学机械工程学教授马克·卡特科斯基说。“它源自我们约10年前开始的一项研究,当时我们研发了攀爬机器人,使用的黏合剂模仿壁虎黏附墙壁的方式。”
研究团队在实验室以及多个零重力实验场所测试了抓手及其较小版本,其中包括国际空间站。早期测试取得的可喜成果让研究人员开始思考,这种抓手在空间站外会表现如何;这很可能是下一步工作。
“许多任务都能从中受益,例如交会与对接,以及轨道碎片减缓,”美国国家航空航天局喷气推进实验室极端环境机器人组负责人艾伦·帕尼斯说。“我们最终还可以开发一种攀爬机器人助手,让它在航天器上爬行,进行维修、拍摄和缺陷检查。”
这种黏合剂此前已用于攀爬机器人,甚至用于一种能让人攀爬某些表面的系统。它的灵感来自壁虎:壁虎能爬墙,是因为它们的脚上有微观的褶片;当褶片与表面完全接触时,脚与表面之间会产生范德华力。这是一种较弱的分子间作用力,源于分子外侧电子位置的细微差异。
这种抓手不像壁虎的脚那样精巧——黏合剂褶片宽约40微米,而壁虎脚上的褶片约为200纳米——但仿壁虎黏合剂的工作原理大致相同。
和壁虎的脚一样,只有在褶片朝特定方向受推时,它才会产生黏性;不过,要让它黏住物体,只需沿正确方向轻轻一推。这一特性很适合太空抓手要执行的任务。
机器人拥抱
“如果我过来,试图把压敏黏合剂推到一个漂浮物体上,它就会漂走,”共同作者、加州大学圣巴巴拉分校访问助理教授埃利奥特·霍克斯说。“而我可以非常轻柔地把黏合垫贴在漂浮物体上,将垫片向彼此挤压,使其锁定,然后就能移动这个物体了。”
垫片通过同样轻柔的动作解锁,对物体产生的作用力很小。
研究人员制作的抓手正面有一片黏合方块网格,两侧则装有细长黏合条组成的手臂;这些手臂可以展开,并从机器人两侧向中间移动,仿佛要给物体一个拥抱。网格可以黏住太阳能板等平面物体,手臂则可以抓住火箭箭体等曲面物体。
这项工作最大的挑战之一,是确保黏合剂承受的负载均匀分布。研究人员通过滑轮系统将小方块连接起来,解决了这一问题;该系统还可用于锁定和解锁垫片。没有这一系统,压力分布不均会导致方块逐一脱开,最终整个抓手都会松脱。这套负载分担系统还让抓手能够在有缺陷的表面上工作,即使部分方块无法黏附也不受影响。
研究团队还设计了抓手,使其能在放松和刚性状态之间切换。
“设想你要抓住一个漂浮物体,你希望抓手能贴合物体,同时尽可能灵活,这样就不会把物体推开,”卡特科斯基实验室的研究生、论文第一作者蒋浩说。“抓住之后,你希望操控过程非常刚硬、非常精确,这样手臂和物体之间就不会有延迟或松动感。”
研究团队首先在卡特科斯基实验室测试了抓手。他们仔细测量了抓手能够承受多大的负载、施加不同力和扭矩时会发生什么,以及它能粘上和脱开多少次。通过与喷气推进实验室的合作,研究人员还在零重力环境中测试了抓手。
在喷气推进实验室的机器人馆,他们把装有黏合剂的小型矩形手臂连接到一台大型机器人上,随后将改装后的机器人放在一个类似大型空气曲棍球桌的地面上,以模拟二维零重力环境。
随后,他们尝试让机器人在无摩擦地面上滑行,捕获另一台类似机器人并将其移动。
“我们让一台机器人追逐另一台,抓住它,再把它拉回我们希望它去的地方,”霍克斯说。“看到我们一小块黏合剂就能拉动一台300千克的机器人,我觉得这确实令人开了眼界。”
接下来,蒋浩和帕尼斯乘坐抛物线飞行飞机,在零重力环境中测试抓手。在两天时间里,他们进行了80次爬升和俯冲,使机舱内交替出现约20秒的2G状态和20秒的零重力状态。抓手成功抓住并放开了一个立方体和一个大型沙滩球;它触碰得足够轻,物体释放时几乎没有移动。
最后,帕尼斯的实验室研发了一款小型抓手,并将其送上国际空间站(ISS),在那里测试抓手在空间站内的工作表现。
抓手的后续工作包括为在空间站外测试做好准备,其中包括制作一种采用更耐久材料的版本,使其能够承受高强度辐射和极端温度。目前的原型由激光切割胶合板制成,并带有橡皮筋;橡皮筋在太空中会变脆。研究人员必须制造更坚固的装置,以便在国际空间站外进行测试;它很可能会设计成安装在机械臂末端。
回到地球后,卡特科斯基也希望他们能以更低成本生产更多这种黏合剂。他设想,有朝一日仿壁虎黏合剂能像魔术贴一样普及。
这项研究由美国国家航空航天局、美国国家科学基金会和三星奖学金资助。




