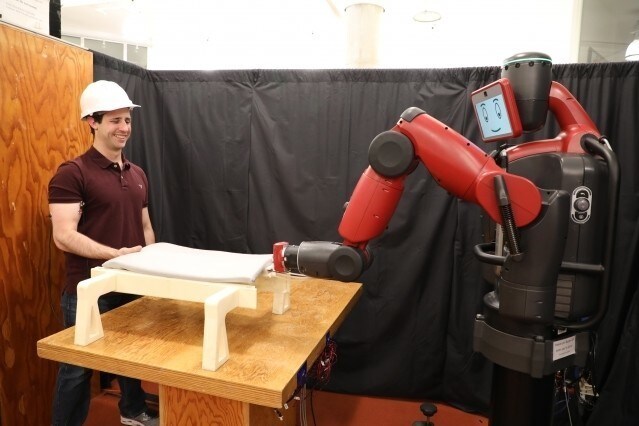
人类非常擅长协作。例如,两个人一起搬运桌子或沙发等重物时,往往会本能地协调动作,不断调整,确保双方的手处于同一高度。我们天生具备这种调整能力,因此能够协作完成大大小小的任务。
但计算机或机器人仍很难轻松跟随人类的引导。我们通常要么用机器语言明确地为它们编程,要么训练它们理解我们的语言,就像Siri或Alexa这类虚拟助手一样。
相比之下,麻省理工学院计算机科学与人工智能实验室(CSAIL)的研究人员最近展示了一种实现更顺畅人机协作的可能性:他们开发了一套新系统,让机器通过监测人的肌肉活动来帮助人们抬起物体。
这套系统名为RoboRaise,其工作方式是在用户的肱二头肌和肱三头肌上安装肌电图(EMG)传感器,以监测肌肉活动。随后,系统算法会持续检测用户手臂高度的变化,以及用户可能做出的离散上下手势,以实现更精细的运动控制。
研究团队用这套系统完成了一系列任务,包括拾取和组装飞机部件模型。在实验中,用户与机器人协作完成这些任务,通过抬起手臂再绷紧肌肉,将机器人控制到距离目标高度几英寸以内。使用手势时控制更准确,机器人对所有手势的正确响应率约为70%。
研究生Joseph DelPreto表示,他设想人们可以在制造业和建筑业中使用RoboRaise,也可以把它当作家中的助手。
“我们希望用机器人抬起物体的方式直观易懂,类似于你与另一个人一起抬东西时的情形——大致模仿彼此的动作,同时推断出有帮助的调整方式,”DelPreto说。他是这项研究新论文的第一作者,论文合著者包括麻省理工学院教授、CSAIL主任Daniela Rus。“关键在于利用非语言线索传达如何协调动作的指令,例如再抬高或放低一点。通过肌肉信号进行沟通,几乎能让机器人成为你身体的延伸,让你灵活地控制它。”
该项目基于研究团队现有的系统。该系统允许用户通过脑电波和手势即时纠正机器人的错误;新项目则在此基础上实现了更具协作性的连续运动。Rus说:“我们的目标是开发一种人机交互方式,让机器人适应人,而不是反过来。这样,机器人就能成为从事体力劳动的智能工具。”
肌电信号不易处理:它们往往噪声很大,而且很难仅凭肌肉活动准确判断肢体的运动方式。即使能够估算人的动作,也可能不清楚机器人本身应该如何响应。
RoboRaise通过让人掌控机器人来解决这一问题。研究团队的系统使用非侵入式可穿戴传感器,在你绷紧或放松肌肉时检测神经元的放电活动。使用可穿戴设备也能避免遮挡或环境噪声带来的问题;这些问题可能会影响涉及视觉或语音的任务。
RoboRaise的算法会处理肱二头肌的活动信号,估算用户手臂的运动方式,让机器人大致模仿其动作;用户也可以稍微绷紧或放松手臂,让机器人向上或向下移动。如果用户需要机器人远离自己,或保持某个姿势一段时间,只需向上或向下做手势即可进行更精细的控制;神经网络会随时根据肱二头肌和肱三头肌的活动检测这些手势。
新用户很快就能开始使用这套系统,所需校准很少。戴上传感器后,他们只需几次绷紧和放松手臂,再将轻物体抬到几个不同高度即可。用于检测手势的神经网络只使用此前用户的数据进行训练。
研究团队让10名用户参与了三项抬升实验,以测试这套系统:第一项中机器人完全不动;第二项中机器人根据用户的肌肉活动移动,但不协助抬起物体;第三项中机器人与用户一起抬起物体。
当用户能获得机器人的反馈时——无论是看到机器人移动,还是与机器人一起抬起物体——实际达到的高度都比没有反馈时准确得多。
研究团队还在组装任务中测试了RoboRaise,例如将橡胶片抬到基座结构上。它成功地将刚性和柔性物体都抬到了基座上。RoboRaise已在团队的Baxter人形机器人上实现,但团队表示,它也可以改装到任何机器人平台上。
未来,研究团队希望通过在系统中增加更多肌肉信号或不同类型的传感器来提高自由度,最终完成更复杂的任务。肌肉活动所反映出的用力程度或疲劳等线索,也能帮助机器人提供更直观的协助。团队测试了一个系统版本,通过肱二头肌和肱三头肌的活动程度告知机器人用户握持物体一端的力度;人和机器可以配合着灵活拖动物体,也可以稳稳地将其拉紧。
研究团队将于本周在加拿大蒙特利尔举行的国际机器人与自动化会议上展示这项研究。该项目部分经费由波音公司提供。




