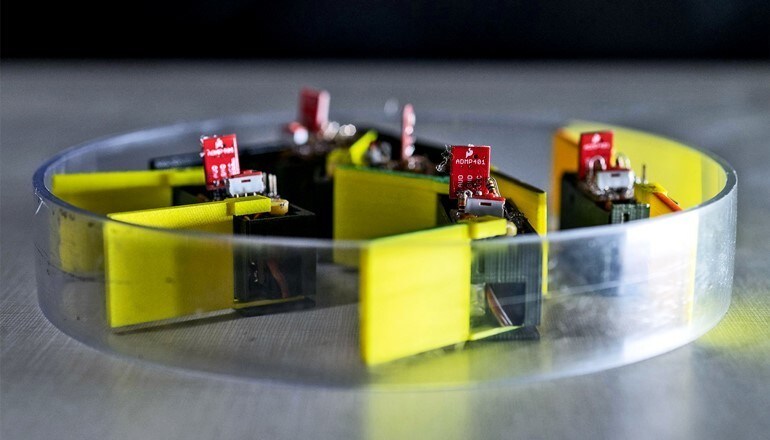
研究人员制造出一种完全由更小机器人组成的新型机器人,称为“smarticles”,以探索一种潜在的新型运动技术的原理。
制造传统机器人通常需要精心组合电机、电池、致动器、车身模块、腿部和车轮等部件。
这些3D打印的smarticles(即智能活性粒子的简称)只能完成一项动作:挥动两条臂。但当研究人员将五个这样的smarticles限制在一个圆环内时,它们会开始相互推搡,形成一个称为“超级smarticle”的机器人物理系统,该系统能够自行移动。加装光传感器或声音传感器后,超级smarticle便能对刺激做出反应而移动,甚至能够被精确控制,穿过迷宫。
尽管目前仍较为初级,但由更小的机器人构建机器人的设想——并利用多个个体组合后产生的群体能力——有望为极小型机器人提供基于机械原理的控制方式。最终,群体涌现的行为或可为可能改变形态的小型机器人提供一种全新的运动与控制方法。
“这些机器人非常初级,其行为主要受力学和物理定律支配。”乔治亚理工学院物理学院教授丹·戈德曼(Dan Goldman)表示,“我们并不打算为它们配备复杂的控制、传感和计算功能。随着机器人越来越小,我们将不得不运用力学和物理原理来控制它们,因为它们将不具备传统控制所需的计算和传感水平。”
从订书钉到smarticles
这项研究的基础来自一个意想不到的来源:对建筑用订书钉的研究。通过将这些重型订书钉倒入一个侧壁可拆卸的容器中,前博士生尼克·格拉维什(Nick Gravish)——现任加州大学圣地亚哥分校教职人员——制造出了在研究人员移除容器侧壁后能够自行直立的结构。
摇晃订书钉堆最终会使其倒塌,但这些观察结果让研究人员意识到,简单的机械物体相互缠结,便能构建出远超单个组件能力的结构。
“由其他初级机器人组成的机器人,成为了我们的设想,”戈德曼表示,“你可以想象制造一个机器人,只需稍稍调整其几何参数,便会涌现出性质全新的行为。”
由众而一
为探索这一概念,研究生研究助理威尔·萨沃伊(Will Savoie)使用3D打印机制造了电池供电的smarticles,它们配备有电机、简单的传感器以及有限的计算能力。这些装置只有在被圆环包围并与其他装置相互作用时,才能改变自身位置。
“虽然单个机器人无法独自移动,但由多个机器人组成的群体能够在相互推开时整体移动,在相互聚拢时收缩,”戈德曼解释道,“如果你在这群小型机器人周围放置一个圆环,它们便会开始相互推搡,而这个更大的圆环——我们称之为超级smarticle——便会随机移动。”
研究人员注意到,如果其中一个小型机器人停止运动(或许是因为电池耗尽),这组smarticles便会朝该停滞机器人的方向移动。研究生罗斯·沃肯廷(Ross Warkentin)发现,他可以通过为机器人加装光电传感器来控制其运动:当强光束照射到其中一个机器人时,传感器会使其停止挥臂。
“如果你将手电筒的角度调整得恰到好处,便可以照亮你想让其停止运动的机器人,这会使圆环向其靠近或远离,尽管没有任何机器人被编程为向光源移动,”戈德曼表示,“这使得我们能够以一种非常初级、随机的方式引导整个群体。”
物理学院教授库尔特·维森费尔德(Kurt Wiesenfeld)和研究生扎克·杰克逊(Zack Jackson)对这些smarticles和超级smarticles的运动进行了建模,以了解圆环的推动力和质量如何影响整体运动。西北大学的研究人员则研究了smarticles之间的相互作用如何实现方向控制。
“摆动的混沌”
“对于许多机器人而言,我们通过电流驱动电机,使各部件产生作用力,从而共同可靠地推动机器人运动,”机械工程教授托德·墨菲(Todd Murphey)表示,“我们了解到,尽管单个smarticles通过每次都不可预测的摆动式碰撞相互作用,形成一种混沌状态,但由这些smarticles组成的整体机器人却能够以可预测的方式运动,并且这种运动方式可以在软件中加以利用。”
在未来的工作中,戈德曼设想利用smarticles简单的传感和运动能力,实现更为复杂的相互作用。“人们一直对制造由其他机器人组成的某种群体机器人颇感兴趣,”他说,“通过调整几何结构,这些结构可以按需重新配置,以满足特定需求。”
该项目引起了美国陆军的兴趣,因为它可能催生能够改变形态、运作模式和功能的新型机器人系统,山姆·斯坦顿(Sam Stanton)表示。他是美国陆军作战能力发展司令部陆军研究实验室下属陆军研究办公室复杂动力学与系统项目的项目经理。
“未来陆军的无人系统及系统网络有望具备改变其形态、运作模式和功能的能力。例如,机器人群体有朝一日或许能够移动至河流边,然后自主构建结构以跨越河道,”斯坦顿表示,“丹·戈德曼的研究正在确定一些物理原理,这些原理对于设计未来机器人集群中的涌现行为可能至关重要,同时也为系统性能、响应能力、不确定性、韧性和适应性之间的基本权衡提供了新的认识。”
该研究发表于期刊《Science Robotics》。




