如果有人驾驶的汽车在道路拥堵时仍难以通行,那么无人驾驶汽车又能好到哪里去?凭借更高程度的计算机化和网络感知能力,无人驾驶汽车或许能应对日益严重的交通拥堵。
英国计划于2019年允许无人驾驶汽车在公共道路上行驶,并将于明年开始在受控条件下测试自动驾驶汽车。除了减少污染和交通拥堵之外,英国的道路还有许多条件,使其成为无人驾驶汽车的 理想环境。
根据 Gartner 于 2014 年发布的 炒作周期 报告中关于 新兴技术的部分,目前自动驾驶汽车正进入其所称的“期望膨胀峰值”。当爱好者们期待着一场由 顾问公司 KPMG 提出的那种革命时,这项技术很可能会逐步发展成熟。首先,它会作为安全和舒适配置出现在豪华汽车中;随后应用于重型越野车辆的自动化(例如采矿和农业领域);最终,在未来10至15年内,普通消费者也能买到价格适中的车型。
在此之前,这项技术必须整合并小型化,相关法律和 行业标准 也必须更新,以反映这些变化。实验性无人驾驶汽车缺乏交通法规,是一道障碍;目前的研究旨在探索不仅如何控制无人驾驶汽车,还要开发让它们能够共享道路的系统。
具备情境感知能力的汽车
巴西圣埃斯皮里图联邦大学高性能计算实验室(LCAD)的研究人员开发了 智能自主机器人汽车 (IARA)。这是一辆混合动力 SUV,后备箱中装有计算机,车顶配有 立体摄像头 等传感器,以及一台 激光雷达扫描仪 ,并配备了 线控自动化系统。
为了实现自动驾驶,IARA 会实时处理来自传感器的数十亿字节数据,并即时生成地图,以规划前往任意指定目的地的路线。随后,它将这些数据转化为控制车辆的指令,同时避开其他汽车等障碍物并遵守交通信号。
帮助汽车像我们一样看见
一些 自主化与自动化 工程研究致力于为汽车制造更快、更便宜的传感器,而 LCAD 的机器人团队则研究人脑如何赋予我们对周围世界物体的视觉认知。了解这一点,将有助于更清楚地知道如何编程,让无人驾驶汽车能够“看见”并识别道路及其他车辆。
这是因为数码相机拍摄的图像,无论画质如何,都只是一组按矩阵排列的数字。赋予计算机理解图像所代表内容的能力,或许能帮助它们像我们一样通过视觉理解世界。这些计算模型将用于 IARA 的测试。近期还将测试一种脑电图脑机接口,它将使人们能够仅凭思维,通过互联网控制 IARA。
巴西的 LCAD 正与伦敦城市大学的 机器学习小组 合作,研究如何将基于深度学习与推理模型整合的神经计算最新进展应用于自动驾驶汽车。这使大脑的理论模型得以在现实世界中实际应用。我们研究过的模型包括 类似 GPS 的脑细胞计算模型,它们能够很好地处理 IARA 传感器生成的这类数据。我们认为,正如人类从实例中学习,无人驾驶汽车也需要从数据中学习,才能应对动态的现实交通环境。
交通的未来
日益严重的交通拥堵和污染问题,不能仅靠扩建道路网络来解决;但自动驾驶和联网汽车可以将自身位置、速度以及周边交通状况传达给其他汽车和交通控制中心,从而有助于 改善交通流量并减少排放 。
未来的 智能交通系统 将具备网络感知能力,当然也会对公共道路提出很高要求。相关方面已迈出正确步伐,例如 伦敦交通局 和 国家交通控制中心 等机构已向公众开放其数据。归根结底,管理这些无线网络及其传输的海量数据,将使通勤者和交通管理部门都受益,带来更顺畅的交通流和更高的平均车速。
本文由 The Conversation
合作发布。作者:Avelino Forechi 是伦敦城市大学的访问博士生。Alberto Ferreira De Souza 是圣埃斯皮里图联邦大学计算机科学副教授。Artur Garcez 是伦敦城市大学神经符号计算专业的高级讲师。
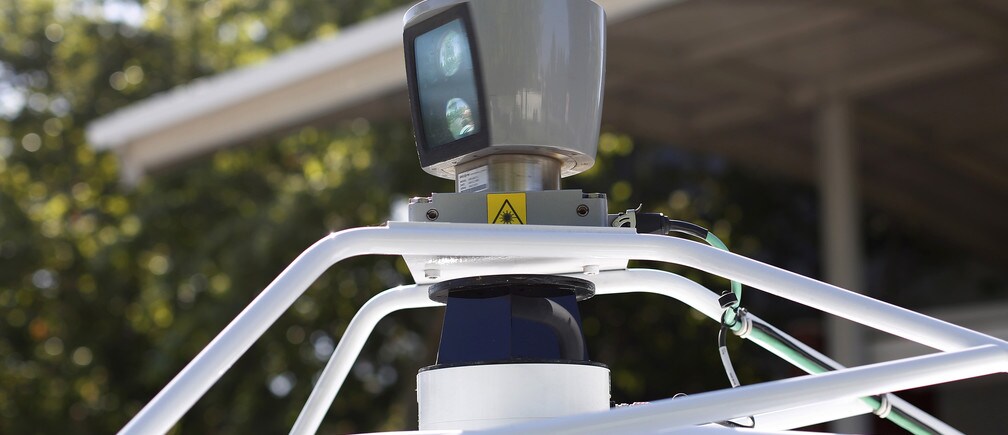
图片:2014年5月13日,在加利福尼亚州山景城计算机历史博物馆的一场演示活动前,一台传感器正在谷歌自动驾驶汽车顶部旋转。路透社/Stephen Lam。