每年,垃圾处理公司都会分拣估计达6800万吨的可回收物,其重量相当于3000多万辆汽车。
这一流程中的一个关键环节发生在快速运转的传送带上,工人必须将物品分成纸张、塑料和玻璃等类别。这类工作枯燥、肮脏,而且往往不安全;尤其是在工人还必须从混合物中挑出普通垃圾的设施里。
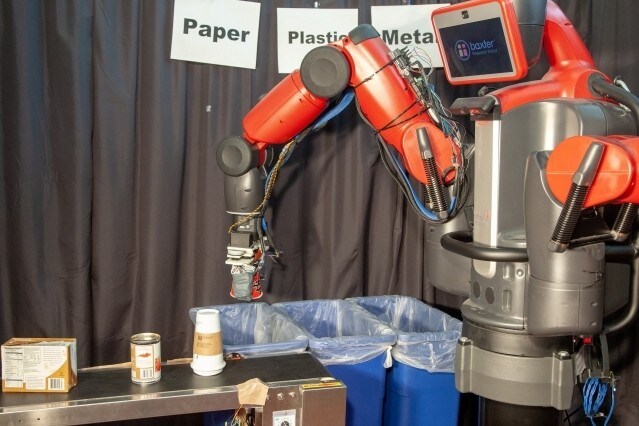
有鉴于此,由麻省理工学院(MIT)的研究人员牵头的团队计算机科学与人工智能实验室(CSAIL)开发出一种机器人系统,能够检测物体是纸、金属还是塑料。
该团队的“RoCycle”系统配有一只柔软的特氟龙手,利用指尖上的触觉传感器检测物体的大小和硬度。RoCycle可适配任何机械臂;测试发现,它在物体静止时识别材料的准确率为85%,在实际模拟传送带上则为63%。(它最常见的错误是把覆有纸张的金属罐识别为纸;团队表示,在接触面增加更多传感器即可改善这一问题。)
“我们机器人的传感皮肤能够提供触觉反馈,让它区分从坚硬到柔软的各种物体,”麻省理工学院教授丹妮拉·鲁斯说。她是相关论文的资深作者,该论文将于4月在韩国首尔举行的IEEE软体机器人国际会议(RoboSoft)上发表。“仅凭计算机视觉无法解决赋予机器类人感知能力的问题,因此,能够利用触觉输入至关重要。”
RoCycle与耶鲁大学合作研发,直接展示了基于视觉分拣的局限:它能可靠地区分两个外观相似的星巴克杯子,一个由纸制成,另一个由塑料制成,而这会令视觉系统难以判断。
为回收利用提供激励
鲁斯表示,该项目是她更宏大目标的一部分:降低回收利用的后端成本,从而激励更多城市和国家建立自己的回收计划。如今,回收中心的自动化程度并不高;其主要设备包括利用不同波长的光区分塑料的光学分拣机、分离铁和钢制品的磁力分拣机,以及利用涡电流去除非磁性金属的铝分拣机。
这之所以是个问题,有一个非常重要的原因:就在上个月,中国提高了对其接收的再生商品清洁度的标准,这意味着美国部分单流回收物如今被送往垃圾填埋场。
“如果RoCycle这类系统能够大规模部署,我们或许既能享受单流回收的便利,又能获得多流回收较低的污染率,”博士生莉莲·秦说。她是这篇新论文的第一作者。
开发能够区分纸、塑料和金属的机器,难度出人意料地大,这也说明人类做到这一点有多么了不起。拿起一个物体时,即使闭着眼睛,我们也能立刻辨认出它的许多特性,例如它是大而硬,还是小而软。通过触摸物体,并理解这种触感与我们自己指尖的柔软程度之间的关系,我们能够学会拿取各种物体,而不让它们掉落或破损。
要把这种直觉编入机器人程序并不容易。传统的硬质(“刚性”)机械手必须知道物体的确切位置和尺寸,才能计算出精确的运动路径。橡胶等材料制成的软手灵活得多,但也有另一个问题:它们由流体力驱动,结构像气球一样,很容易被刺破。
RoCycle的工作原理
鲁斯的团队使用了一只由电机驱动的机械手,其材料是一种相对较新的材料,称为“拉胀材料”。大多数材料受拉时会变窄,就像橡皮筋被拉伸时那样;而拉胀材料则会变宽。麻省理工学院团队借鉴这一概念,并从字面意义上做了变化:他们制成的拉胀结构在切开后会向左或向右扭转。机械手的两个大手指各采用一组“左旋”和“右旋”拉胀结构,使它们相互咬合并抵消彼此的旋转,从而实现更灵活的运动。(团队将其称为“手性剪切拉胀结构”,简称HSA。)
“与需要气泵和压缩机的流体驱动式软体机器人不同,HSA将扭转与伸展结合起来,因此可以使用普通电机,”秦说。
团队的抓手先利用“应变传感器”估算物体的大小,然后用两个压力传感器测量抓取物体所需的力。这些测量值,以及针对不同材料类型物体的尺寸和硬度进行校准所得的数据,让抓手能够判断物体由什么材料制成。(触觉传感器也具有导电性,因此能够根据金属对电信号的影响程度检测金属。)
“换句话说,我们会估算物体的大小,并测量当前闭合的手与正常张开的手应呈现的状态之间的压力差,”秦说。“我们根据这一压力差和物体大小,并结合已测量过的不同物体信息,对具体物体进行分类。”
RoCycle采用一组传感器作为基础,这些传感器检测物体半径的准确率在30%以内,并能以78%的准确率区分“硬”和“软”物体。团队的机械手也几乎完全耐穿刺:它曾被锋利的盖子刮擦,也被针刺穿20多次,但结构损伤极小。
下一步,研究人员计划扩展这一系统,使其能够将触觉数据与机器人摄像头拍摄的实际视频数据结合起来。这样团队就能进一步提高准确率,并有望更细致地区分不同种类的材料。
秦和鲁斯与麻省理工学院博士后杰弗里·利普顿,以及耶鲁大学博士生米歇尔·袁和教授丽贝卡·克雷默-博蒂利奥共同撰写了RoCycle论文。
该项目部分获得了亚马逊、京东、丰田研究院和美国国家科学基金会的支持。


