神经假肢的价格可能高达数万美元,而且笨重僵硬。
现在,麻省理工学院与上海交通大学的工程师设计出一款柔软、轻巧且成本可能较低的神经假肢手。
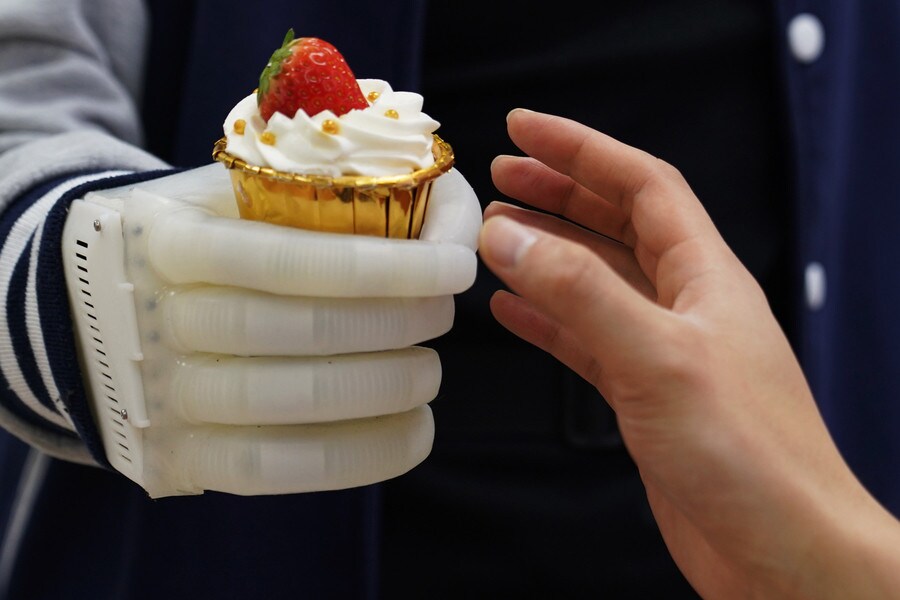
一名志愿者能够直观地在日常活动中使用这款柔软假肢,例如吃蛋糕和苹果,以及拿取物品和工具。
全球有超过500万人接受过上肢截肢手术,假肢技术已取得长足进步。除了传统的人体模型式假肢,市场上的商用神经假肢数量也在不断增加,这类高度关节化的仿生肢体经过设计,能够感知使用者残余肌肉的信号,并以机械方式模仿其预期动作。
但这种高科技灵巧性是有代价的。神经假肢的价格可能高达数万美元,并以金属骨架为基础,其电动马达可能笨重且僵硬。
现在,麻省理工学院与上海交通大学的工程师设计出一款柔软、轻巧且成本可能较低的神经假肢手。接受测试的截肢者在完成日常活动时表现出色,例如拉上行李箱拉链、倒出一盒果汁以及抚摸猫咪,其表现与使用较僵硬神经假肢的人一样好,在某些情况下甚至更好。
研究人员发现,该假肢配有触觉反馈系统,能够为一名志愿者的残肢恢复部分原始感觉。这一新设计的耐用性也相当出色,在遭受锤击或被汽车碾压后能迅速恢复。
这款智能手柔软且富有弹性,重量约为半磅。其组件总成本约为500美元,仅相当于较僵硬智能肢体所涉及的重量与材料成本的一小部分。
“这还不是一款成品,但其性能已与现有神经假肢相近或更优,这让我们感到振奋,”麻省理工学院机械工程与土木与环境工程教授赵选和说,“这种柔性假肢具有巨大的降低成本潜力,可惠及因截肢而陷入困境的低收入家庭。”
赵教授及其同事已于今日在《自然·生物医学工程》(Nature Biomedical Engineering)上发表了他们的研究成果。合著者包括麻省理工学院博士后林少挺,以及顾国英、朱向阳,以及中国上海交通大学的合作者。
大英雄之手
该团队设计的柔性新型假手与动画电影《超能陆战队》中的某款充气机器人极为相似。与那个柔软的机器人一样,该团队的人工手由柔软且富有弹性的材料制成,在本例中为商用弹性体EcoFlex。该假肢包含五根气球状手指,每根手指内嵌多段纤维,类似真实手指中的关节骨骼。这些可弯曲的手指连接于一个经3D打印制成、形似人手的“手掌”上。
与大多数神经假肢采用安装电动马达控制每根手指的方式不同,研究人员采用了一种简单的气动系统,精确地为手指充气,使其弯曲至特定位置。该系统包括一个小型泵和阀门,可佩戴于腰部,从而显著减轻假肢的重量。
林少挺开发了一个计算机模型,用于将手指的目标位置与泵为实现该位置所需施加的相应压力相关联。基于该模型,团队开发了一种控制器,可指示气动系统为手指充气,使其呈现模拟五种常见抓握动作的姿态,包括双指或三指捏合、握拳以及掌心托握。
气动系统接收来自肌电图传感器(EMG传感器)的信号,这类传感器可测量运动神经元为控制肌肉而产生的电信号。传感器安装在假肢的开口处,即假肢与使用者肢体相连之处。在这种设置下,传感器能够捕捉残肢发出的信号,例如截肢者想象握拳时的信号。
随后,团队采用了一种现有算法,该算法可“解码”肌肉信号,并将其与常见抓握类型相关联。他们利用该算法为气动系统的控制器编程。例如,当截肢者想象握住一只酒杯时,传感器会捕捉残余肌肉信号,控制器随即将其转换为相应压力。泵随后施加这些压力,为每根手指充气,从而实现截肢者预期的抓握动作。
在设计上更进一步,研究人员致力于实现触觉反馈,这一功能在大多数商用神经假肢中并未配备。为此,他们在每个指尖缝制了一个压力传感器,当其被触碰或挤压时,会产生与所感应压力成正比的电信号。每个传感器都连接至截肢者残肢上的特定位置,因此使用者能够“感知”例如假手拇指何时受到按压,而非食指。
良好抓握
为测试这款充气假手,研究人员招募了两名上肢截肢志愿者。佩戴神经假肢后,志愿者通过反复收缩手臂肌肉并想象五种常见抓握动作来学习使用该假肢。
完成这15分钟的训练后,志愿者被要求进行一系列标准化测试,以展示其手部力量和灵巧度。这些任务包括堆叠跳棋、翻书、用笔写字、举起沉重的球体,以及拾取草莓和面包等易碎物品。他们使用一款较僵硬的商用仿生手重复了相同的测试,结果发现,与其僵硬的对应产品相比,这款充气假肢在大多数任务中表现同样出色,甚至更优。
其中一名志愿者还能够直观地在日常活动中使用这款柔软假肢,例如进食饼干、蛋糕和苹果等食物,以及操作笔记本电脑、瓶子、锤子和钳子等物品和工具。该志愿者还能安全地操控这款柔软假肢,例如与他人握手、触摸花朵以及抚摸猫咪。
在一项尤为令人振奋的实验中,研究人员蒙住该志愿者的眼睛,发现他能够分辨出研究人员戳触和轻扫的是哪一根假肢手指。他还能够“感知”放置在假手中的不同尺寸瓶子,并据此做出抬起动作。团队认为,这些实验表明截肢者有望通过这款充气假手恢复某种形式的感觉和实时控制能力,这是一个令人鼓舞的迹象。
该团队已通过麻省理工学院就该设计申请了专利,并正致力于改进其传感能力和活动范围。
“我们目前已有四种抓握类型,未来还可以更多,”赵选和说,“该设计仍可改进,例如采用更优的解码技术、更高密度的肌电阵列,以及可佩戴于手腕的更紧凑泵体。我们还希望针对大规模生产定制该设计,以便将柔性机器人技术转化为造福社会的成果。”




