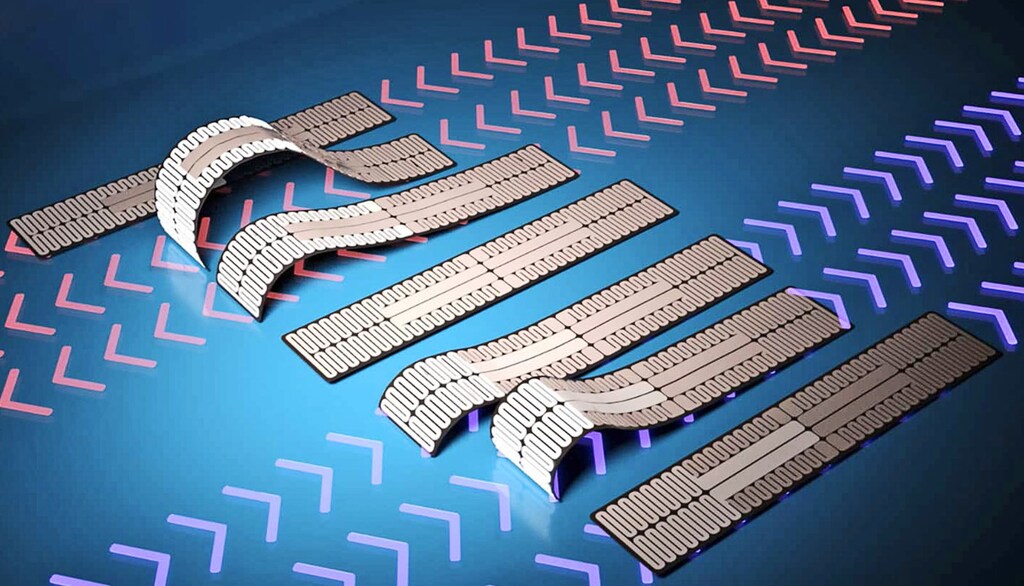
北卡罗来纳州的科学家受毛毛虫运动启发,研发出一种可双向移动的软体机器人。
这篇来自该研究机构的文章解释了毛毛虫机器人背后的设计思路及其机械原理的基本内容。
未来,该团队计划集成传感器技术,希望这款机器人能用于搜救等场景。
研究人员展示了一种类毛毛虫的软体机器人,它能够向前、向后移动,并能下潜穿过狭窄空间。
这款毛毛虫机器人的运动由一种新颖的银纳米线图案驱动,该图案利用热量来控制机器人的弯曲,使用户能够朝任一方向操控机器人。
“毛毛虫的运动由其身体的局部曲率控制——它向前拉动自身时的身体弯曲方式,与向后推动自身时的弯曲方式并不相同,”北卡罗来纳州立大学机械与航空航天工程教授、该项研究论文的通讯作者朱勇(Yong Zhu)说道。
“我们从毛毛虫的生物力学中获得灵感,模拟这种局部曲率,并利用纳米线加热器在毛毛虫机器人上控制相似的曲率和运动。
“设计能够沿两个不同方向移动的软体机器人,是软体机器人领域的一项重大挑战,”朱勇说。
“嵌入式纳米线加热器使我们能够以两种方式控制机器人的运动。我们可以通过控制软体机器人的加热图案,来决定机器人哪些部分弯曲;我们还可以通过控制施加的热量大小,来决定这些部分的弯曲程度。”

毛毛虫机器人由两层聚合物构成,两层在受热时的反应各不相同。底层受热时收缩;顶层受热时膨胀。一组银纳米线图案嵌入在膨胀的聚合物层中。该图案包含多个引线接点,研究人员可在这些接点上施加电流。研究人员可通过向不同的引线接点施加电流,控制纳米线图案的哪些部分升温;通过增加或减少电流,控制热量的大小。
“我们证明了毛毛虫机器人能够向前拉动自身,也能向后推动自身,”该论文第一作者、博士后研究员吴双(Shuang Wu)说道。
“总体而言,施加的电流越大,机器人向任一方向移动的速度就越快。然而,我们发现存在一个最佳循环周期,它能让聚合物有时间冷却——这实际上使“肌肉”能够在再次收缩前放松。如果我们让毛毛虫机器人循环得过快,身体就没有时间在再次收缩前“放松”,从而影响其运动。”
研究人员还证明,毛毛虫机器人的运动可以被精确控制,使用户能够将其操控至极低间隙之下,类似于引导机器人从门下滑过。简言之,研究人员能够控制机器人的向前和向后运动,以及在该过程中任一时刻机器人身体向上弯曲的高度。
“这种驱动软体机器人运动的方法能效极高,我们有兴趣探索进一步提高该过程效率的途径,”朱勇说。
“后续的下一步工作包括:将这种软体机器人移动方法与传感器或其他技术相结合,用于各类应用,例如搜救设备。”
该论文发表于《Science Advances》。
该研究工作获得了美国国家科学基金会和美国国立卫生研究院的支持。
来源:NC State




