自动驾驶汽车不仅需要“看见”世界,还需要彼此沟通、协同合作。
汽车将依靠摄像头、传感器和人工智能(AI)识别并应对道路和交通状况,但感知对于车辆近旁的物体和动态最为有效。
汽车周围并非所有重要情况都能被车载摄像头捕捉到。另一辆车若以高速驶来,且其行驶轨迹可能与本车相撞,等到看见时或许已为时过晚。
因此,车与车通信正在快速发展。我们的研究表明,汽车将需要能够在道路上相互交流并协作,尽管其中的技术和伦理挑战相当严峻。
车与车通信如何运作
车与车通信的应用范围广泛,从车辆组成车队行驶,到发送附近应急车辆的安全提示。车辆可以相互提醒,以避免在交叉路口发生碰撞,也可以共享有关行人和自行车的通知。
这些潜在的通信内容载于汽车工程师学会的DSRC 消息集词典中,该词典为所有汽车规定了标准化的车与车通信消息。
这种通信以广泛应用的IEEE 802.11Wi-Fi 标准为基础,有望构建“车辆互联网”。
在不久的将来,汽车不仅会接入 4G,还会在进入通信范围后通过专用短程通信(DSRC)标准建立点对点网络连接。
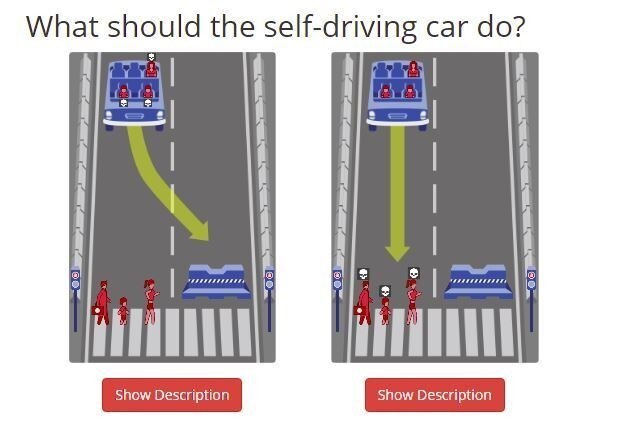
车辆可以在数百米之外相互交换消息,也可以从路侧单元(RSU)接收附近事故或危险路况的信息。
这类车辆似乎需要具备较强的 AI 能力,不仅要能自动驾驶,从 A 点到达 B 点,还要能对收到的消息作出智能反应。车辆需要根据实时收到的信息进行规划、推理、制定策略并灵活调整,还要能够采取协同行动。
例如,一组自动驾驶汽车可能基于计算出的风险共同避开某条路线;又或者,车辆收到消息后,预判前方将出现拥堵,决定提前让乘客下车。
车辆通信时,需要相互协作
人们仍在研究车与车通信的更多应用,包括如何实现协同行为。
我们的研究展示了路口附近的车辆如何共享路线信息并协商行驶路线,从而缓解拥堵。
例如,驶近道路分岔口的车辆可以根据对路况的估计进行计算:与其全部右转驶入同一段道路、让另一条路空着,不如一半车辆右转,另一半左转,这样所有车辆都能更快通行。
车辆作为智能主体,在路口随机协作。改编自 Prajakta Desai 博士的博士论文,由 Seng W. Loke 指导,作者提供
这意味着,车辆不必大量挤在距离最短的路线上,部分车辆也可以选择距离更长但交通更畅通的路线。车辆虽然行驶距离更远,却可能更早抵达目的地。
麻省理工学院的研究也表明,车辆协调路线有助于整体缓解拥堵。
车辆还可以协作解决停车场的瓶颈问题,并交换信息,帮助其他汽车找到车位。我们的研究表明,这可以缩短车辆寻找车位所需的时间。
信任问题
是否有必要对协同行为进行标准化,甚至统一自动驾驶汽车对车与车消息的响应方式?这仍是一个悬而未决的问题。
车辆需要能够信任其他车辆发来的消息,这方面仍面临挑战。还需要建立协作机制,减少不合作行为的动机,并确保车辆不会进行恶意协作。
这听起来或许难以置信,但自动驾驶汽车结成联盟欺骗其他车辆并非不可能。
例如,一群汽车可能散布有关大型停车场某个区域的虚假消息,诱使其他车辆避开该区域,从而为联盟中的汽车留下车位。两辆自动驾驶汽车还可能相互配合,轮流停在某个特定车位,让其他车辆始终难以停入。
能够以合乎伦理的方式彼此协作并与人类合作的自动驾驶汽车,仍是一个令人振奋但充满挑战的前景。




