人类互动中有许多不言而喻的规则,例如是否直视对方的眼睛、握手力度、微笑或问候用语。这些细节可能会让人对一个人的可信度或社会接纳程度作出重大判断。
如果我们能利用这类行为来帮助人类与机器人互动,会怎样?我们一直在探索这样一种未来: 公共空间中既有人类,也有具备社会意识的机器人。这些机器人可能是自主机器人,也可能充当化身,代表那些通过远程连接机器人来参与活动的人。无论哪种情况,社会互动能否顺利进行,都取决于由此产生的判断。
对话开始时象征性地握手 已经被证明能够 增进合作 以及一对一互动者之间的信任。虽然这部分源于人们对社会规范的预期,但握手也是一种为社会所接受的身体接触形式。多年来,许多心理学研究表明,身体接触即使转瞬即逝,也能产生显著的亲社会效应。例如, “米达斯之触”效应:女服务员短暂触碰顾客后,即使顾客没有有意识地记得发生过接触,也会收到更高的小费。
关于机器人的讨论
我们想了解,同样的效应是否也存在于人与机器人之间;在本例中,机器人化身代表一个人。我们设计了一项实验,邀请两名参与者扮演代理人,协商出售一块土地。实验的关键在于,买方掌握着一项重要的额外信息,表明出售土地可以获得更多利润;买方可以选择是否利用这一优势。我们以买卖双方最终商定的利润分配来衡量双方的合作程度,五五分成是最理想的结果。
参与者在实验开始前并未见面。在60场实验中,一名参与者通过电脑远程扮演自己的角色,并使用Aldebaran Robotics的 Nao人形机器人 作为其实体代表。借助Nao内置的头部摄像头、麦克风和扬声器,他们能够看到并听到对方;对方可以听到他们,却看不到他们,也看不到他们的任何影像。
买方和卖方人数相同,且都曾通过机器人进行沟通。按照通常的看法,买方在谈判中处于强势地位,又隐身于视线之外,甚至可能身在数千英里之外,因此更有可能利用自己的策略优势。
成交与否
为了研究在谈判开始时握手会对双方合作产生什么影响,我们让相同数量的谈判分别以握手和不握手开始。具体做法是,远程谈判者通过手持控制器伸出机器人的手臂;他们能看到机器人伸出手臂,并被对方握住。机器人手部的触觉传感器会在手被握住时传递信号,同时使远程谈判者手中的控制器振动,从而在双方之间营造出微妙的连接感。
我们发现,无论处于优势地位的谈判者(买方)是否通过机器人远程参与,握手这一行为都会显著提升谈判双方的合作程度,从而促成更公平的协议。在实际谈判中,这意味着,即使买方没有向卖方透露自己的策略优势,仍然会接受一个低于其纯粹追求自身利益时本可获得的数额。
尽管现场谈判者看不到远程谈判者——既看不到他们的脸,也看不到他们的影像——但使用机器人作为替身似乎并未影响谈判过程中建立起来的信任程度,也没有影响谈判者所报告的、他们是否曾有意误导对方的程度。
这一发现颇有意思,因为它表明,即使是通过机器人握手,也能在一定程度上弥补视觉线索的缺失,以及通常可以从面部观察、但在此情形下无法获取的意图信息。
这无疑表明,机器人设计者需要更深入地考虑这些手势的影响,并在设计中使其成为可能。
本文最初发表于 The Conversation。阅读 原文。本文的发表并不代表世界经济论坛认可其中观点。
如需了解议程动态, 请订阅我们的每周通讯。
作者: Chris Bevan 是 巴斯大学的研究助理。 Danaë Stanton Fraser 是 巴斯大学的人机交互学教授。
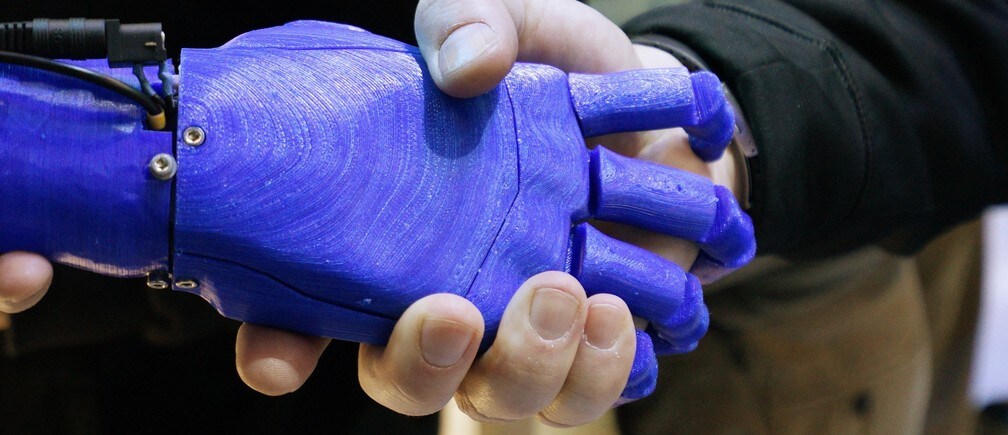
图片:一名男子与一只机器人假肢握手。路透社/Rick Wilking。


